この記事のポイント
 AIエージェント×物理装置の統合コストを数週間から数分〜数時間に短縮する共通ドライバ規格
- 物理装置向けの標準ドライバ仕様、read/writeプリミティブと自然言語タグで動作、MCP/CLI/APIの3経路で接続
- QuEra 99.3%成功・CMU 約8時間統合・Genentech 液体粘度自動最適化など6事例で実証済み
- 現状はmodelhardwarestandard.comからの応募制、将来はオープンソース化予定で参加費は非公表
- driver schemaやconformance test未公開段階、SiLA 2・OPC UAとの棲み分けが本番導入の分岐点
Microsoft MVP・AIパートナー。LinkX Japan株式会社 代表取締役。東京工業大学大学院にて自然言語処理・金融工学を研究。NHK放送技術研究所でAI・ブロックチェーンの研究開発に従事し、国際学会・ジャーナルでの発表多数。経営情報学会 優秀賞受賞。シンガポールでWeb3企業を創業後、現在は企業向けAI導入・DX推進を支援。
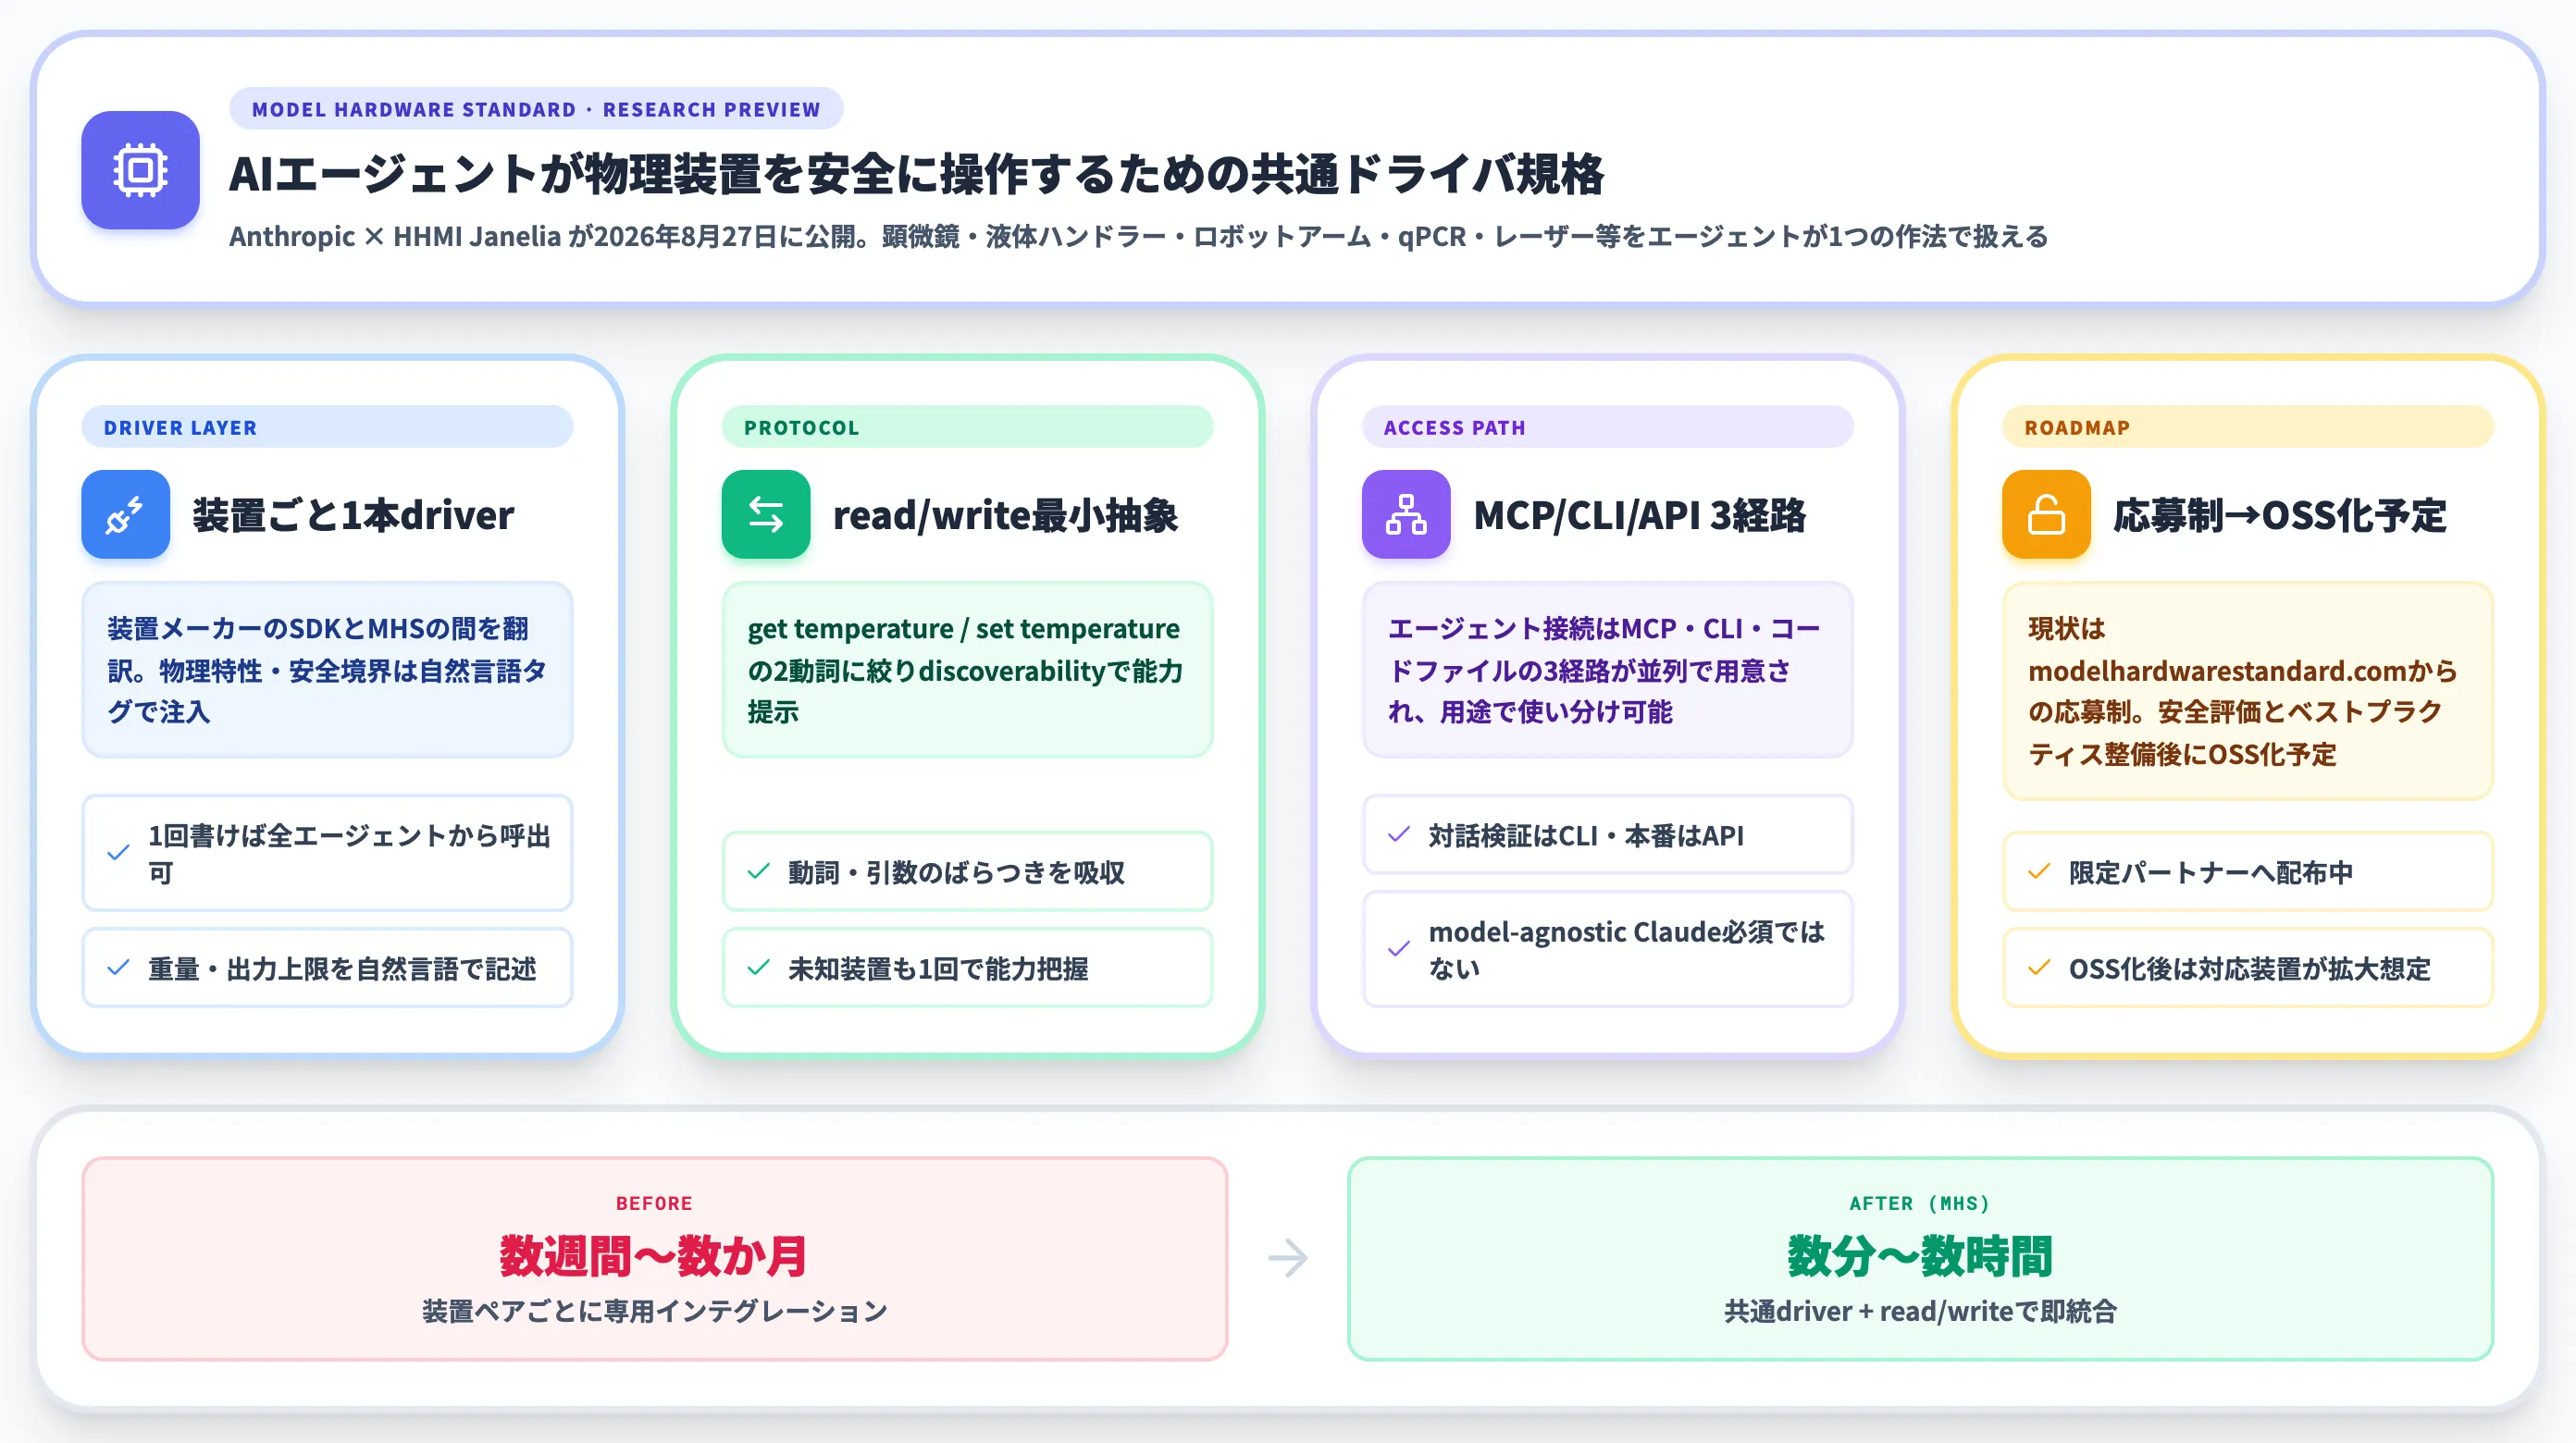
Model Hardware Standard(MHS)は、Anthropicが2026年8月27日に research preview として公開した、AIエージェントが顕微鏡・ロボットアーム・液体ハンドラーといった物理装置を安全に操作するための共通ドライバ規格です。
装置ごとに書く標準ドライバに read/write プリミティブと自然言語タグを持たせる設計で、エージェント側はModel Context Protocol(MCP)・CLI・コードファイルの3経路のいずれかから同じドライバを叩けます。
本記事では、MHSが生まれた背景、driverアーキテクチャの仕組み、QuEra・Genentech・Carnegie Mellonなどの実証事例、SiLA 2・OPC UAといった既存の実験自動化規格との違い、応募方法と関連コスト、そして企業がMHSをどう捉えるべきかまでを、2026年8月時点の最新情報で解説します。
目次
Model Hardware Standard(MHS)とは?AnthropicがAIエージェント向けに公開したハードウェア共通ドライバ規格
MHSが生まれた背景——物理装置向けの共通ドライバ仕様として
MHSの仕組み——3層アーキテクチャとread/writeプリミティブ
標準プロトコル層に集約された read/write プリミティブ
Tetsuwan Scientific——MHS上に自然言語→自動化コードのDSLを構築
既存の実験自動化規格との違い——SiLA 2・OPC UA・ROS 2との棲み分け
MHSの利用条件と関連コスト——research previewの応募方法
Model Hardware Standard(MHS)とは?AnthropicがAIエージェント向けに公開したハードウェア共通ドライバ規格
Model Hardware Standard(以下MHS)とは、Anthropicが2026年8月27日に research preview として公開した、AIエージェントが物理装置を安全に発見・操作・監視するための共通仕様です。
対象は顕微鏡・液体ハンドラー・ロボットアーム・プレートリーダー・遠心分離機・qPCR装置・レーザーシステムなど、プログラマブルインターフェースを持つあらゆる装置です。
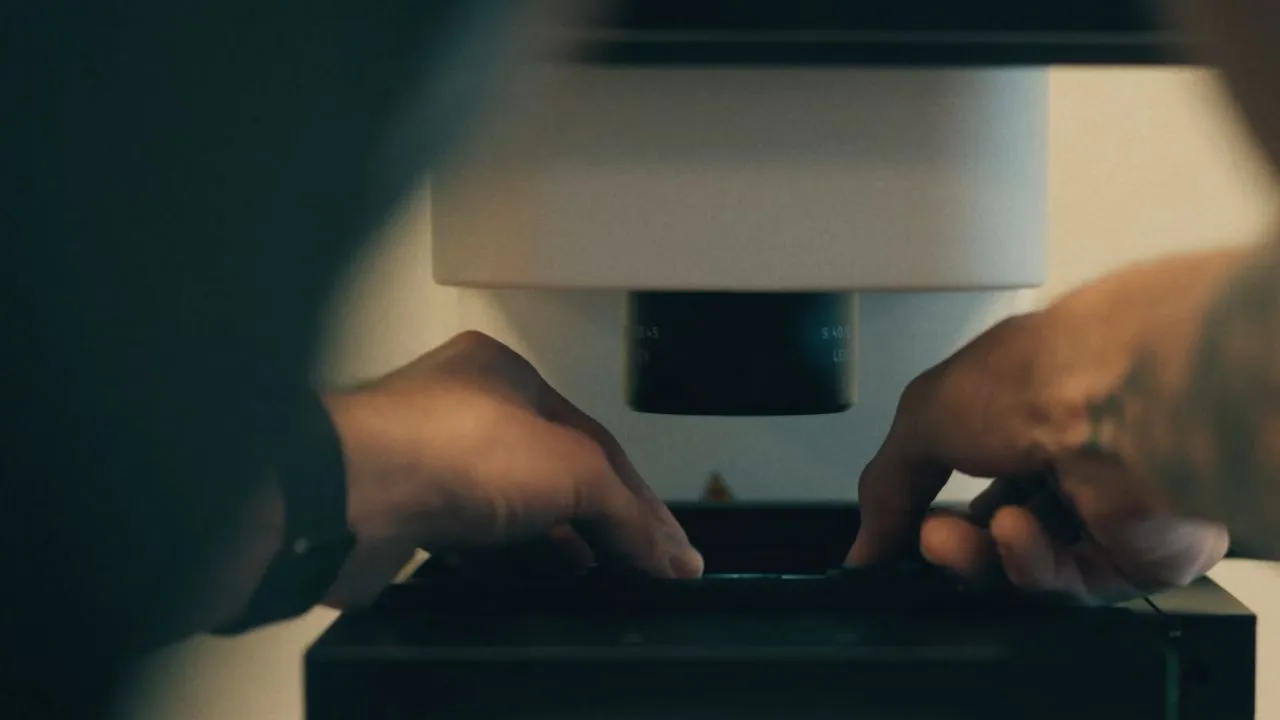
AIエージェントが顕微鏡等の物理装置を操作するMHSのキービジュアル(出典:Anthropic)
Anthropicは2024年にModel Context Protocol(MCP)でAIエージェントとソフトウェアツールの接続規格を打ち出しており、MHSはその発想を物理装置側に展開した位置づけです。
現状は research preview として限定配布されるプレビュー段階ですが、Anthropicは公式に「安全評価とベストプラクティスを整えた後にオープンソース化する」と表明しています(Anthropic公式ニュース)。
MHSが生まれた背景——物理装置向けの共通ドライバ仕様として
MHSを理解するうえで最初に押さえておきたいのは、これがAnthropicにとって「単なる新プロトコルの発表」ではなく、物理装置ごとにバラバラだった統合コストを共通ドライバ仕様で吸収する取り組みである、という点です。
AIエージェントがソフトウェアツールを共通の作法で叩ける流れは MCP をはじめとする仕様で整いつつありました。
MHSが解こうとしているのは、その隣にある「AIエージェントが物理装置を共通の作法で叩けるようにする」問題で、装置側のドライバ層に焦点を当てた仕様として設計されています。
装置ごとに専用インテグレーションが必要だった課題
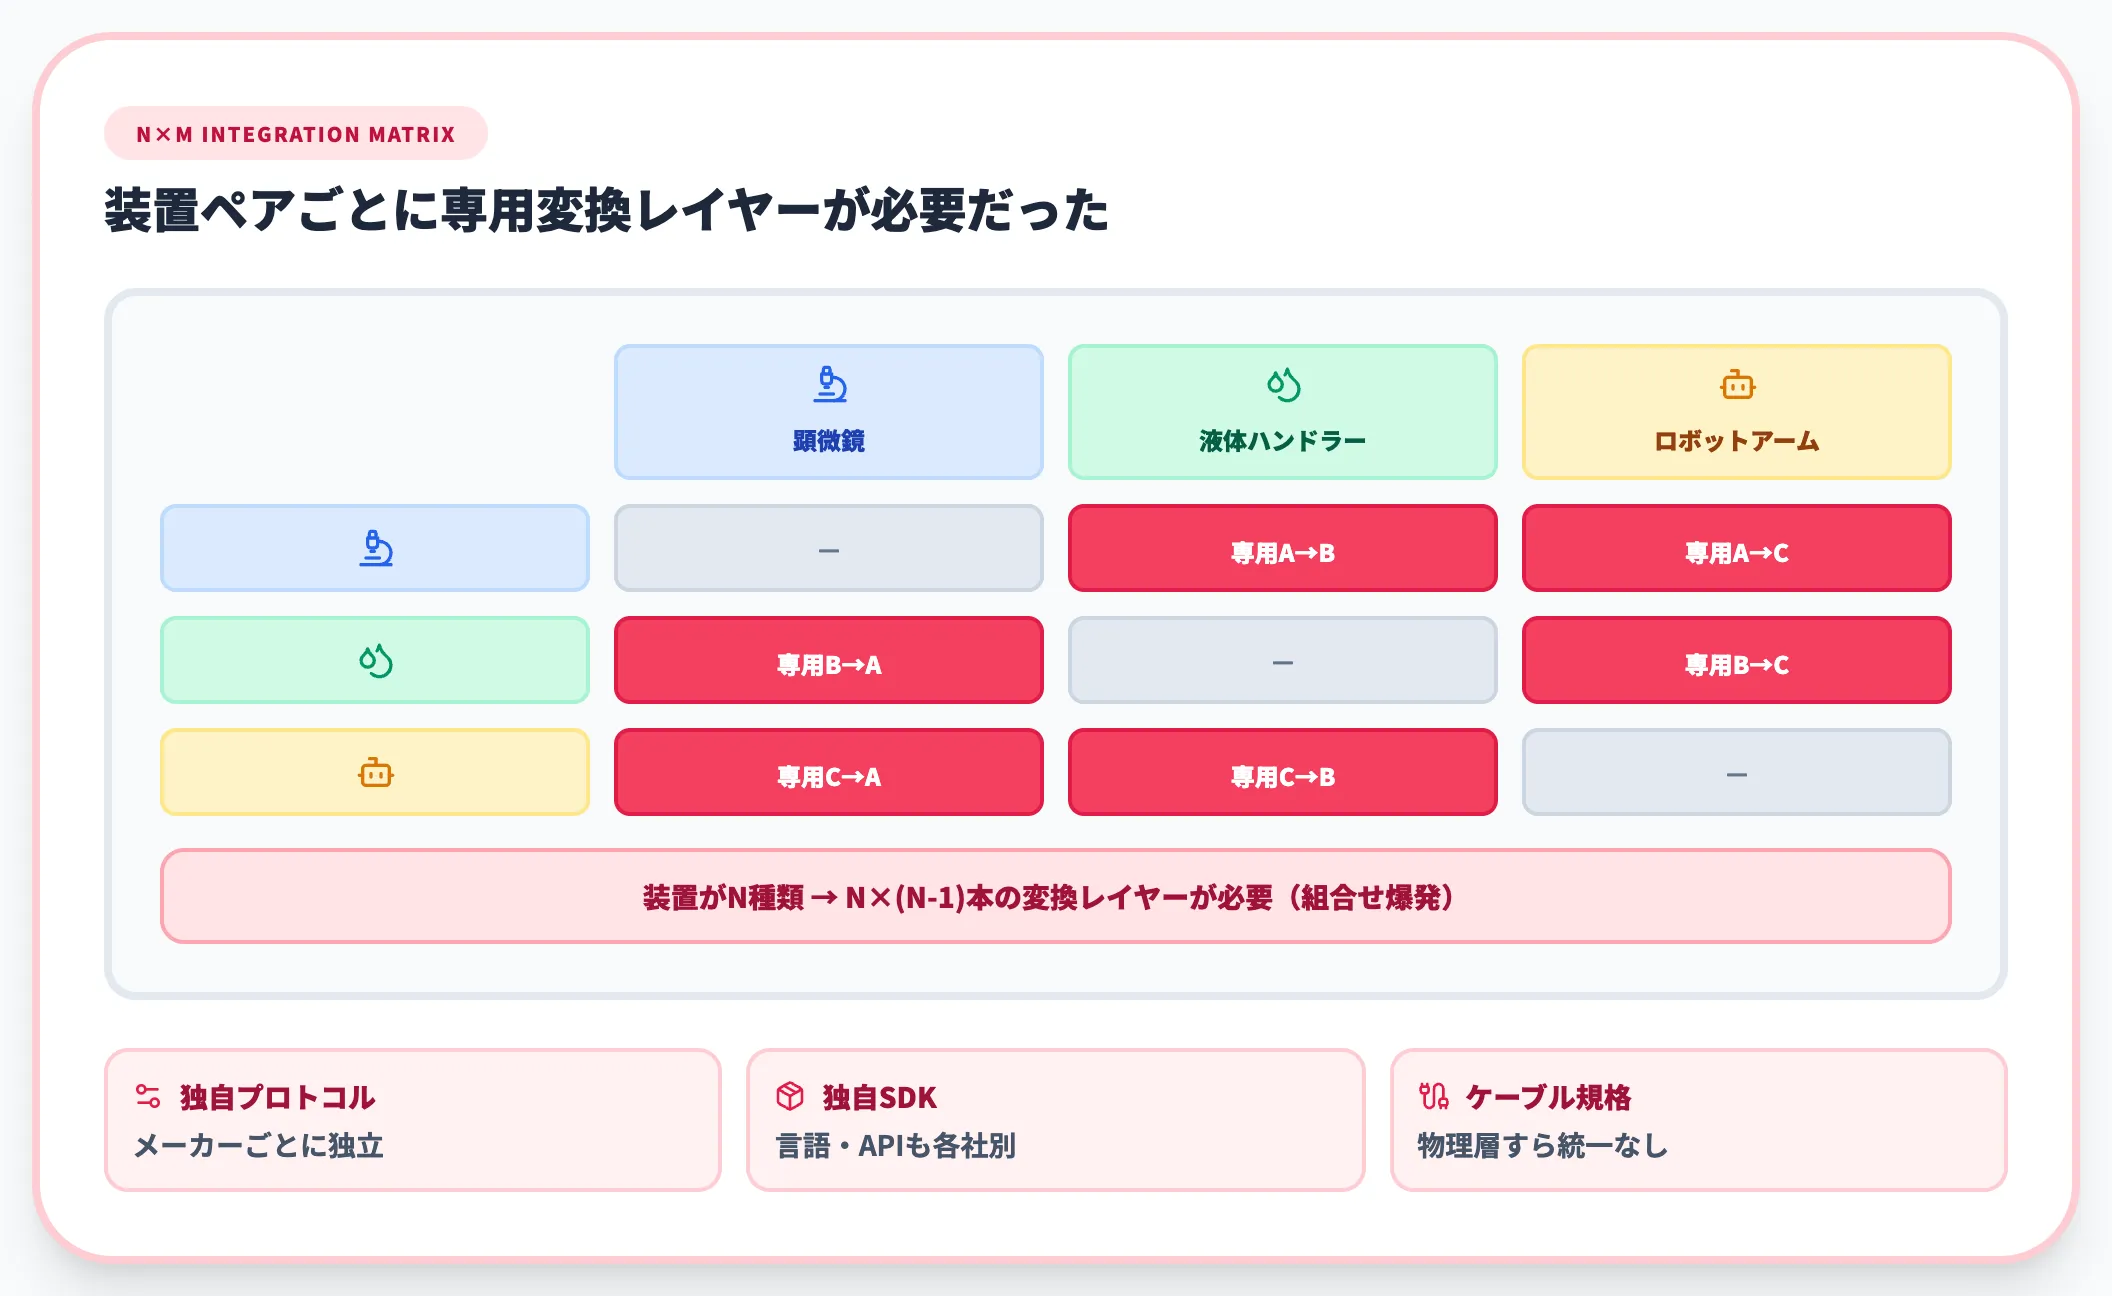
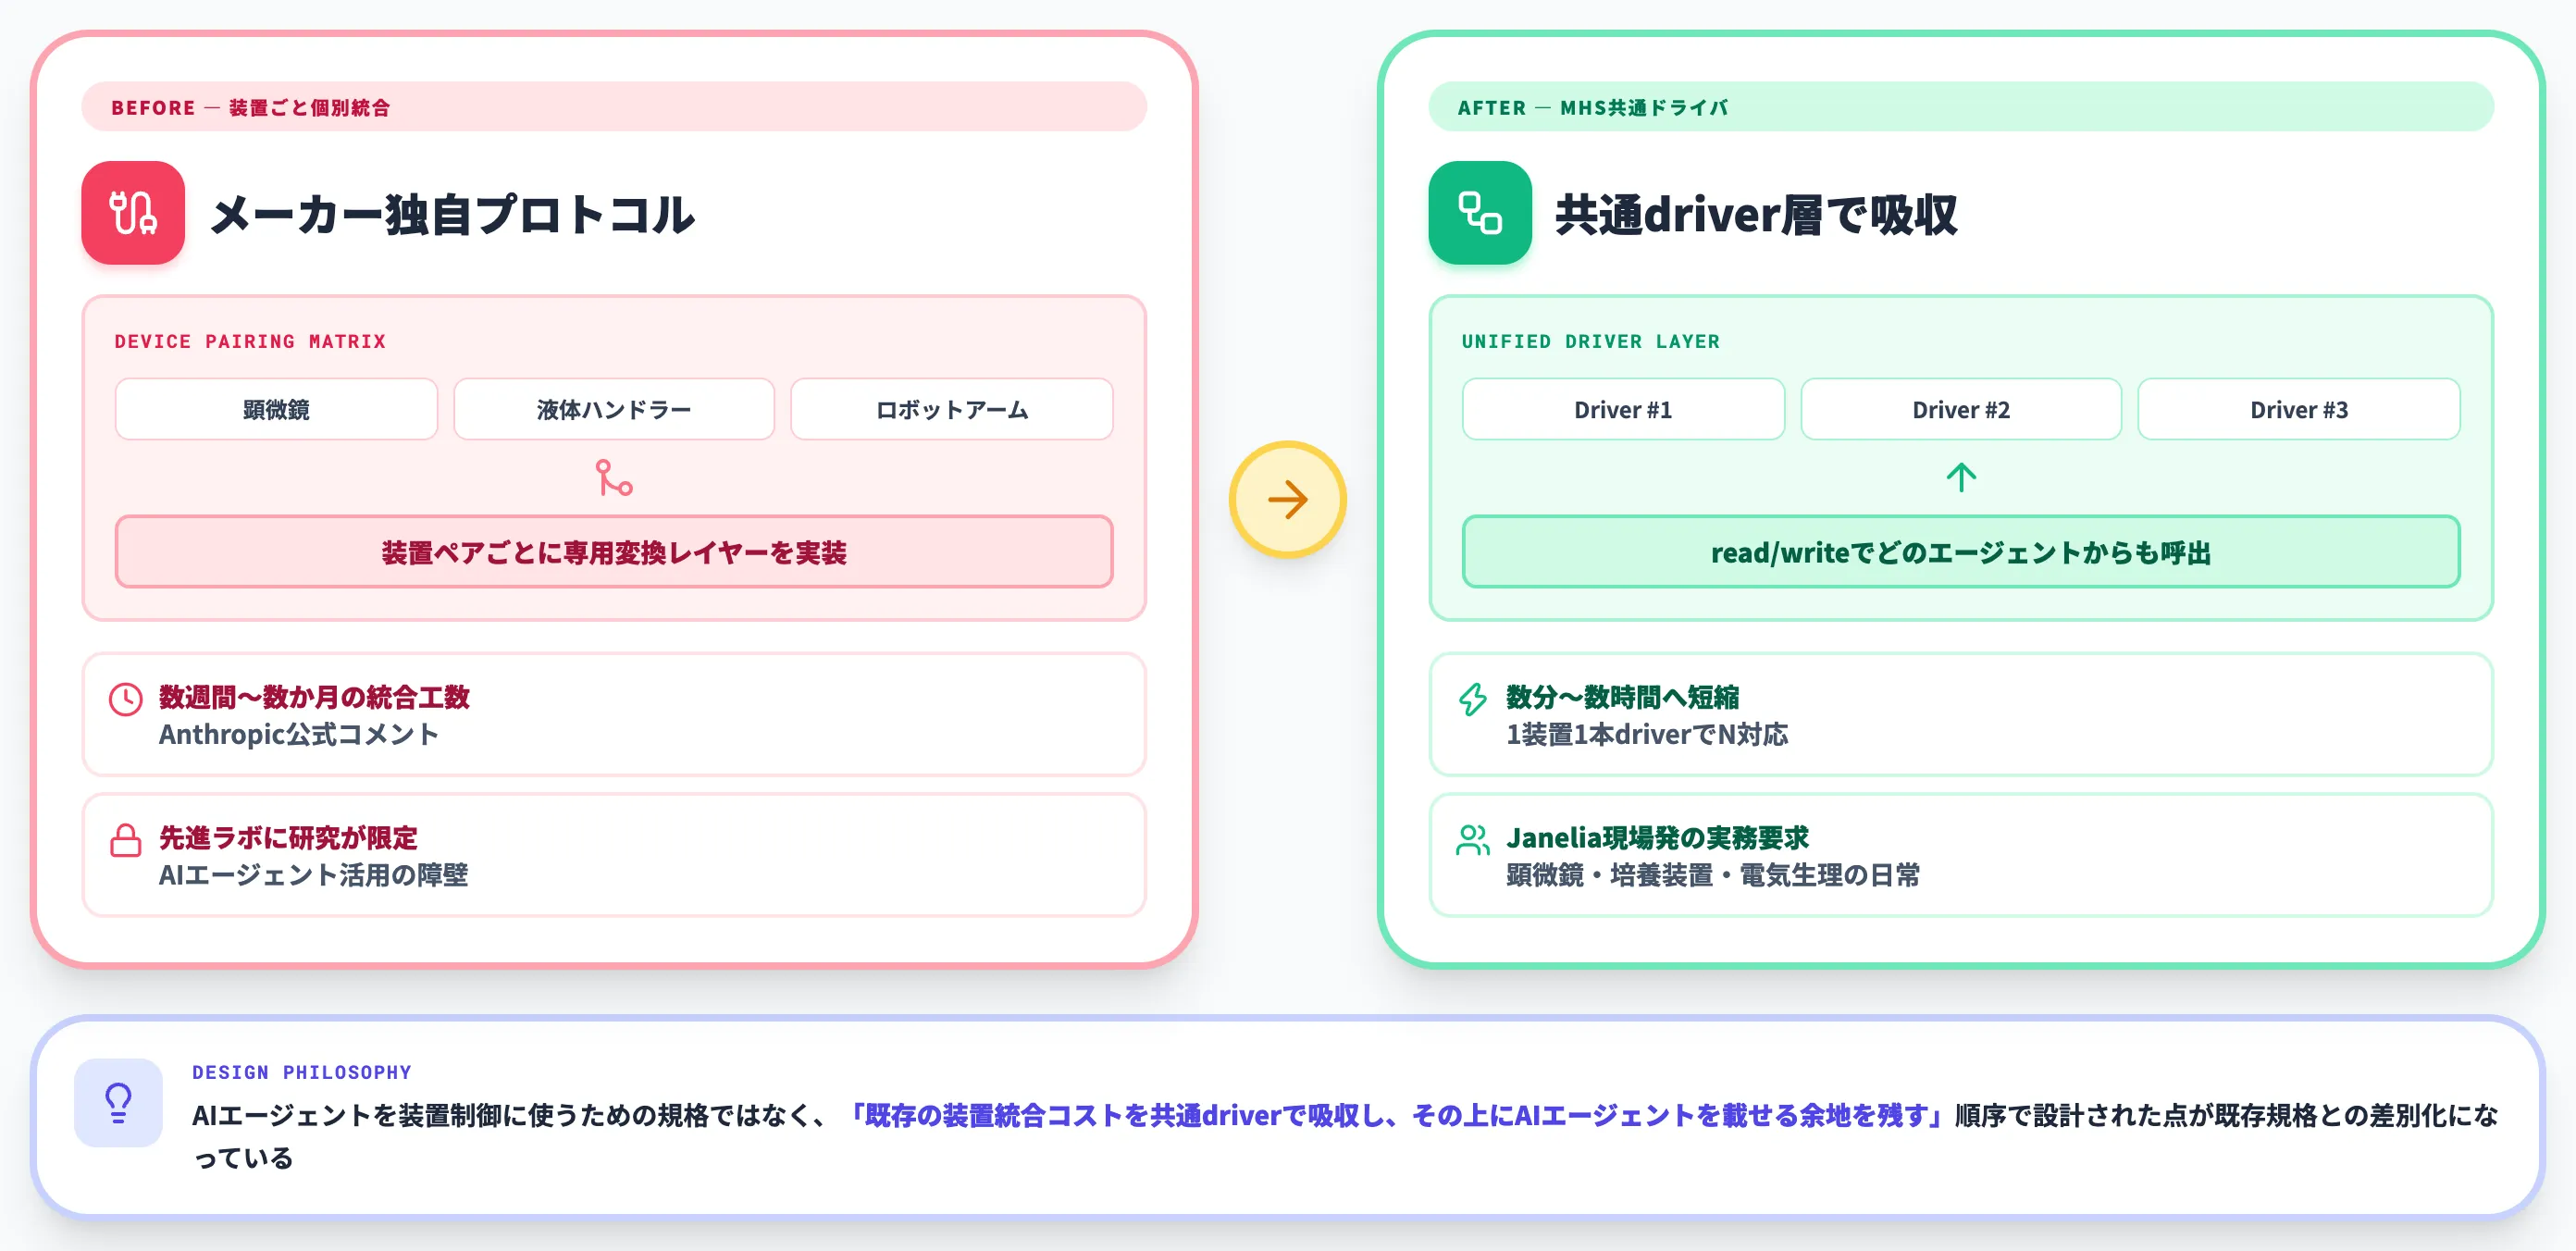
これまで、実験室や製造フロアで動く装置はメーカーごとに独自のプロトコル・SDK・ケーブル規格を持っていました。顕微鏡と液体ハンドラーとロボットアームを1つのワークフローで動かすには、装置ペアごとに専用の変換レイヤーを書く必要がありました。
Anthropicは公式ニュースで「装置間の統合には通常、数週間から数か月かかる」と説明しています。この統合コストのために、AIエージェントが装置を能動的に扱う研究は少数の先進ラボに限定されていました。
Janelia研究所との共同開発から始まった
MHSはAnthropic単独の発表ではなく、HHMI Janelia Research Campusとの共同開発として始まりました。Janeliaは神経科学と生物イメージングの世界的な研究拠点で、日常的に顕微鏡・自動培養装置・電気生理装置を組み合わせた実験を回しています。
「装置ごとに1回だけドライバを書けば、それ以降はどのAIエージェントからも呼び出せる」という設計は、Janeliaの実務要求から自然に立ち上がってきたものです。
!
この背景を踏まえると、MHSは「AIエージェントを装置制御に使いたい」という思想から出発した規格ではなく、「装置制御の統合コストがボトルネックになっていた既存現場に、AIエージェントを載せる余地を残した共通ドライバ」として設計されています。順序が逆であることが、既存の実験自動化規格との差別化にもつながっています。
MHSの仕組み——3層アーキテクチャとread/writeプリミティブ
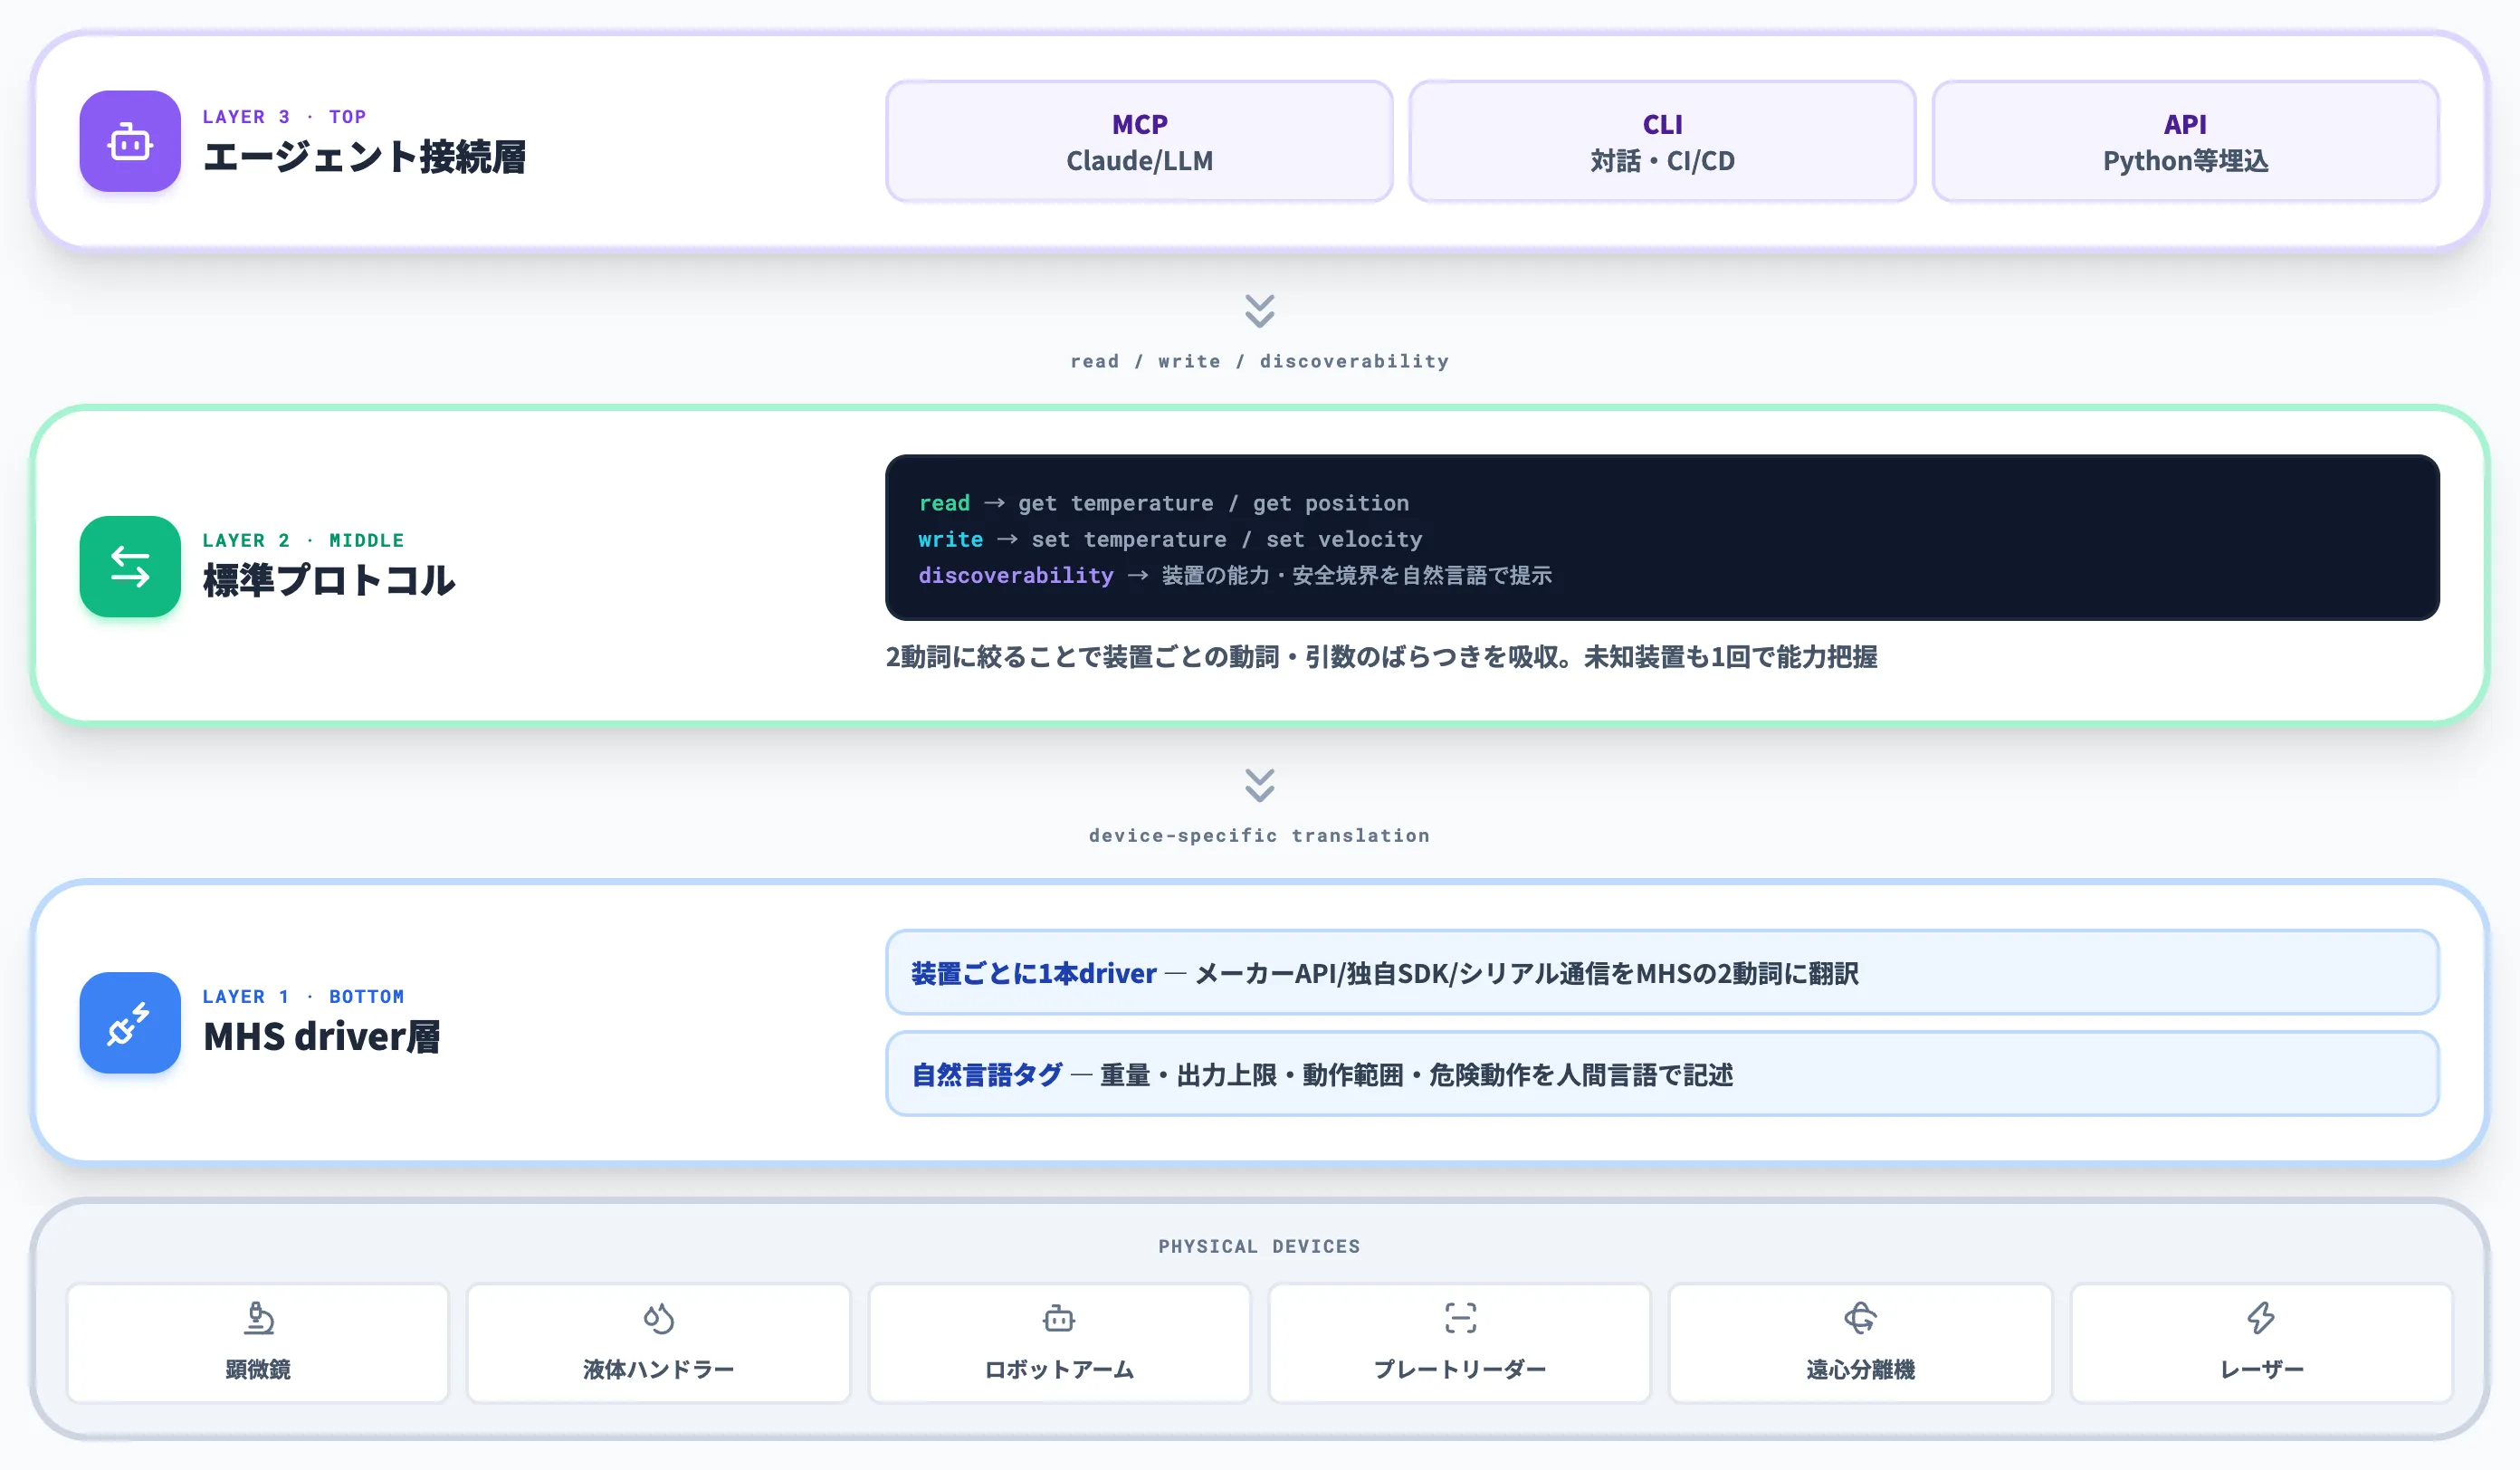
MHSは大きく3つのレイヤーで構成されます。この3層構造を理解すれば、既存装置をMHS対応にする際にどこを書く必要があるのか、どこは既存資産をそのまま使えるのかが判断できます。
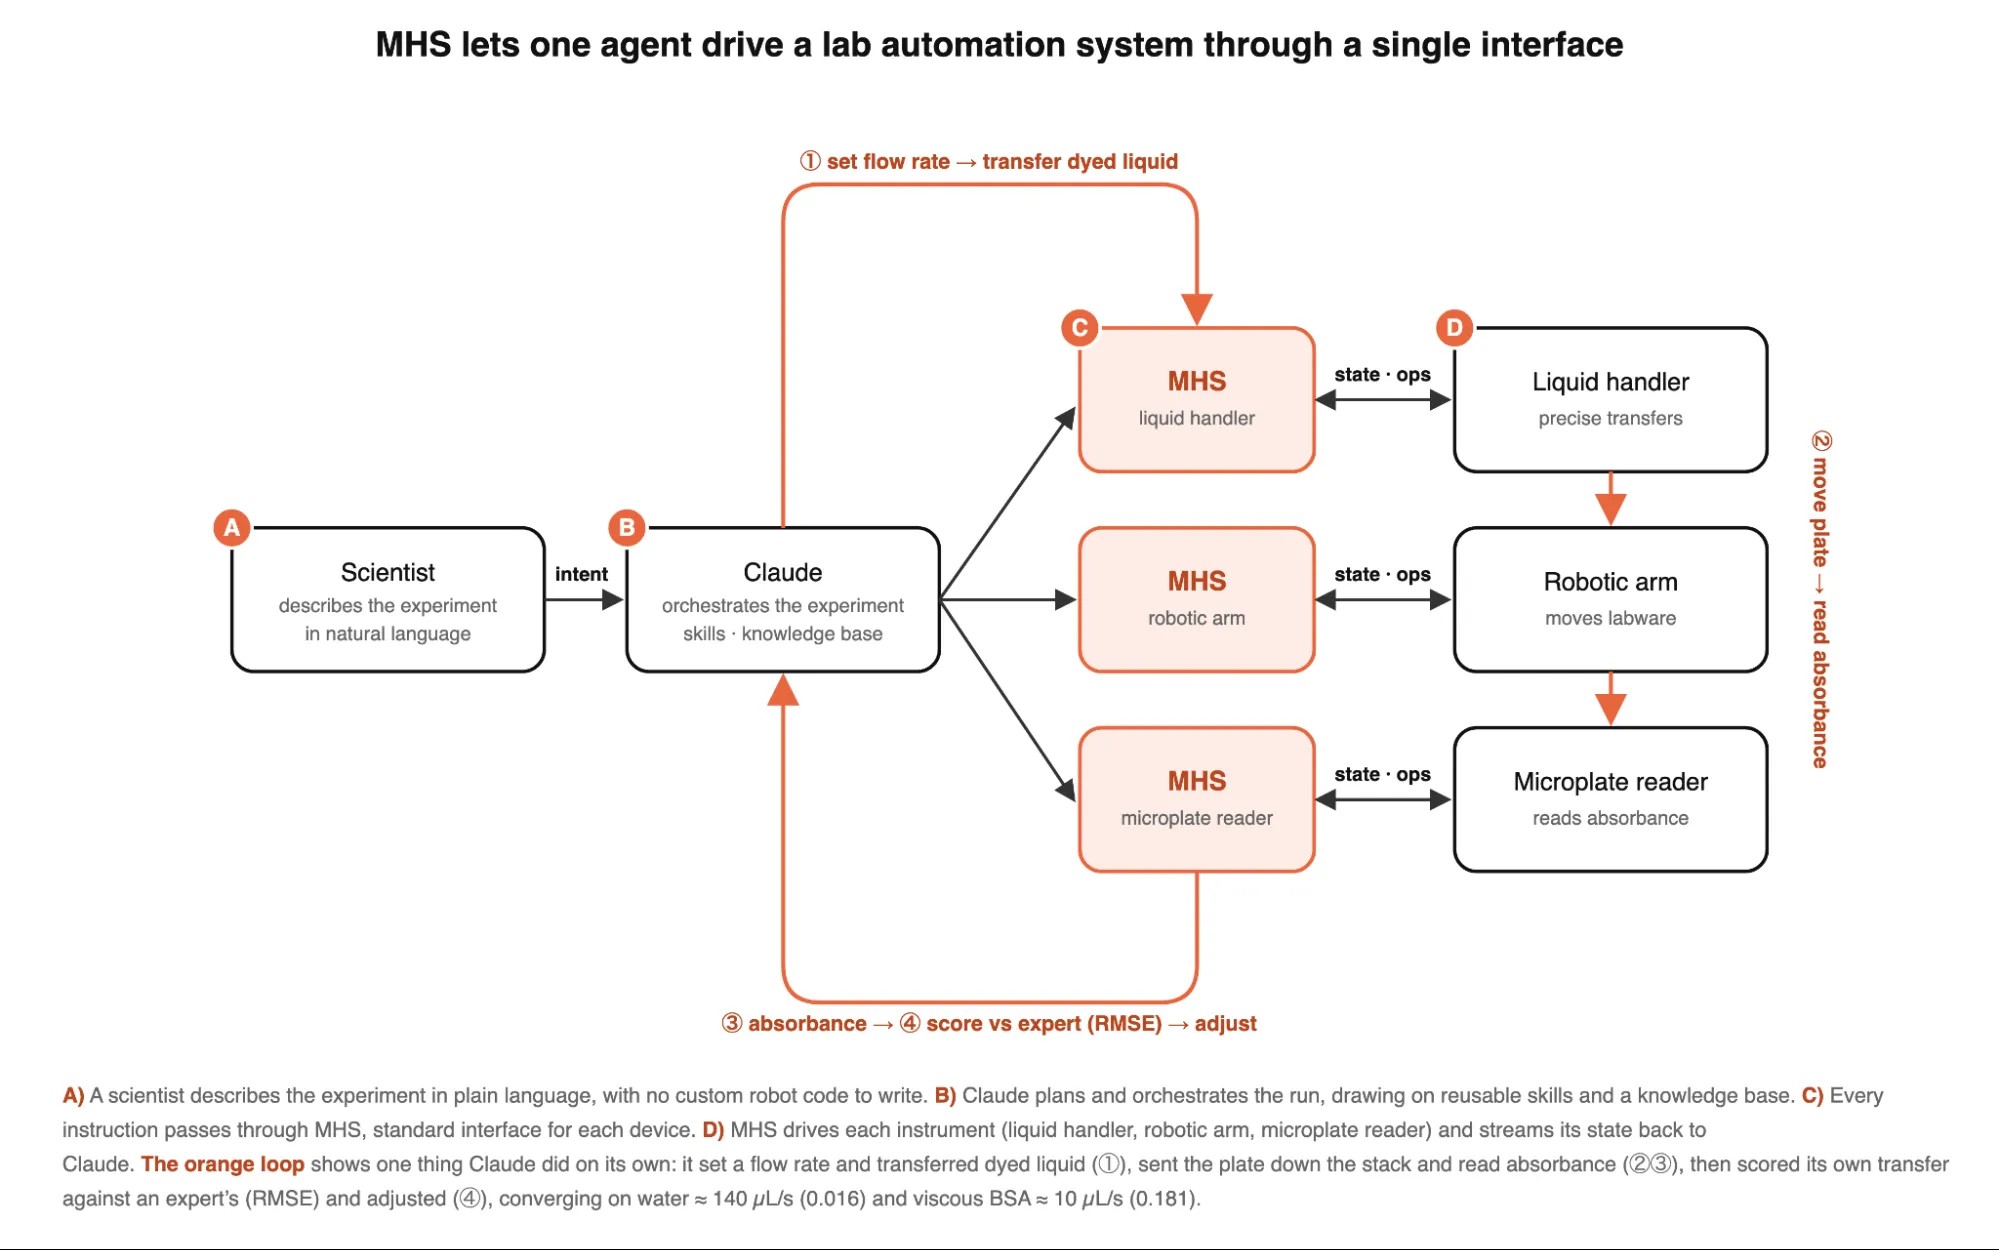
MHSはScientist→Claude→液体ハンドラー・ロボットアーム・プレートリーダーを単一インターフェースで制御する仕組み(出典:Anthropic)
図の左端にいる研究者がClaudeへ自然言語で指示を出し、Claudeが各装置のMHSドライバに read/write を発行して、液体ハンドラー・ロボットアーム・プレートリーダーを順に動かします。
エージェントは分注量や吸光度を装置から読み取りながら、次のパラメータを動的に更新できるため、水は140 µL/s・BSAは10 µL/sという流速最適化まで自律的に収束させることができます。
装置ごとに1本書く MHS driver
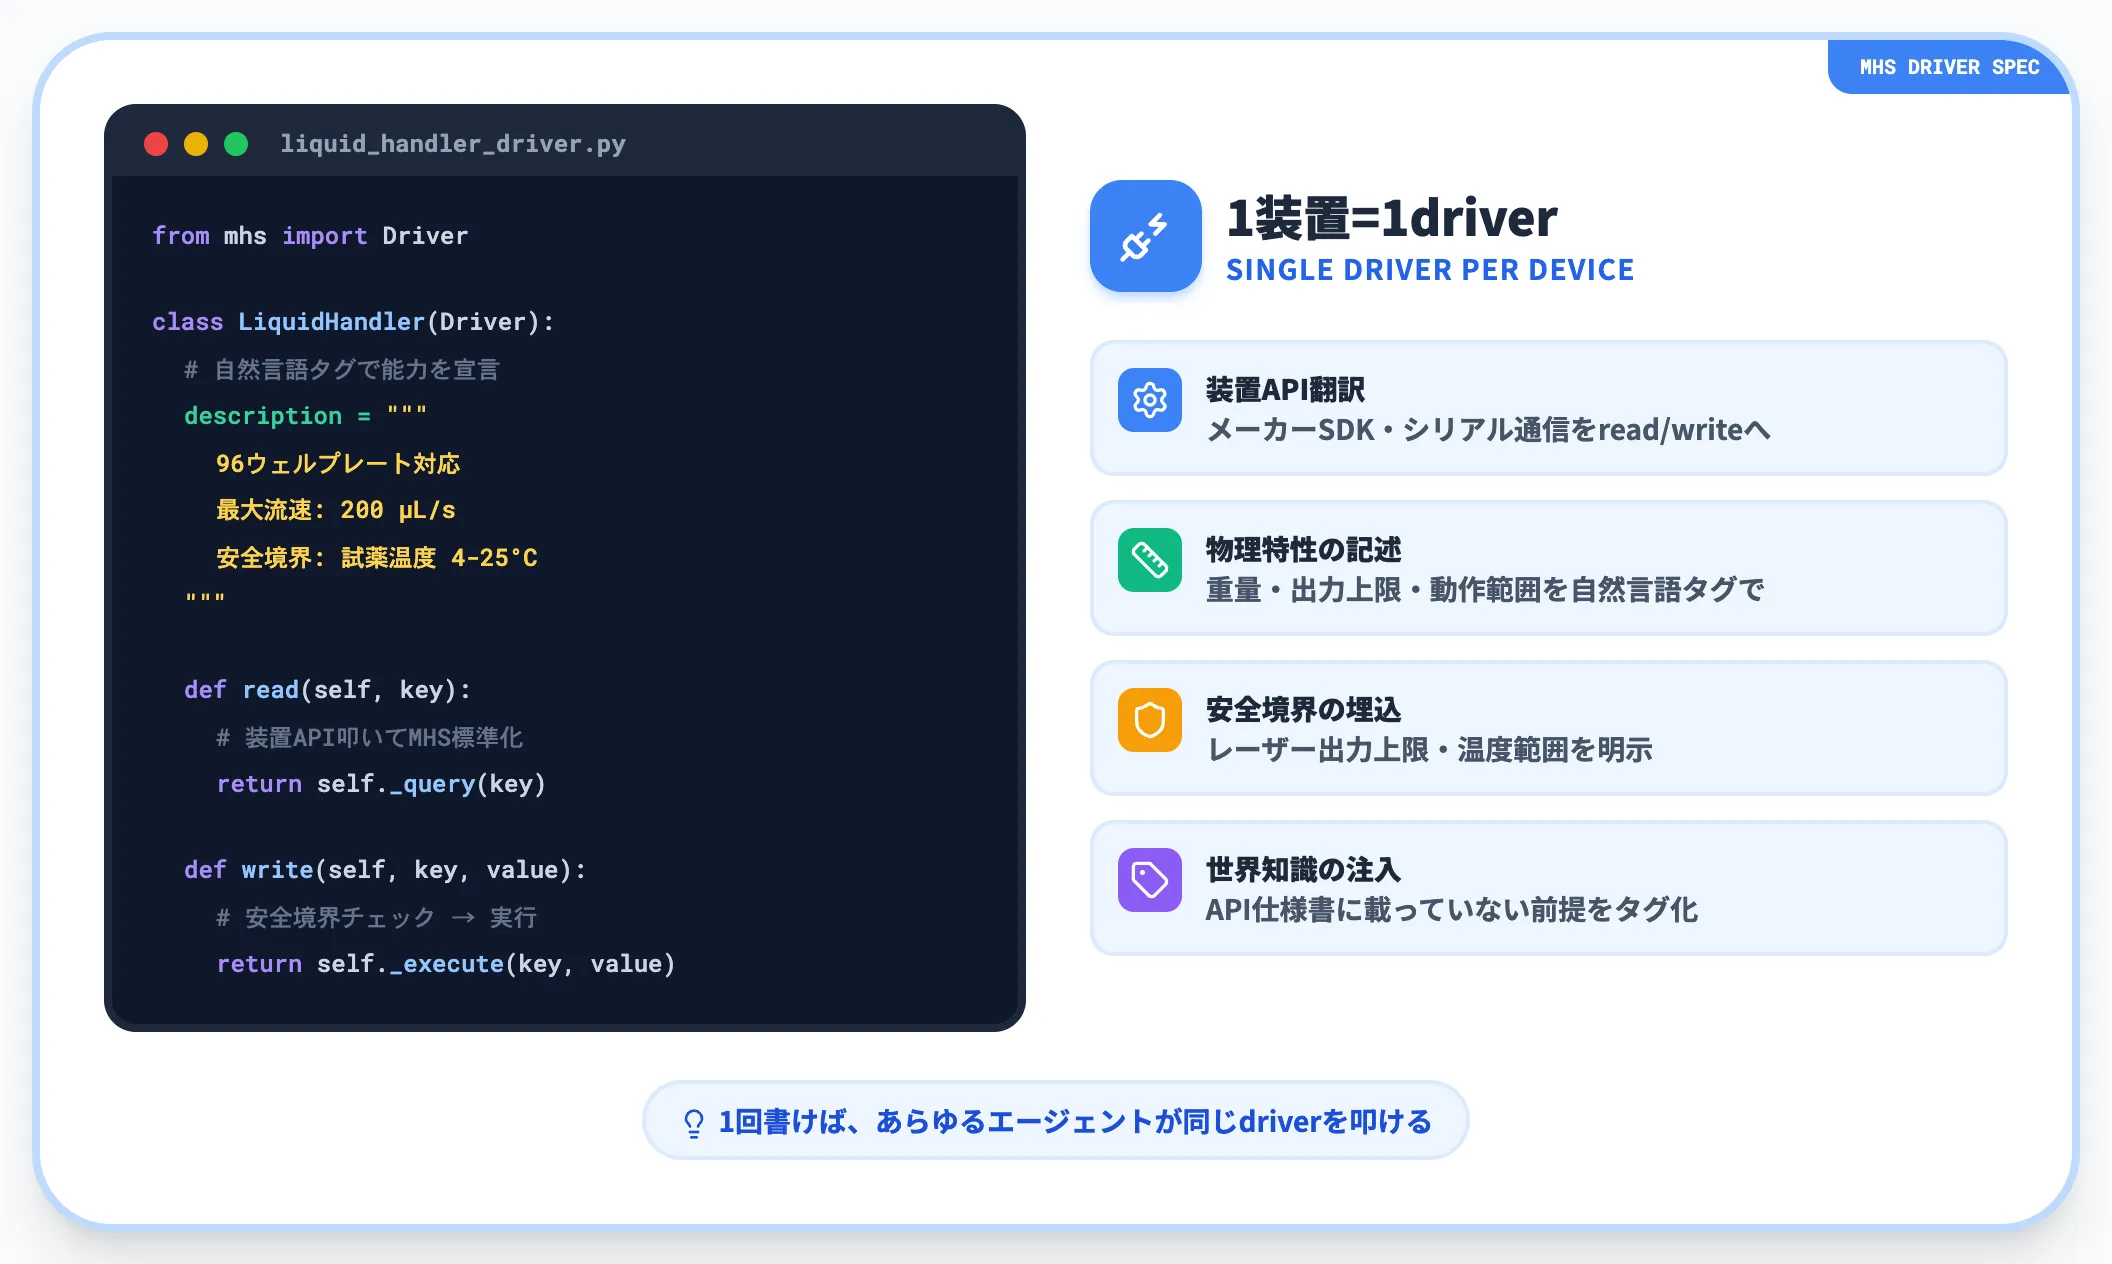
最下層に置かれるのは、装置ごとに1つ書くMHS driverです。ここが装置メーカーが公開しているAPI・シリアル通信・独自SDKと、MHS標準の基本コマンドとの間を翻訳します。
各driverには、装置の物理特性・調整可能なパラメータ・安全境界(ロボットアームの重量、レーザー出力の上限、動作範囲など)が自然言語タグで埋め込まれます。この情報は装置固有APIには載っていない世界知識で、エージェントが装置を扱う前提として必要になるものです。
標準プロトコル層に集約された read/write プリミティブ
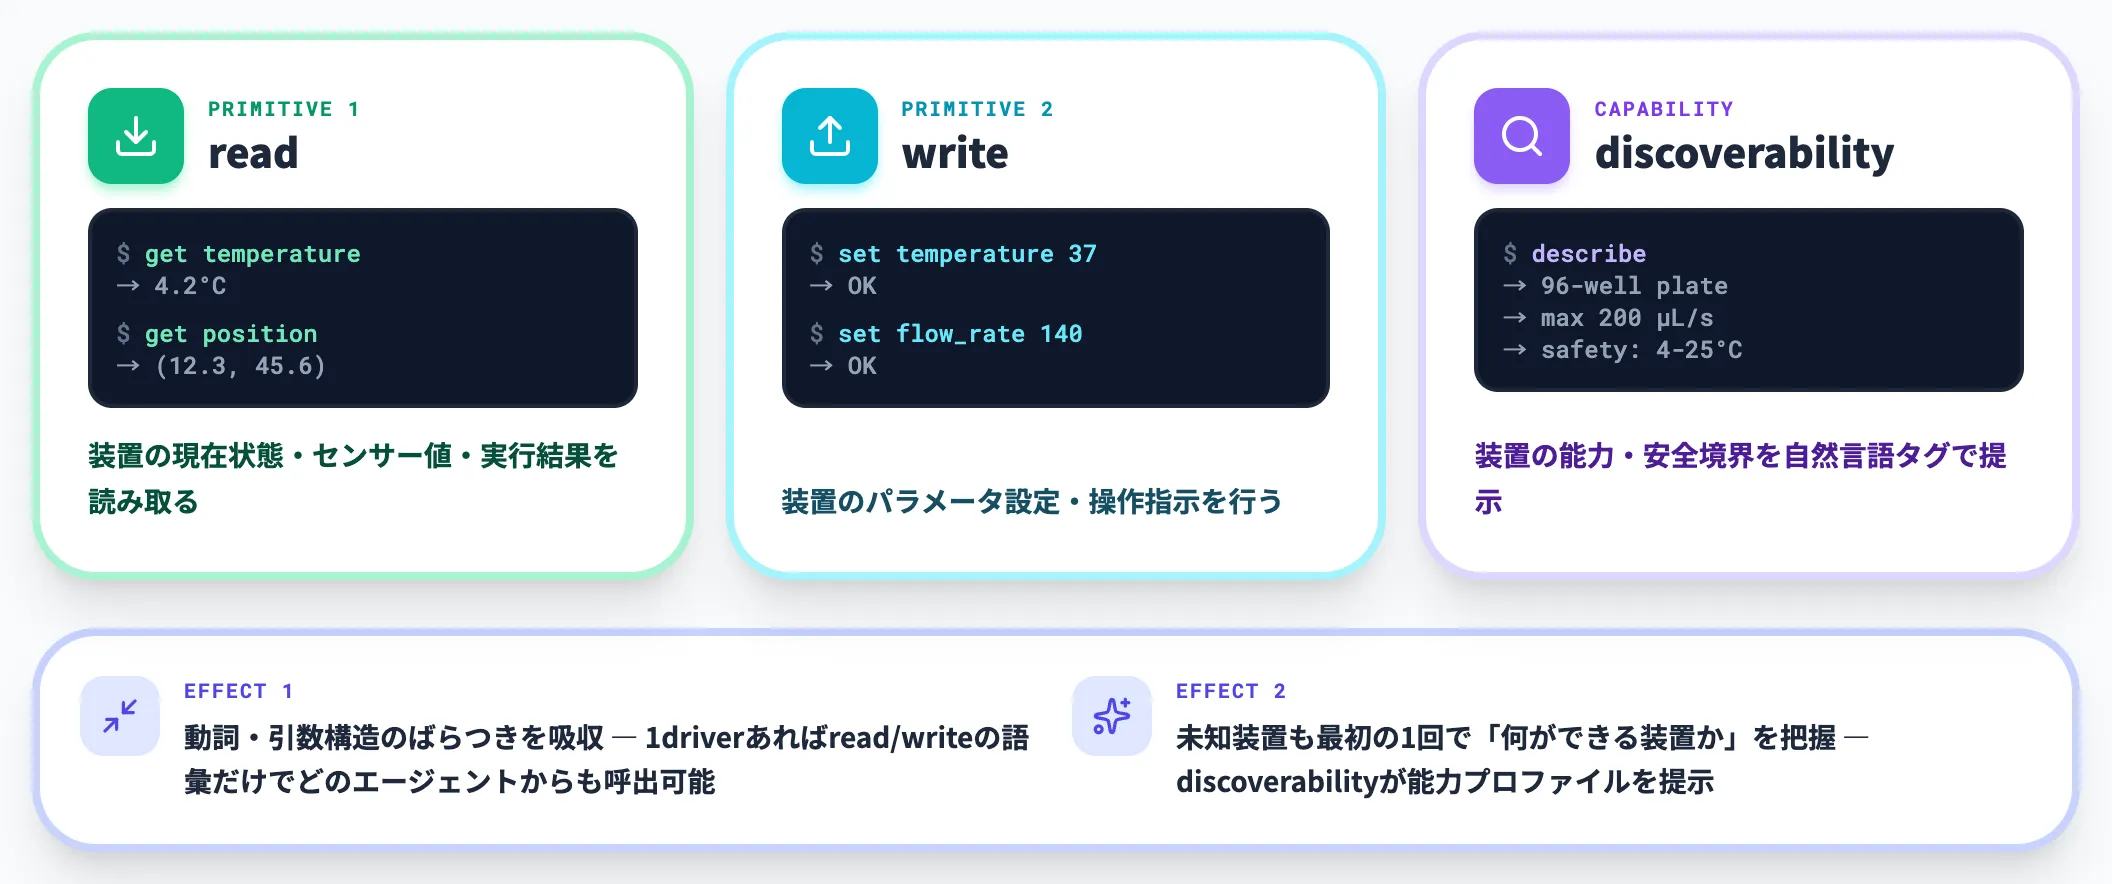
driverが実装する基本コマンドは、次のように極めてシンプルなものに絞り込まれています。
-
read(例:「get temperature」)
装置の現在状態・センサー値・実行結果を読み取る
-
write(例:「set temperature」)
装置のパラメータを設定する・操作を指示する
加えて、装置側は自らの能力・パラメータ・安全境界を自然言語タグとしてエージェントに提示する discoverability を備えます。これは read/write と並ぶプリミティブというより、装置がどんな操作を受け付けるかをエージェントに知らせる仕組みで、これによりエージェントは未知の装置に対しても最初の1回で「何ができる装置か」を把握できます。
この最小プリミティブと discoverability の組み合わせにより、装置ごとに動詞や引数構造がバラバラだった従来課題を回避できます。1つのdriverが完成すれば、あとはread/writeの語彙だけでどんなエージェントからでも呼び出せる状態になります。
MCP/CLI/API の3経路で呼び出せる
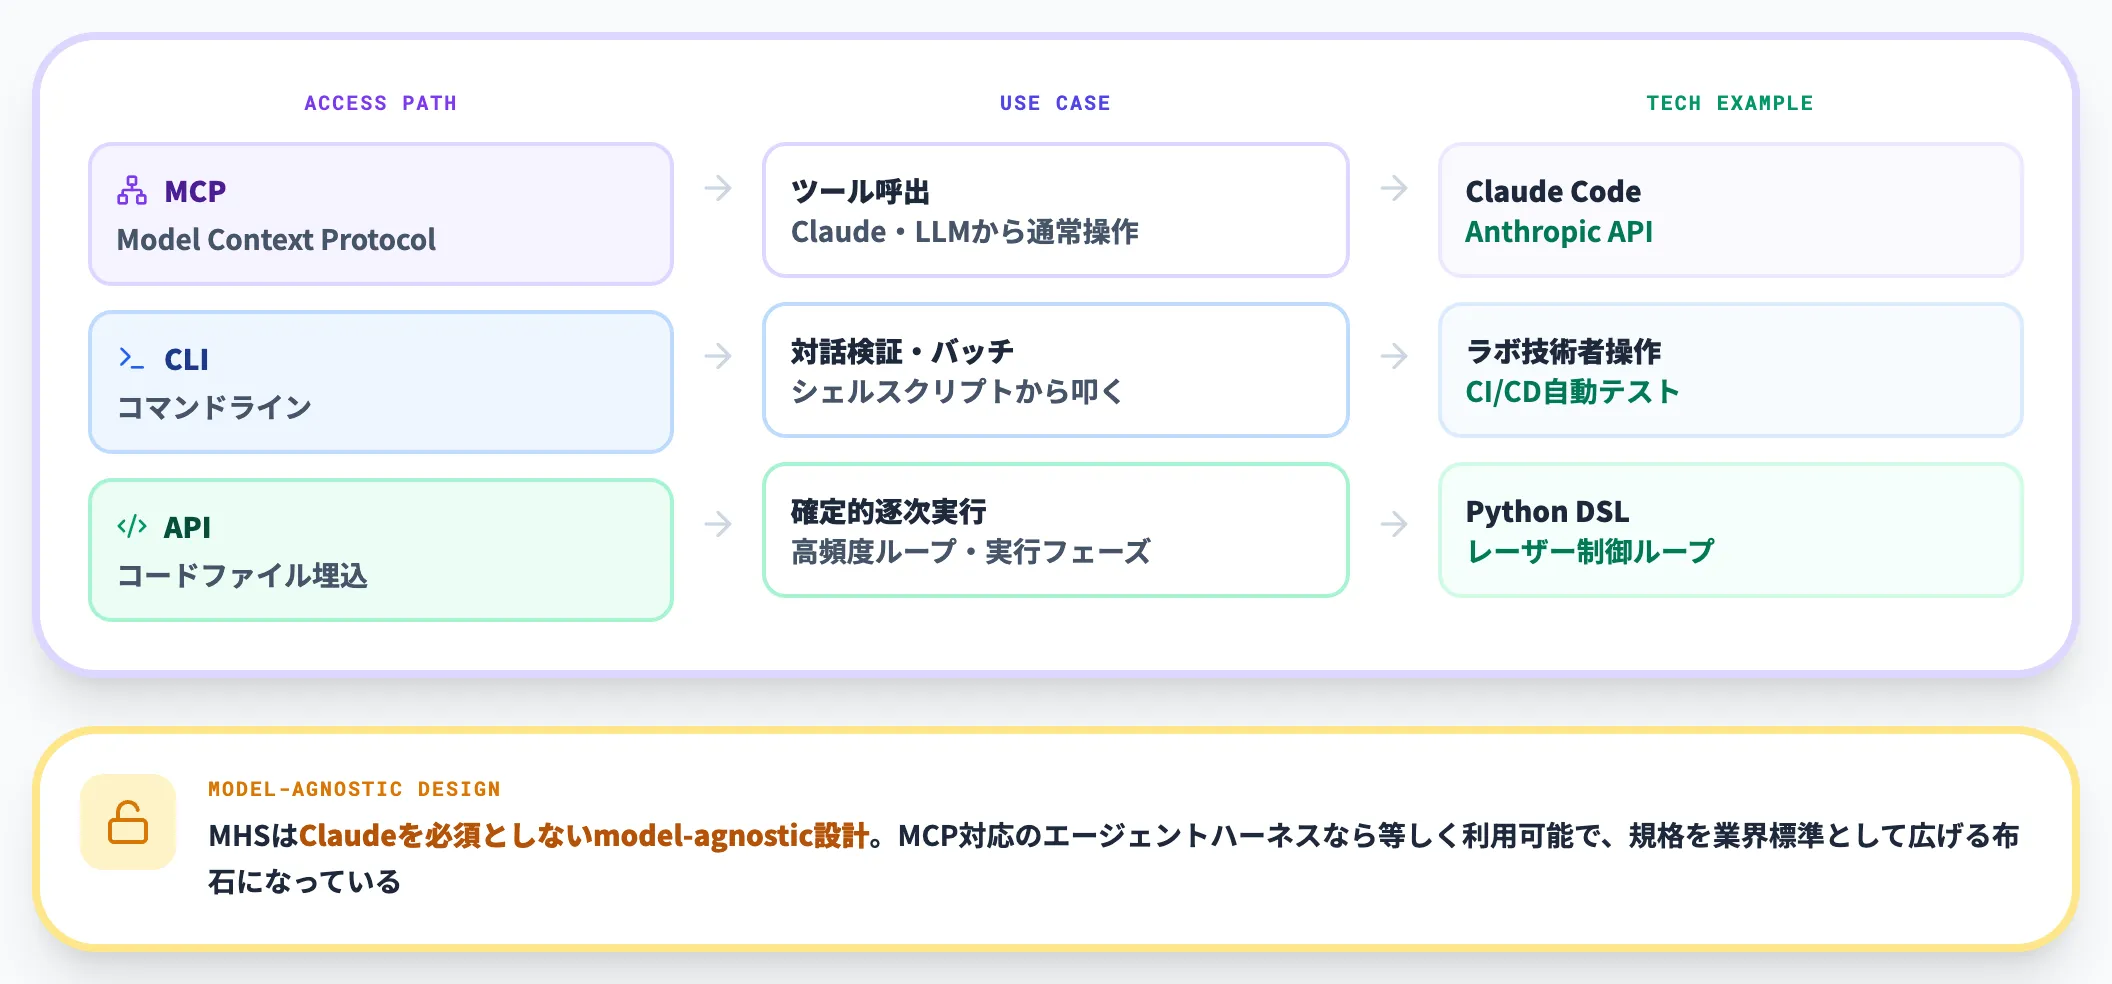
エージェント側からMHSに接続する経路は3つ用意されています。
以下の表で、それぞれの経路と想定される使い方を整理しました。
| アクセス経路 | 想定される使い方 | 対応するエージェント側の技術例 |
|---|---|---|
| Model Context Protocol(MCP) | Claude・LLMエージェントから通常のツールとして呼び出す | Claude Code、Anthropic API、その他MCP対応クライアント |
| コマンドライン(CLI) | 対話的な検証、シェルスクリプトによるバッチ処理 | ラボ技術者による直接操作、CI/CDから呼び出す自動テスト |
| API・コードファイル | Python等のプログラムに埋め込み、確定的な逐次実行 | 学習済みの手順を高速に流す実行フェーズ、レーザー制御のような高頻度ループ |
特に重要なのは、MHSがモデル非依存(model-agnostic)で設計されている点です。Claudeを必ず経由する必要はなく、MCP対応のエージェントハーネスなら等しく利用できます。Anthropicが公式ページで「モデルに依存しない」と明言しているのは、規格を業界標準として広げるための布石です。
複数のdriverで複数装置を並列に動かす設計
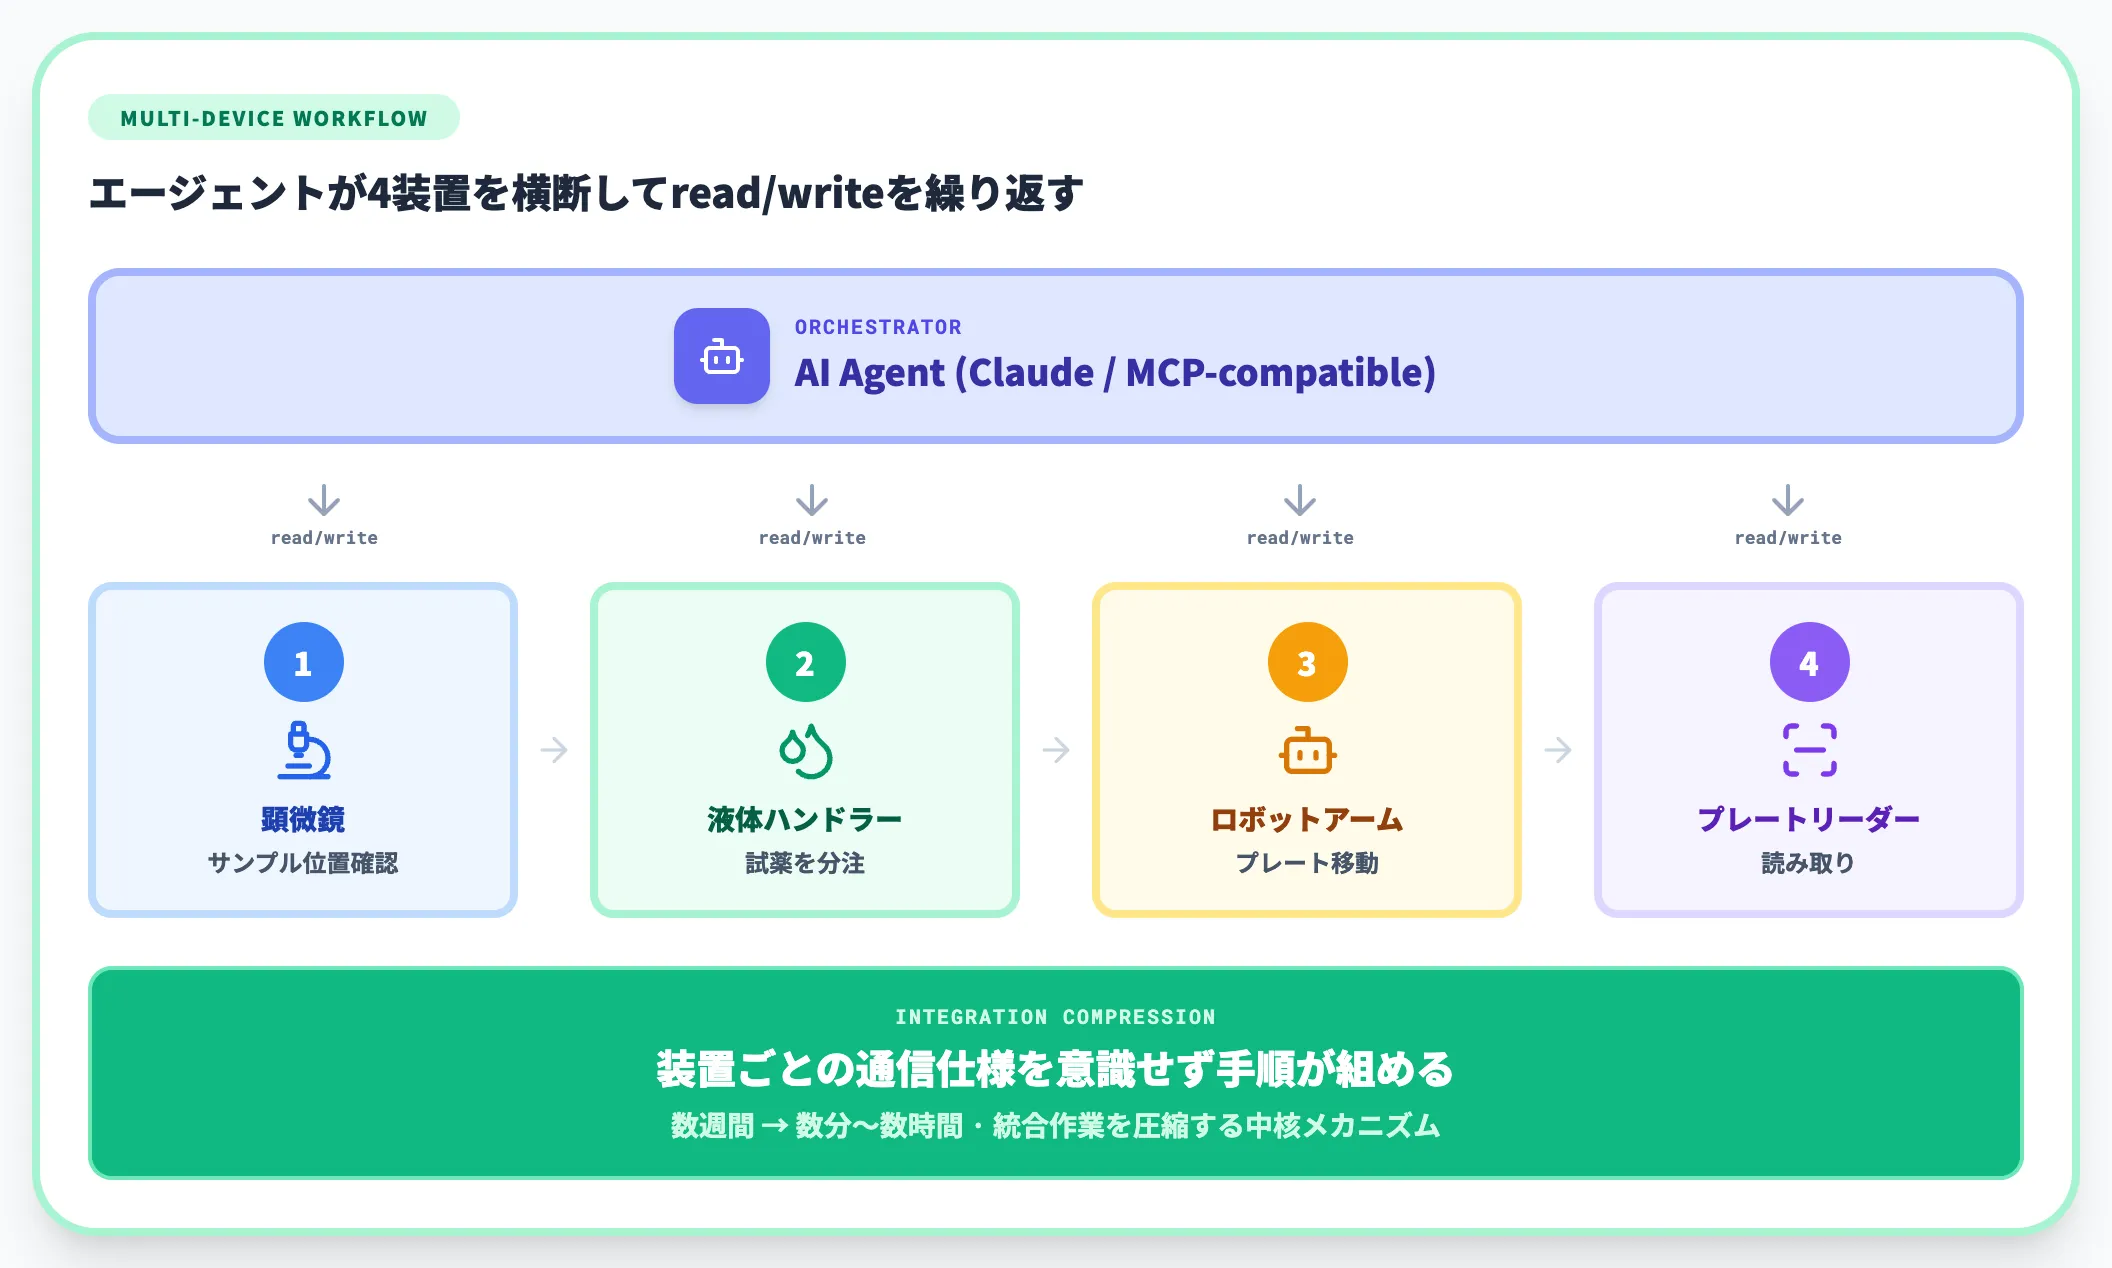
MHSの独自性が明確に出るのは、複数装置を横断するワークフローです。
顕微鏡でサンプル位置を確認 → 液体ハンドラーで試薬を分注 → ロボットアームがプレートを移動 → プレートリーダーが読み取り、という一連のシーケンスを、エージェントは各装置のdriverを介してread/writeを繰り返すだけで完結できます。装置ごとの通信仕様を意識せずに手順を組めることが、統合作業を数週間から数分〜数時間に短縮する仕組みの中核です。
MHSで実現できたこと——6つの実証事例と成果指標
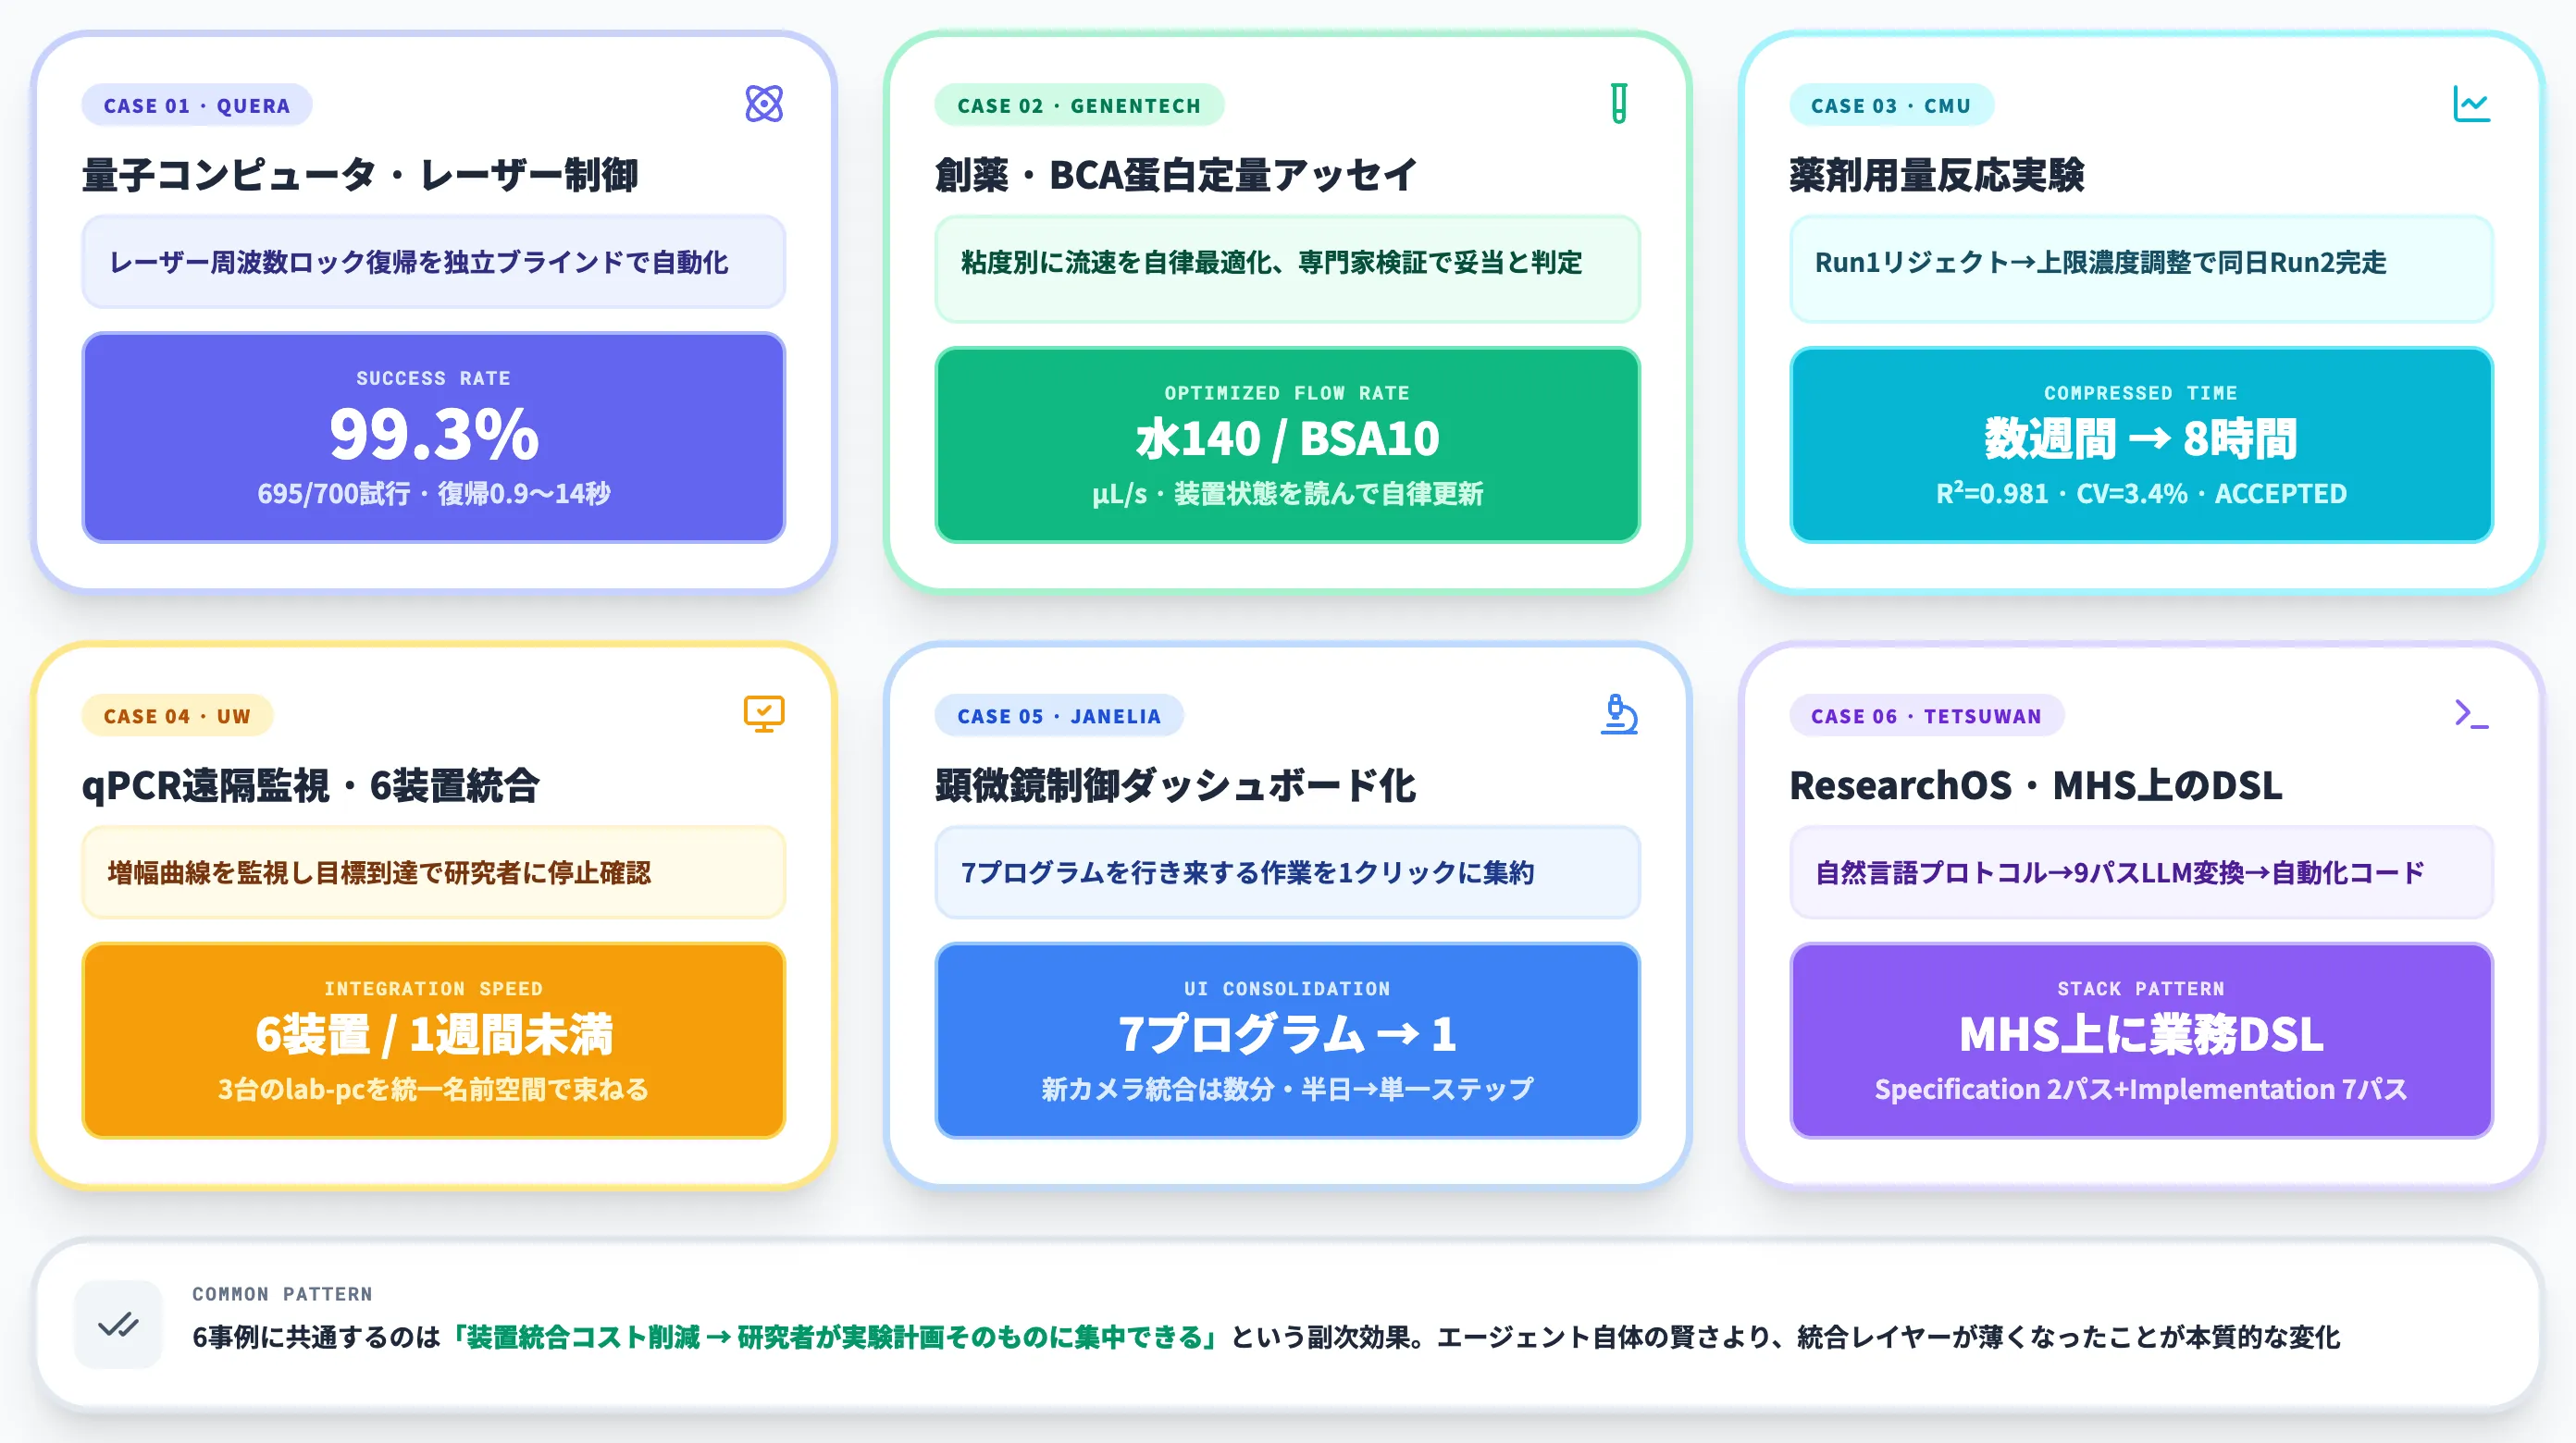
Anthropicは research preview の発表と同時に、パートナー組織との実証事例を6件公開しています。ここでは規格が「絵に描いた餅」で終わっていないことを裏づける成果指標を、事例ごとに整理します。
QuEra——レーザーロック復帰を99.3%達成
QuEra Computingは中性原子方式の量子コンピュータを開発しているスタートアップです。同社の装置では、複数のレーザーが原子の位置制御と量子状態操作を担っており、レーザーの周波数ロックが外れると実験全体を止めなくてはなりません。
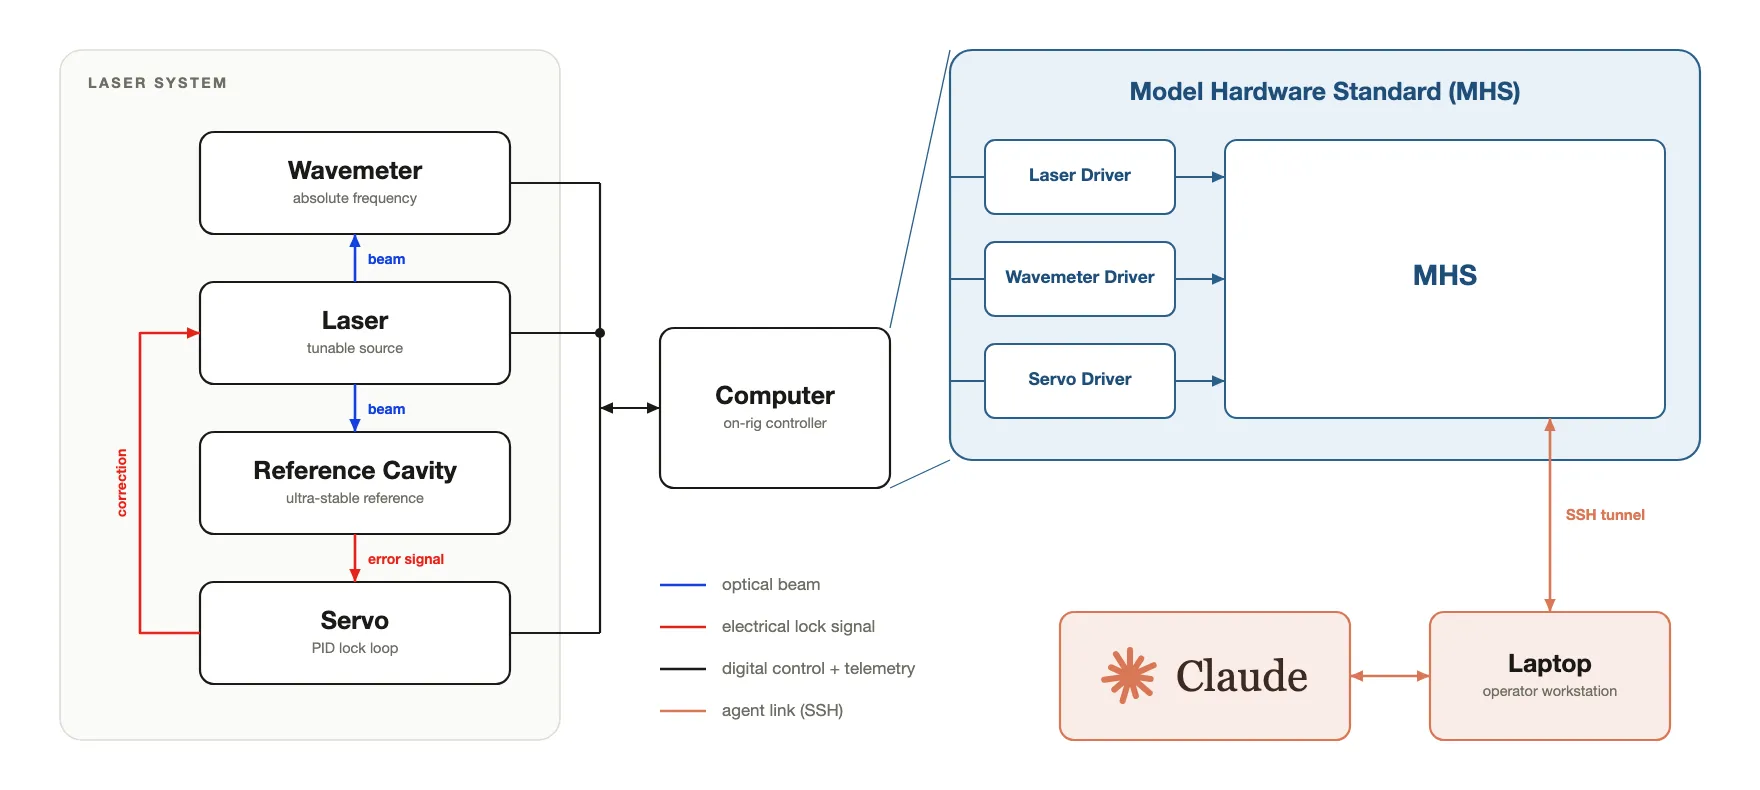
QuEraレーザー系のMHS構成——Laser/Wavemeter/ServoドライバをClaudeがSSH経由で制御(出典:Anthropic)
QuEraのレーザー系は Laser(可変波源)・Wavemeter(絶対周波数計)・Reference Cavity(超安定基準)・Servo(PIDロックループ)で構成され、これらを on-rig コンピュータが制御しています。MHS はこの on-rig コンピュータの上に Laser Driver・Wavemeter Driver・Servo Driver の3本を実装するだけで、外部のClaude がSSH経由で3ドライバを叩けるようにする構成です。装置内部の高速制御ループには手を入れず、上位のオーケストレーション層だけを MHS で置き換える点が読みどころです。
QuEra事例の数値は、性質の異なる3つの評価が並行して行われた結果です。従来ベースラインとして、既存の自動復帰スクリプトは平均150秒・成功率58%で、失敗時には熟練エンジニアが5〜10分の手動対応を強いられていました。ここに MHS+Claude を入れた結果を、実験ごとに分けて整理します。
PID最適化(Figure 7)
まず前提として、Claude が16.2時間・364試行でPIDパラメータを自律チューニングし、サーボエラー(PDH error RMS)を専門家の初期値15.7 mVから1.55 mV(1.51 mV floor・検証済み勝者1.55 mV)まで下げました。専門家チューンに対して約10倍静かなロックです。
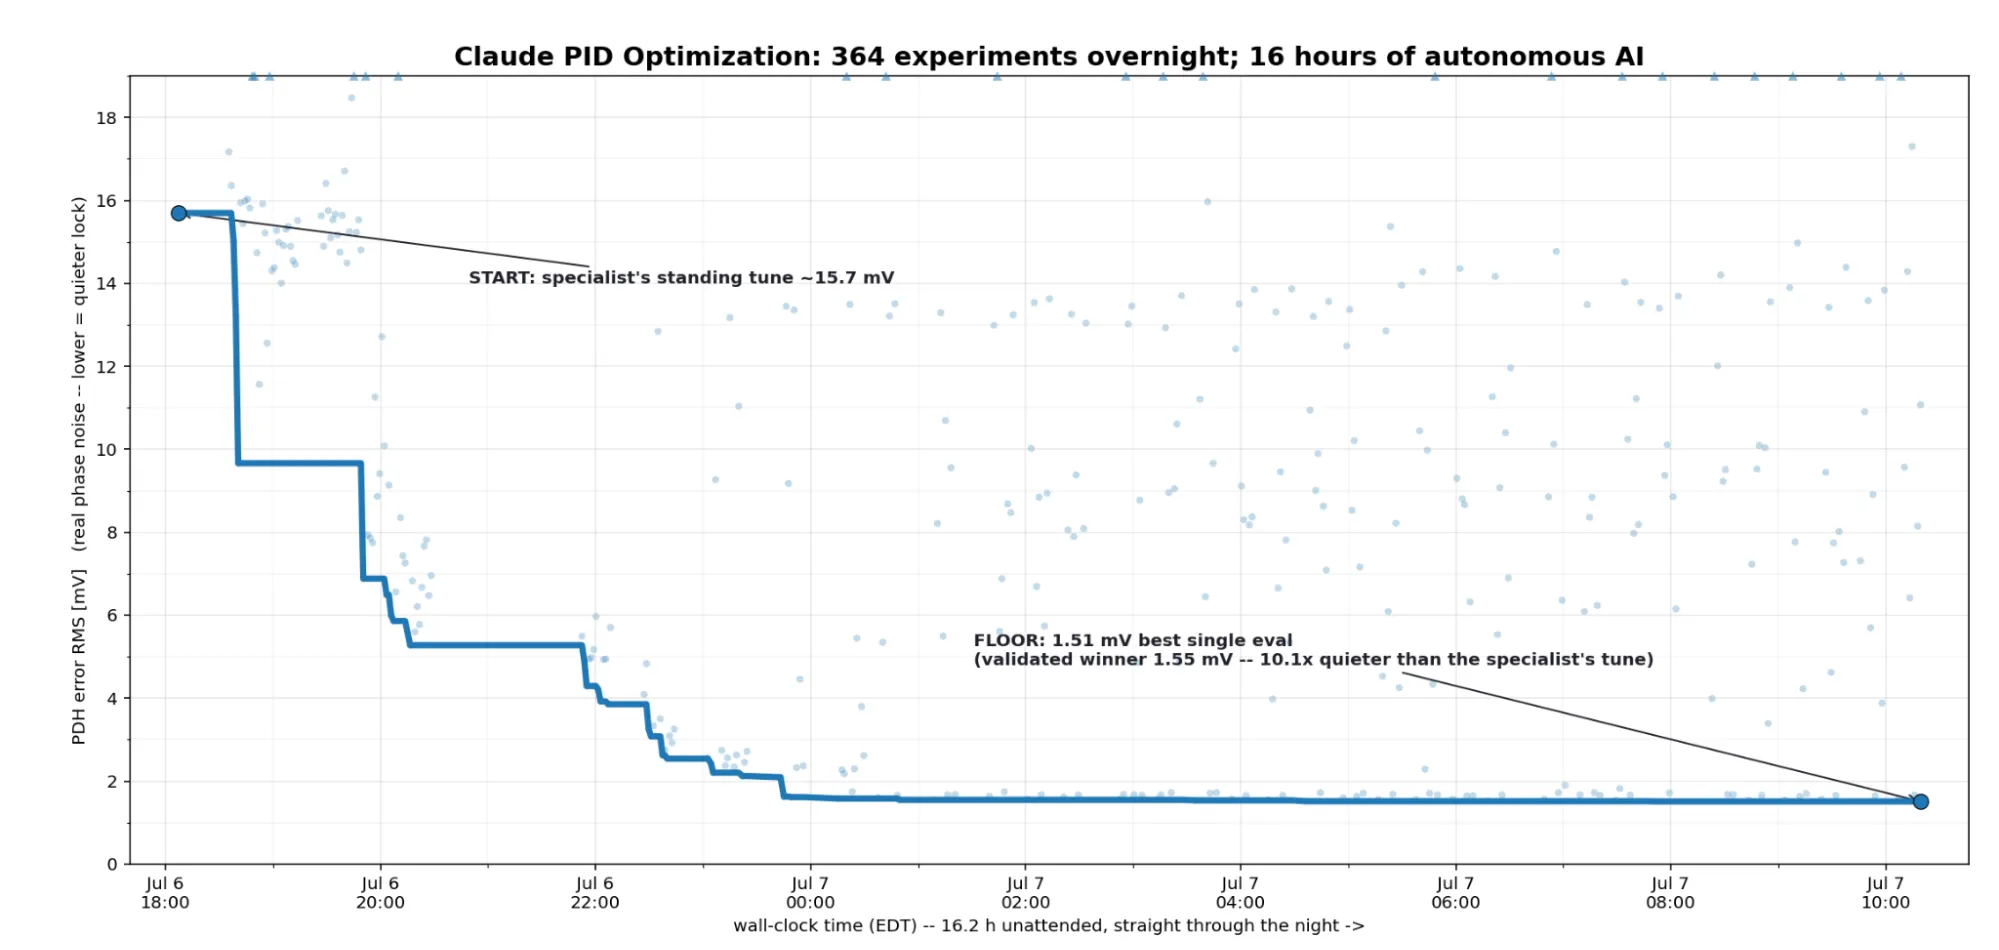
ClaudeによるPID最適化——16.2時間・364試行で15.7 mV→1.55 mVまでサーボエラーを自律収束(出典:Anthropic)
この実験はロック復帰そのものではなく、その手前で「静かなロック」を維持するためのゲインを見つける工程です。
開発ラン(Figure 5)
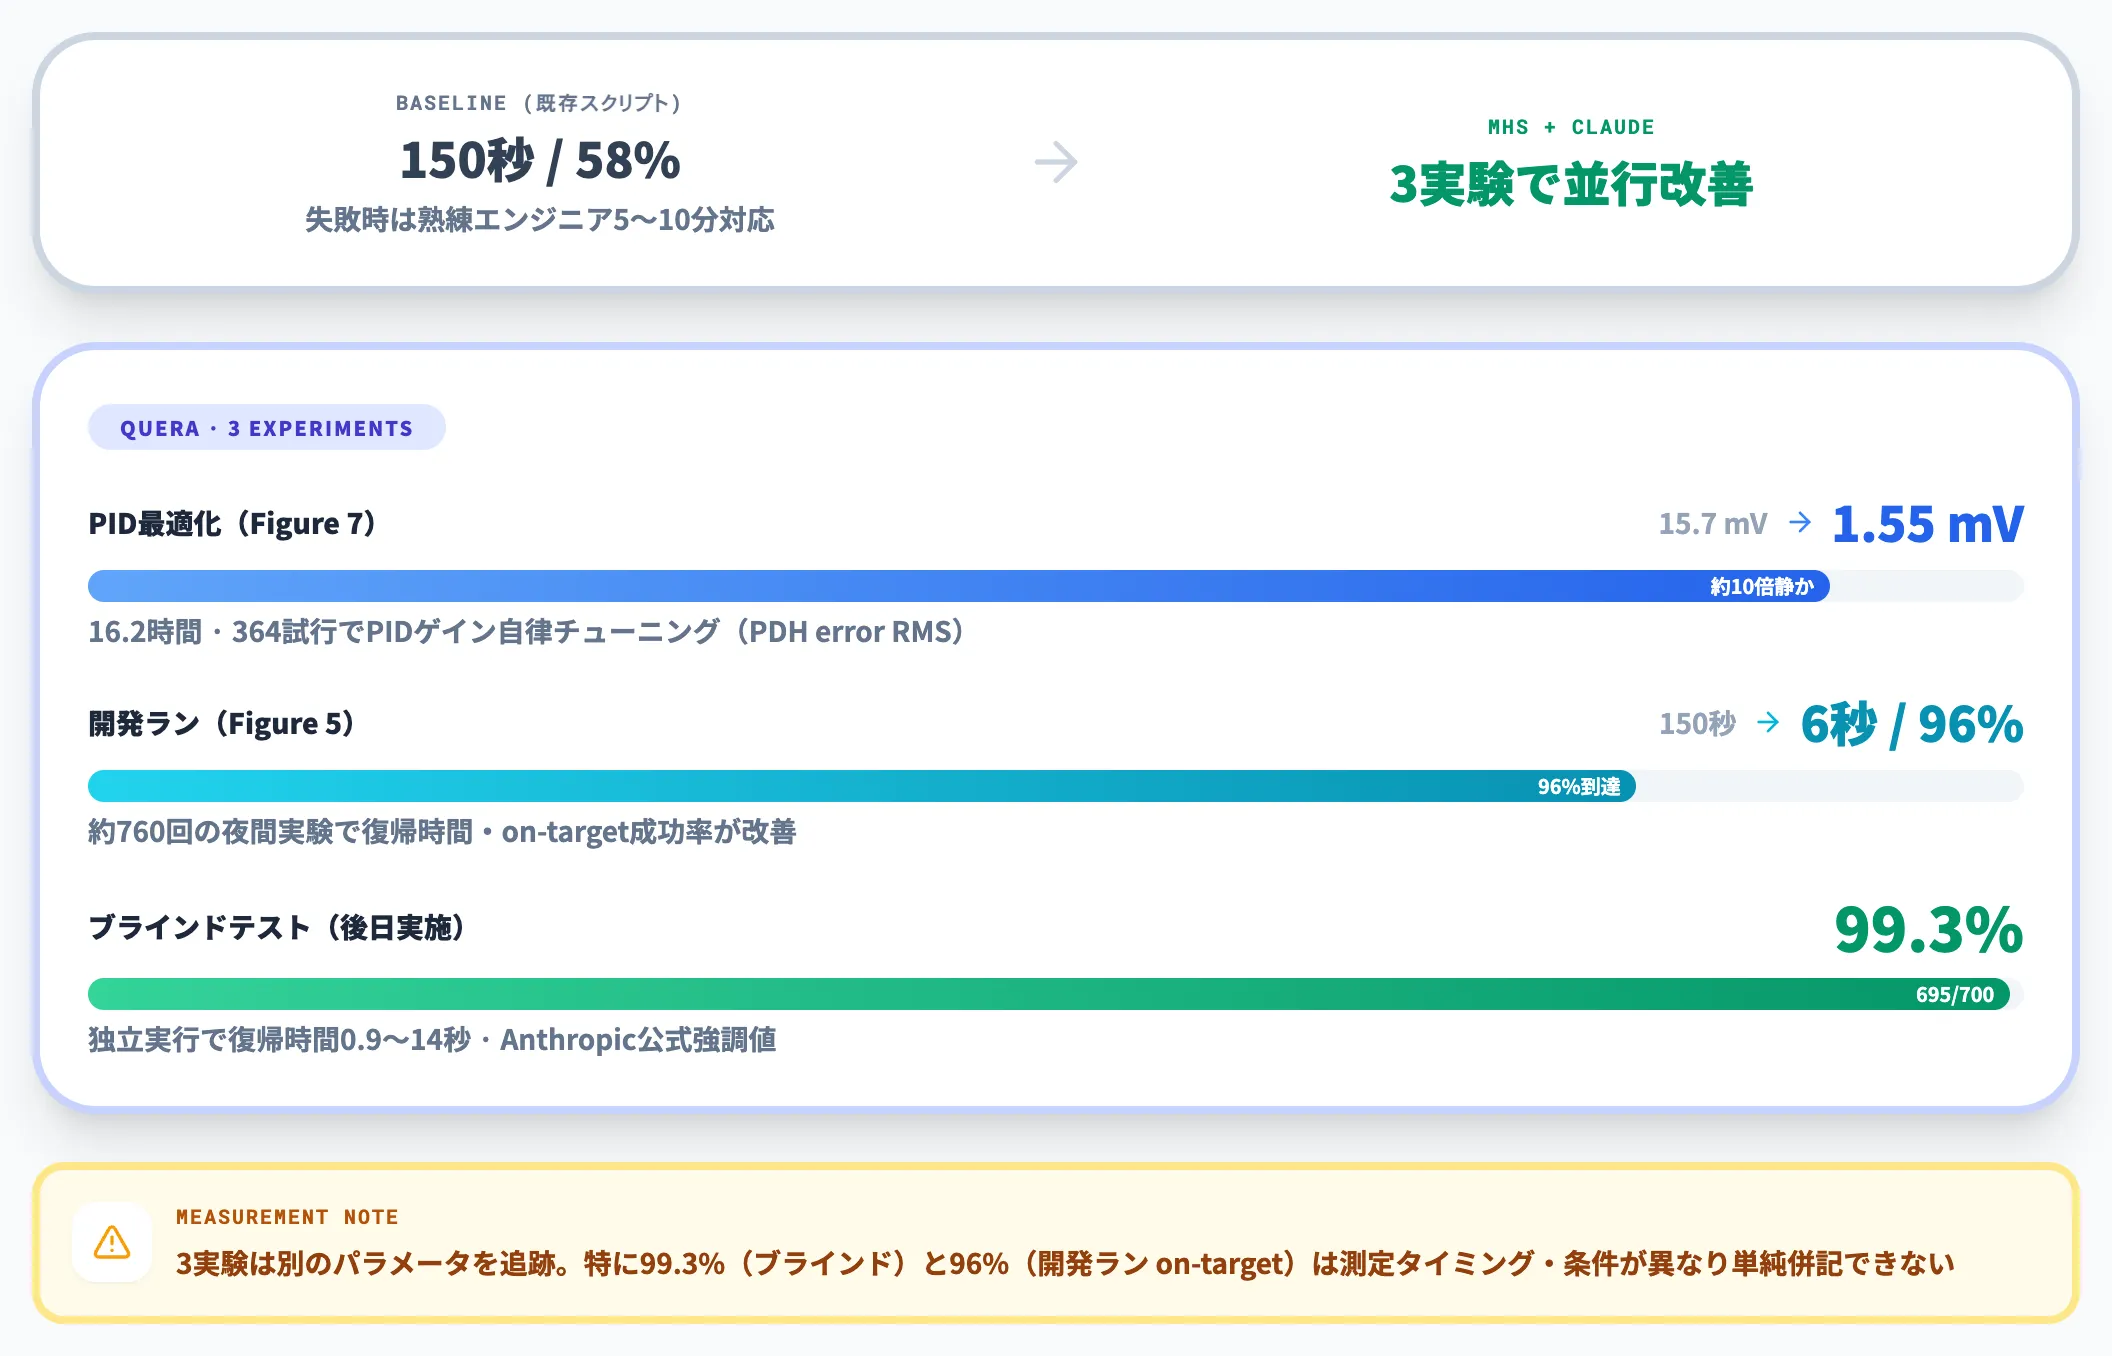
上記PID最適化とは別に、復帰スクリプト側の Claude 主導改善として実施された開発ランです。約760回の夜間実験で平均復帰時間が150秒→6秒、on-target 成功率が58%→96%まで改善しました。
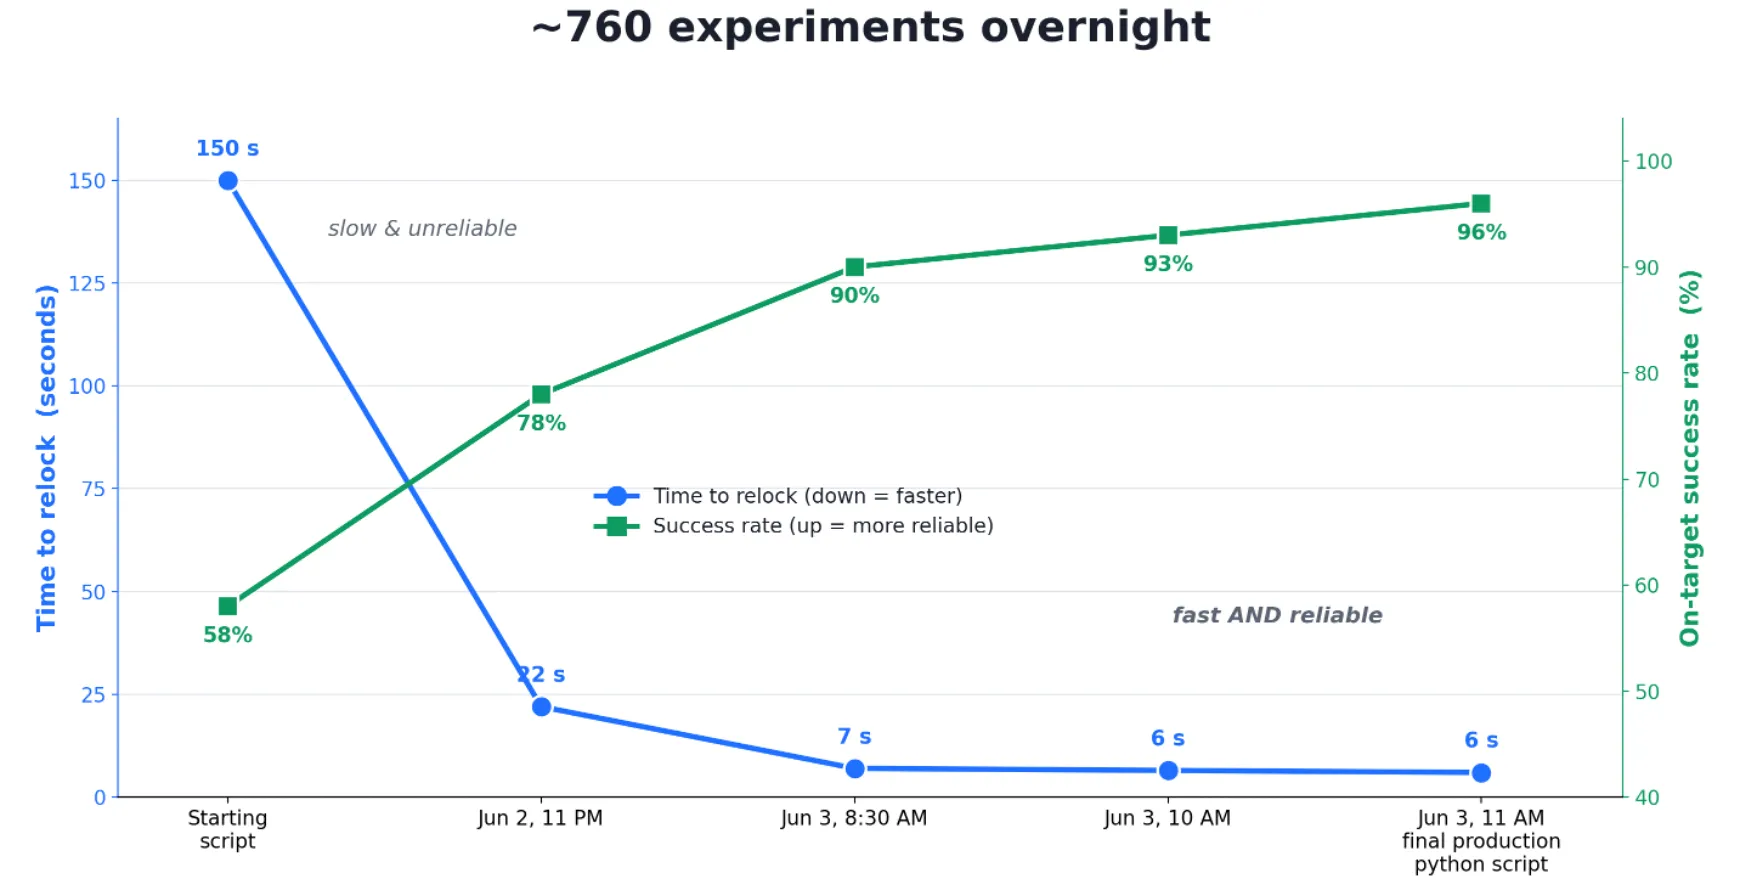
開発ランでの改善——約760実験で平均復帰時間150s→6s、成功率58%→96%(出典:Anthropic)
ブラインドテスト(後日実施)
Anthropic公式発表で最も強調されている99.3%は、開発ランとは別に、独立実行のブラインドテストで得られた数字です。700回試行で695回成功(99.3%)、復帰時間は障害の種類別に0.9〜14秒でした。
以上の3実験の数値をまとめると次のようになります。
| 実験 | 主要指標 | 対比対象 |
|---|---|---|
| PID最適化(Figure 7) | サーボエラー 15.7 mV→1.55 mV(約10倍静か) | 専門家の初期チューン |
| 開発ラン(Figure 5・約760実験) | 平均復帰時間 150秒→6秒/成功率 58%→96% | 従来の自動復帰スクリプト |
| ブラインドテスト(700回試行) | 成功率 99.3%(695/700)/復帰時間 0.9〜14秒 | 独立実行のブラインド評価 |
3実験はそれぞれ別のパラメータを追いかけているため、「6秒/99.3%」のように別実験の数値を単純に併記できない点に注意が必要です。特に99.3%と96%はどちらもロック復帰の成功率ですが、開発ラン中の on-target 成功率とブラインドテスト時点の成功率で、測定タイミングと条件が異なります。
Genentech——BCA定量の流速を粘度別に自動最適化
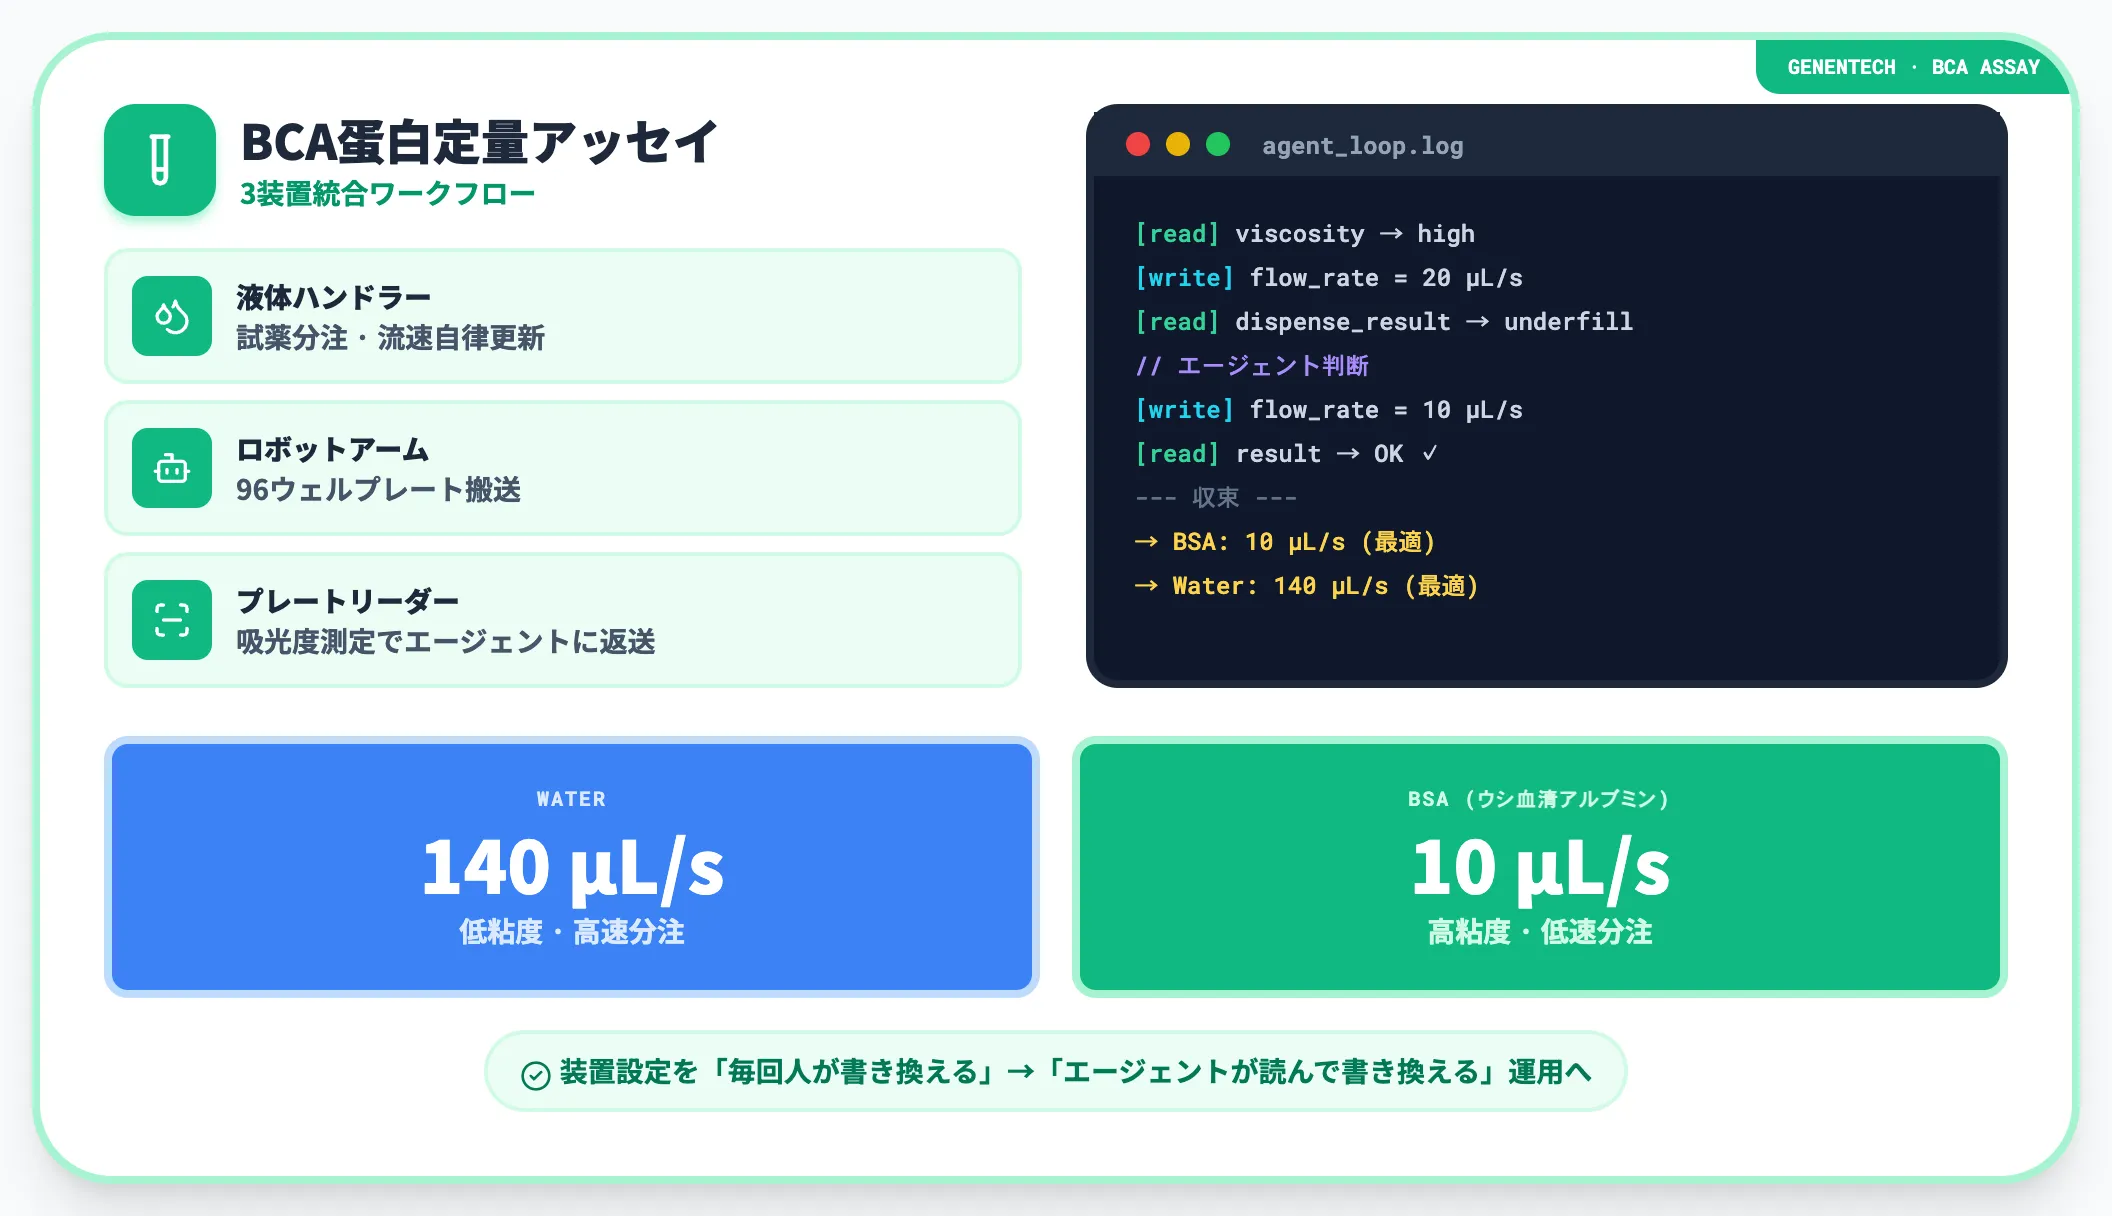
Genentechは創薬プロセスの標準測定であるBCA蛋白質定量アッセイを、液体ハンドラー・ロボットアーム・マイクロプレートリーダーの組み合わせで自動化しました。
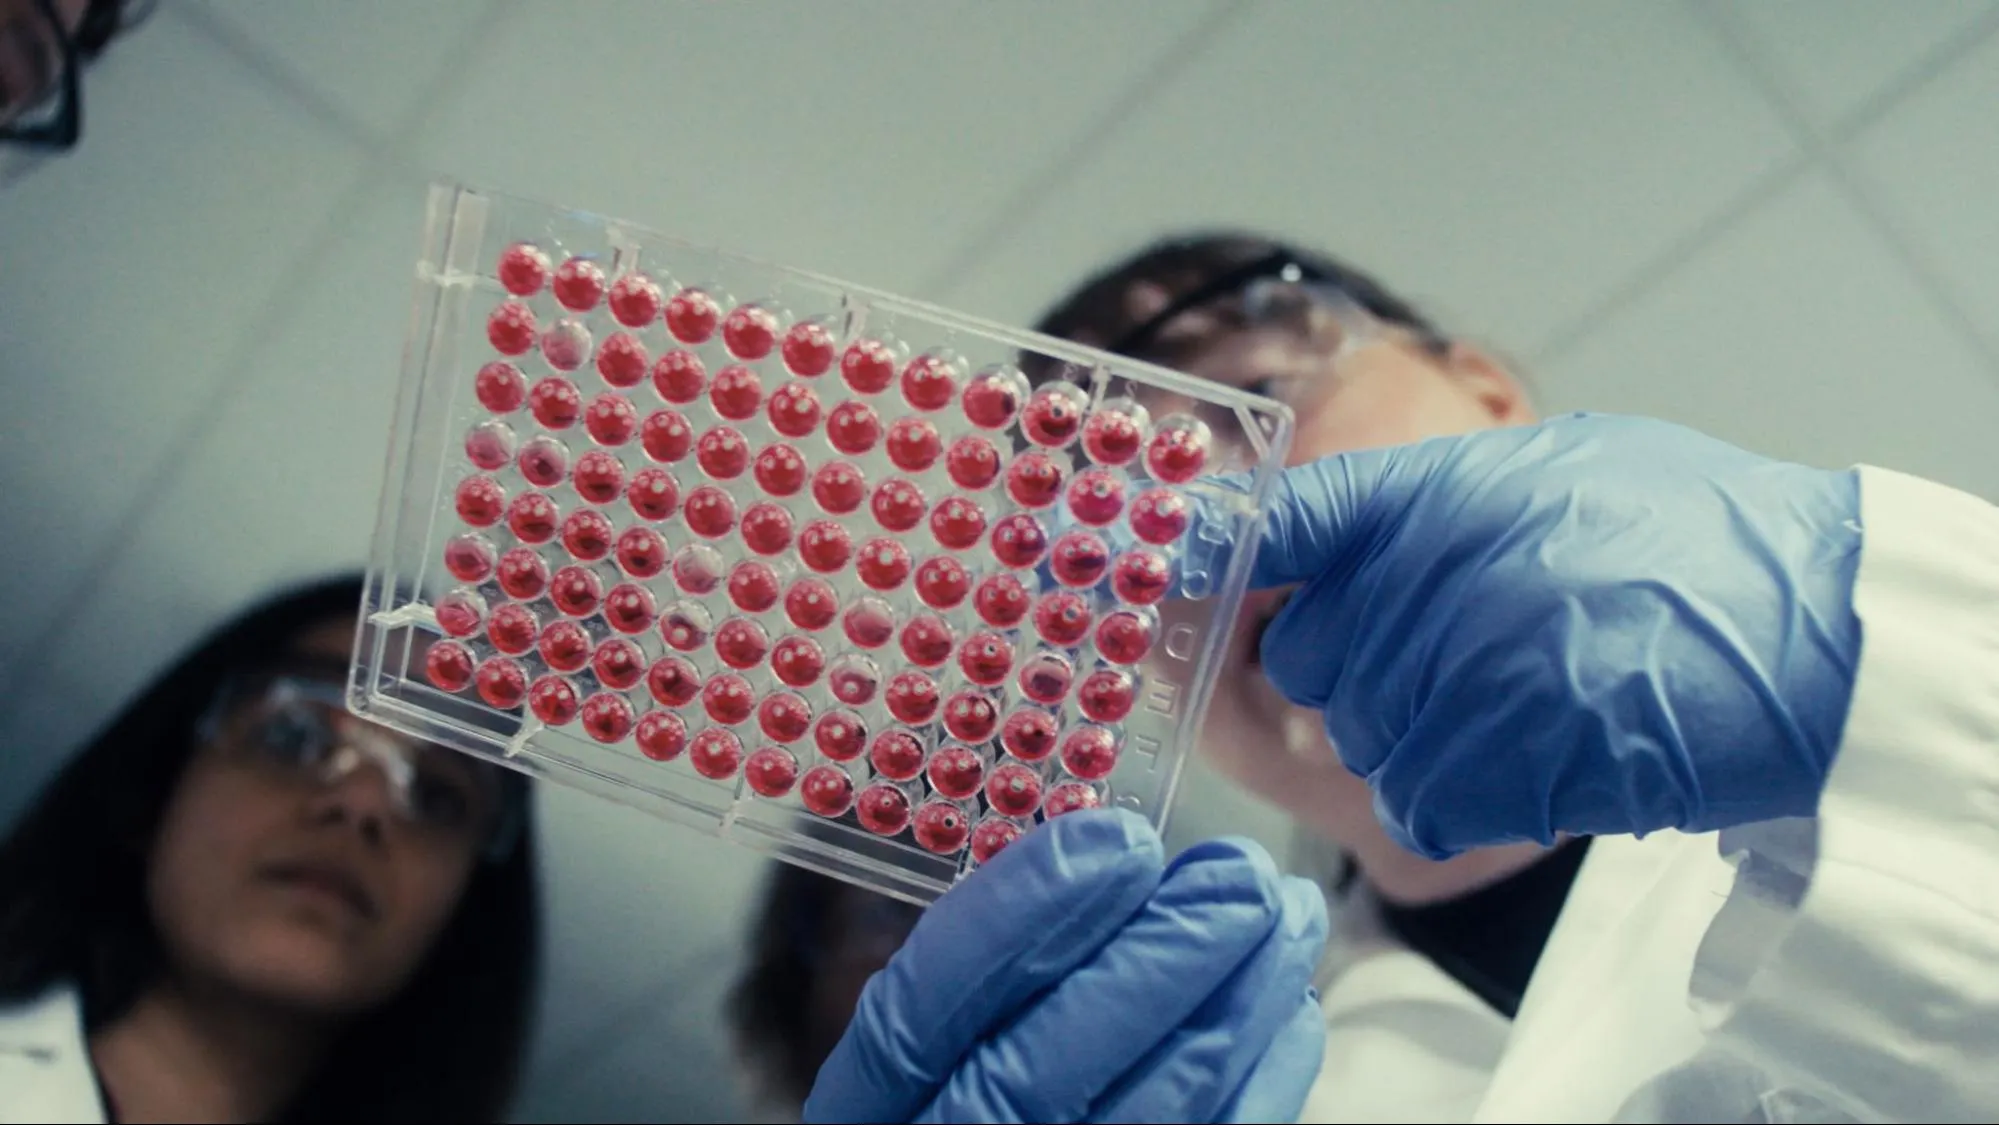
GenentechではBCA蛋白質定量アッセイ(96ウェルプレート)を液体ハンドラー・ロボットアーム・プレートリーダーで自動化(出典:Anthropic)
課題は、対象溶液ごとに粘度が違うために、同じ流速では正確な分注ができない点でした。MHSを通じてエージェントが分注結果を装置から読み取り、次の分注パラメータを動的に更新する構成にしたところ、水は140 µL/s・BSA(ウシ血清アルブミン)は10 µL/sという最適流速に自律的に収束し、専門家が確認しても妥当と判断できる結果になりました。
装置設定を「毎回人が書き換える」運用から、「エージェントが装置状態を読んで書き換える」運用に切り替えられた事例です。
CMU——用量反応実験を数週間から約8時間に短縮
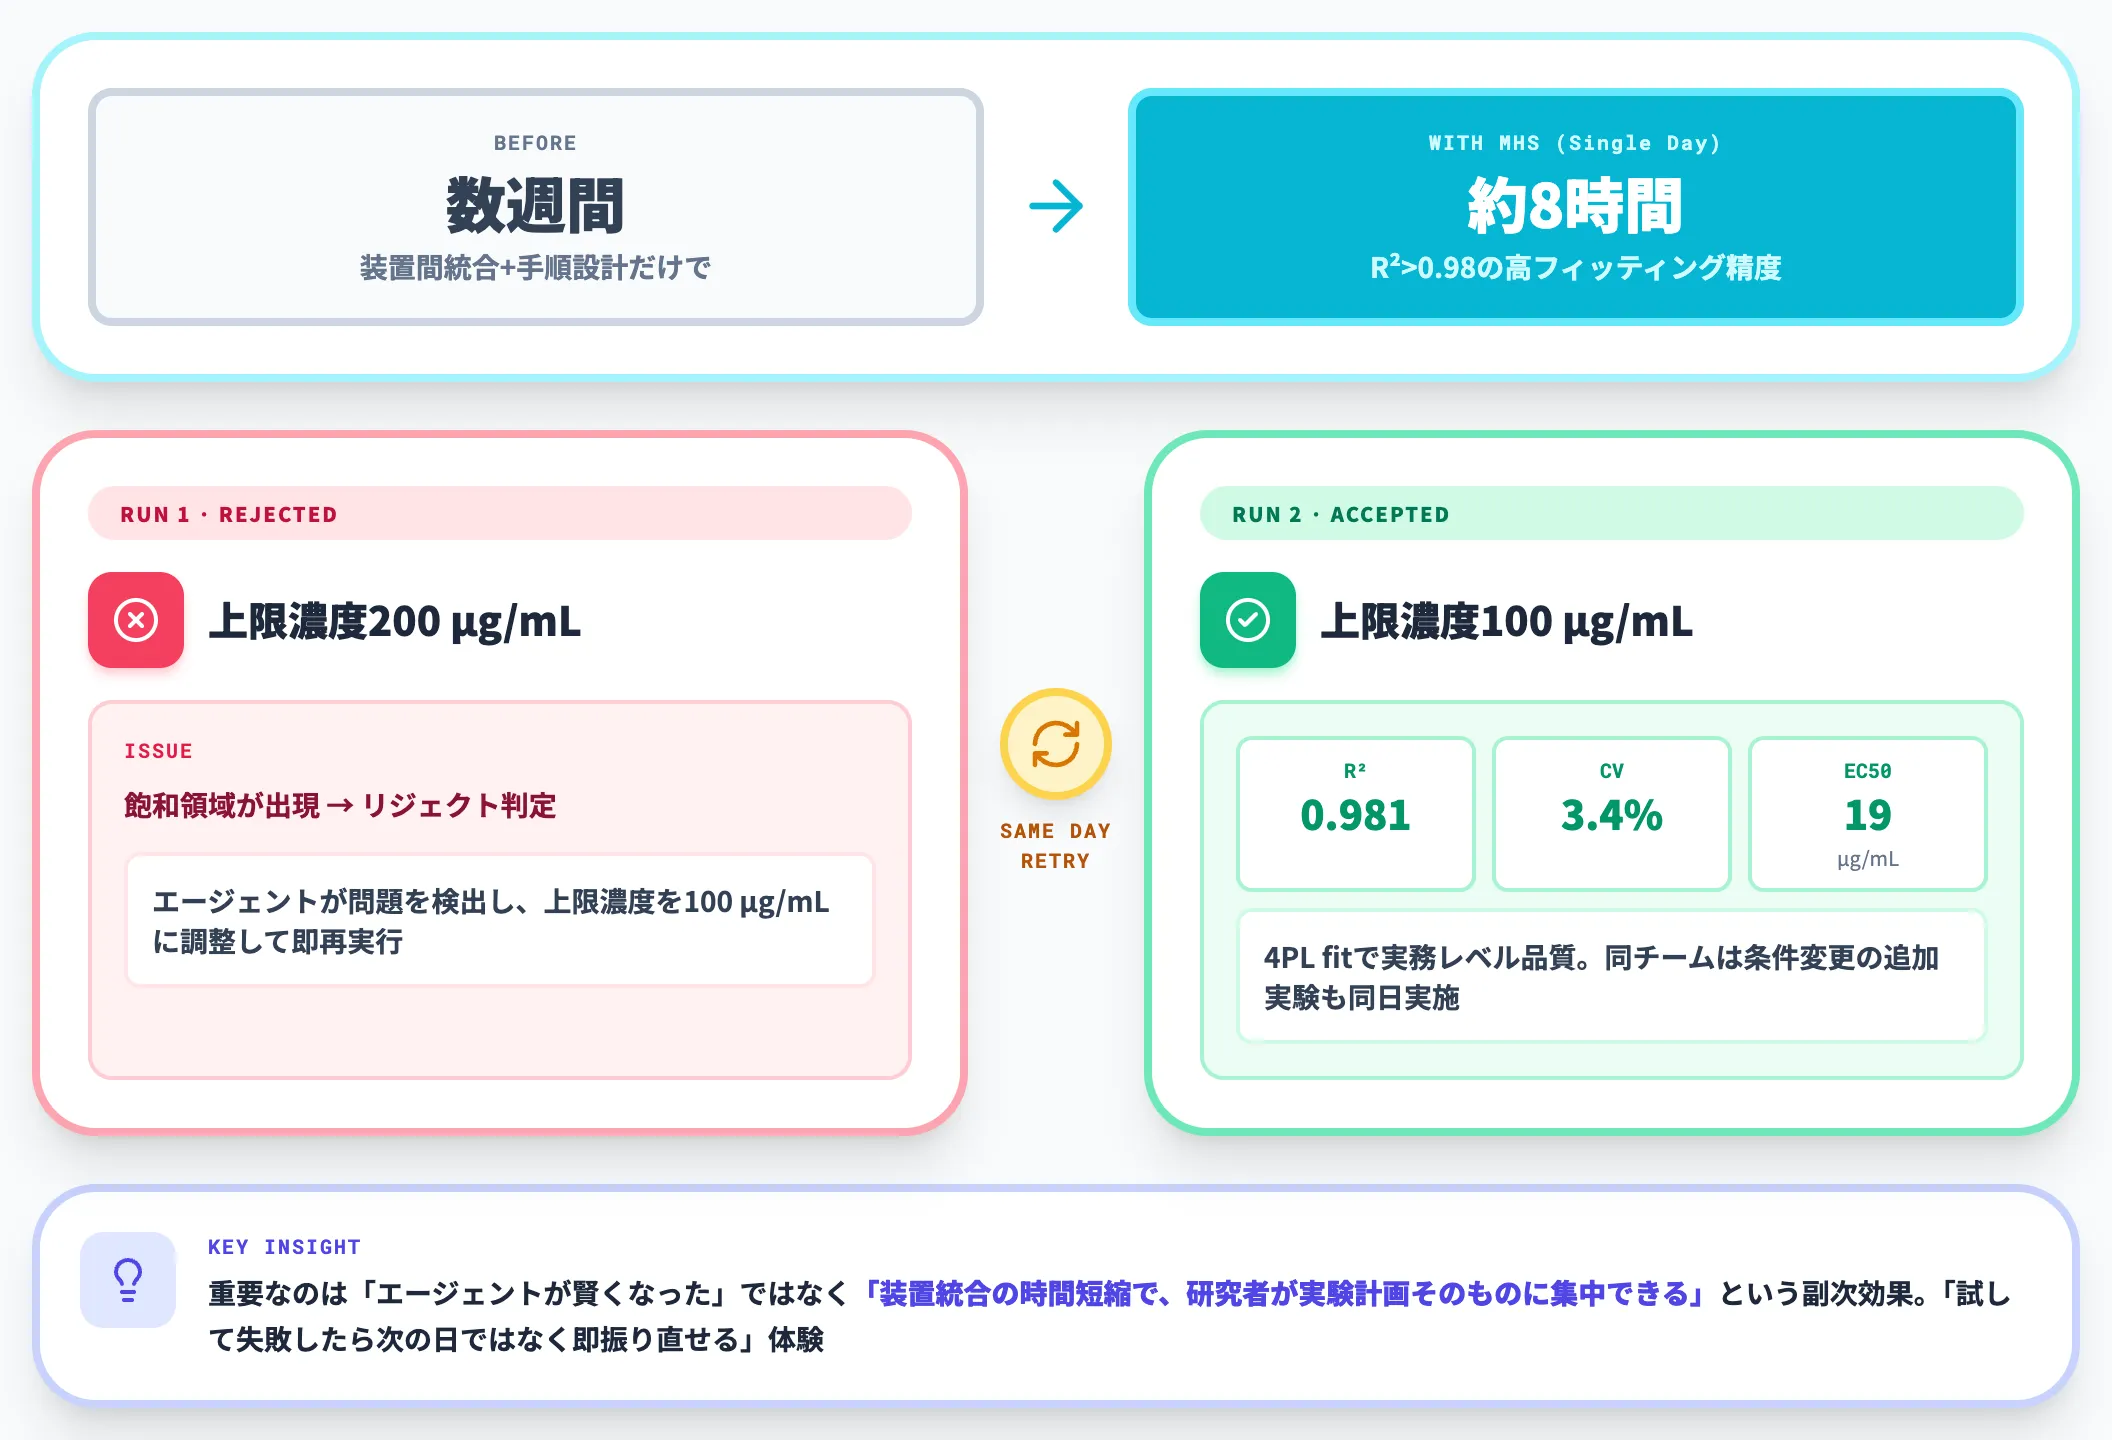
Carnegie Mellon Universityの研究チームは、薬剤の用量反応曲線を取る典型的な実験ワークフローをMHSで再構成しました。従来は装置間統合と手順設計だけで数週間かかっていた工程を、単日約8時間で完了まで持ち込み、R²>0.98という高いフィッティング精度を実現しています。
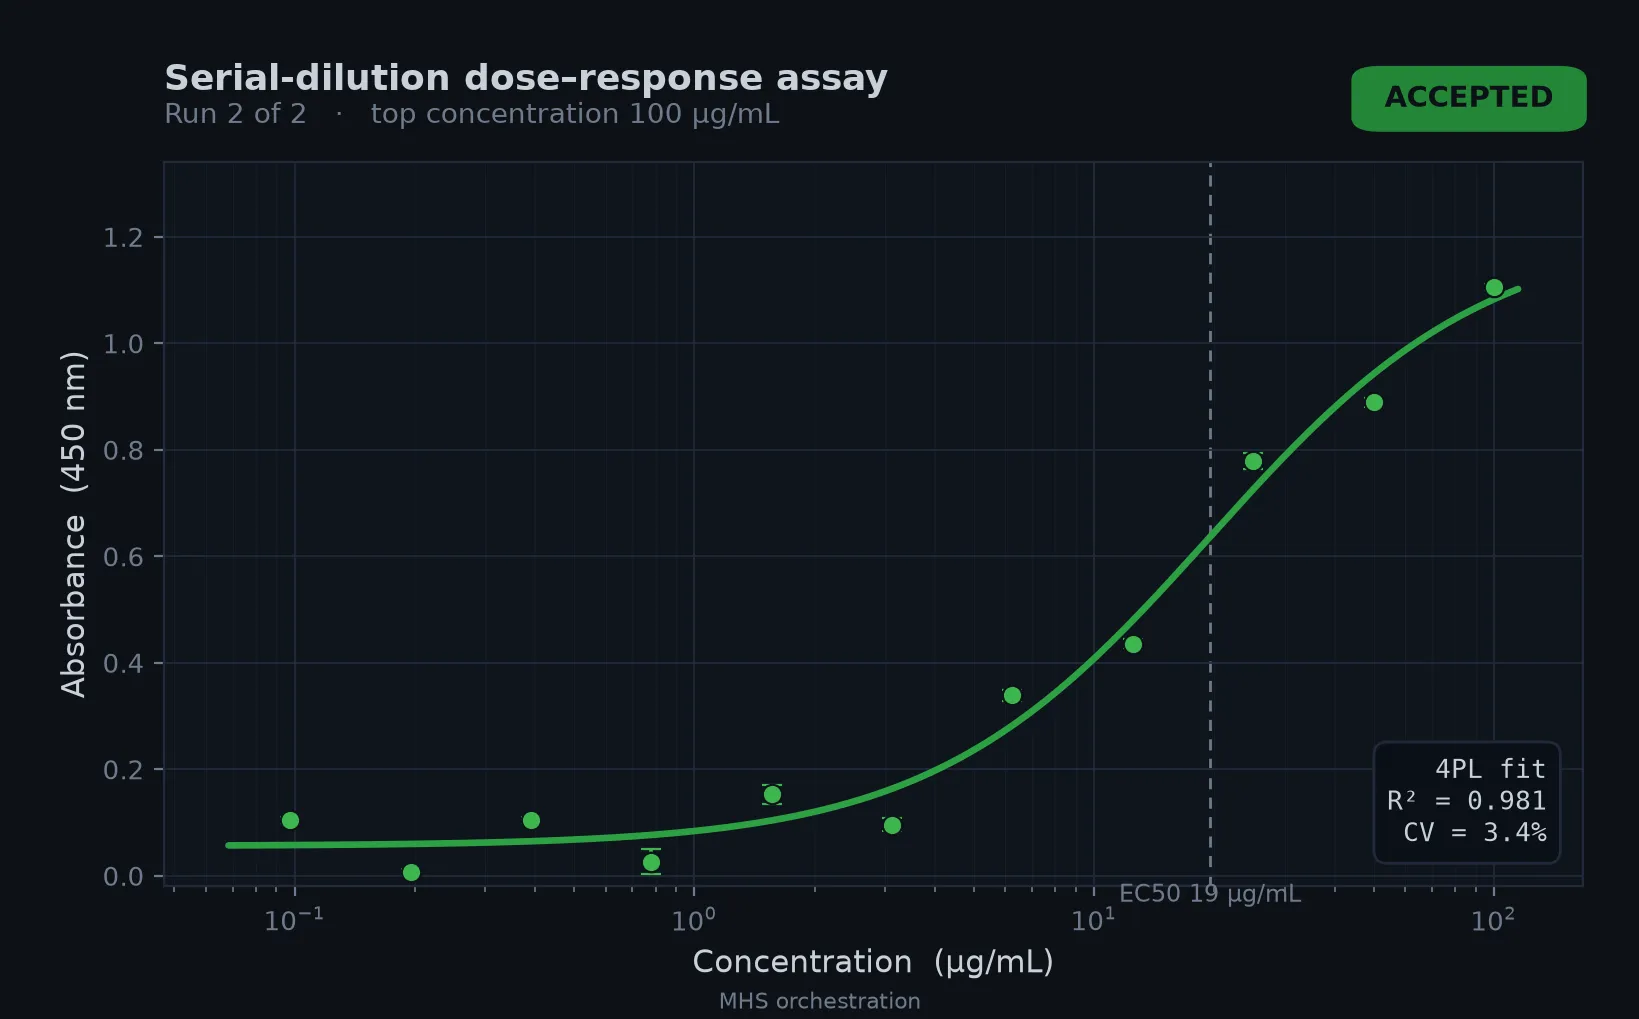
CMU MHS実験の Run 2(4PL fit、R²=0.981、CV=3.4%、EC50=19 µg/mL、ACCEPTED)(出典:Anthropic)
グラフのタイトル横にある「Run 2 of 2」からわかるとおり、Run 1では上限濃度200 µg/mLで飽和領域が出て一度リジェクトされ、エージェントが上限濃度を100 µg/mLに調整して再実行した結果がこの2回目です。R²=0.981・CV=3.4%はシリアル希釈による用量反応実験としては十分実務レベルの品質で、装置統合の短縮と組み合わせて「試して失敗したら次の日ではなくその場で条件を振り直せる」体験を作っています。
この事例で重要なのは「エージェントが賢くなった」という話ではなく、装置間統合の時間が大幅に短縮されたことで、研究者が実験計画そのものに集中できるようになったという副次効果です。同じチームは条件を変えた追加実験もその日のうちに走らせています。
UW——6装置を1週間未満で統合しqPCRを遠隔監視
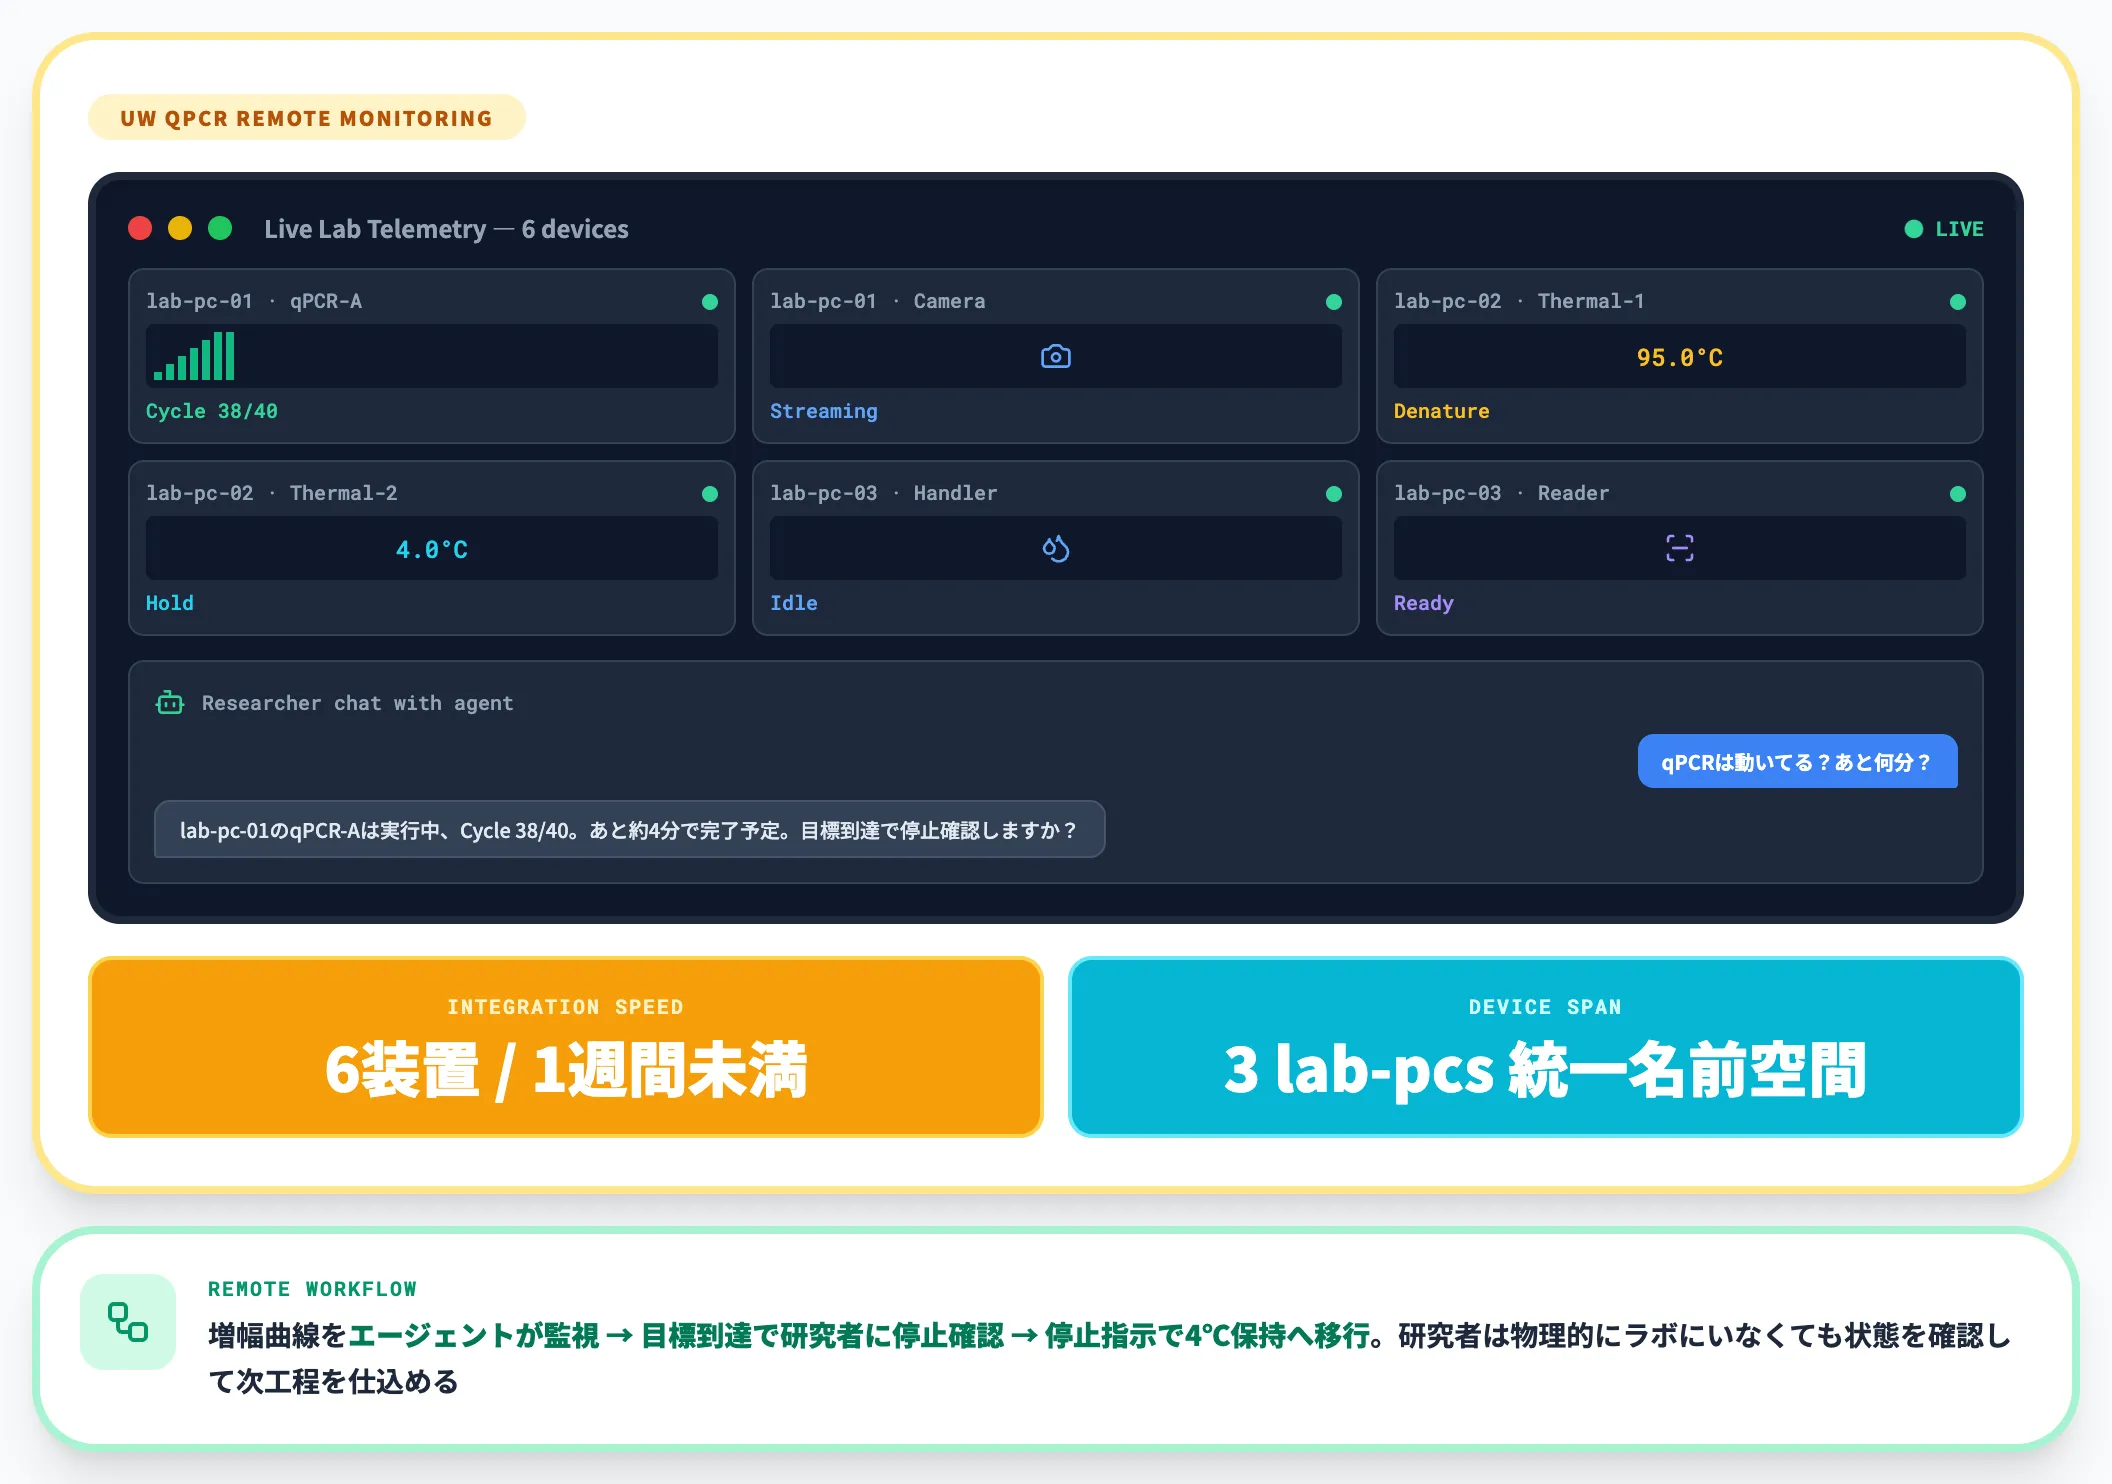
University of Washingtonでは、qPCR装置・カメラを含む6種類の装置を1週間未満でMHS対応させ、リアルタイム遠隔監視ワークフローを構築しました。増
幅曲線をエージェントが監視し、目標到達を検出した際には研究者に停止・継続を確認し、停止指示が入った段階で4℃保持へ移行する運用です。
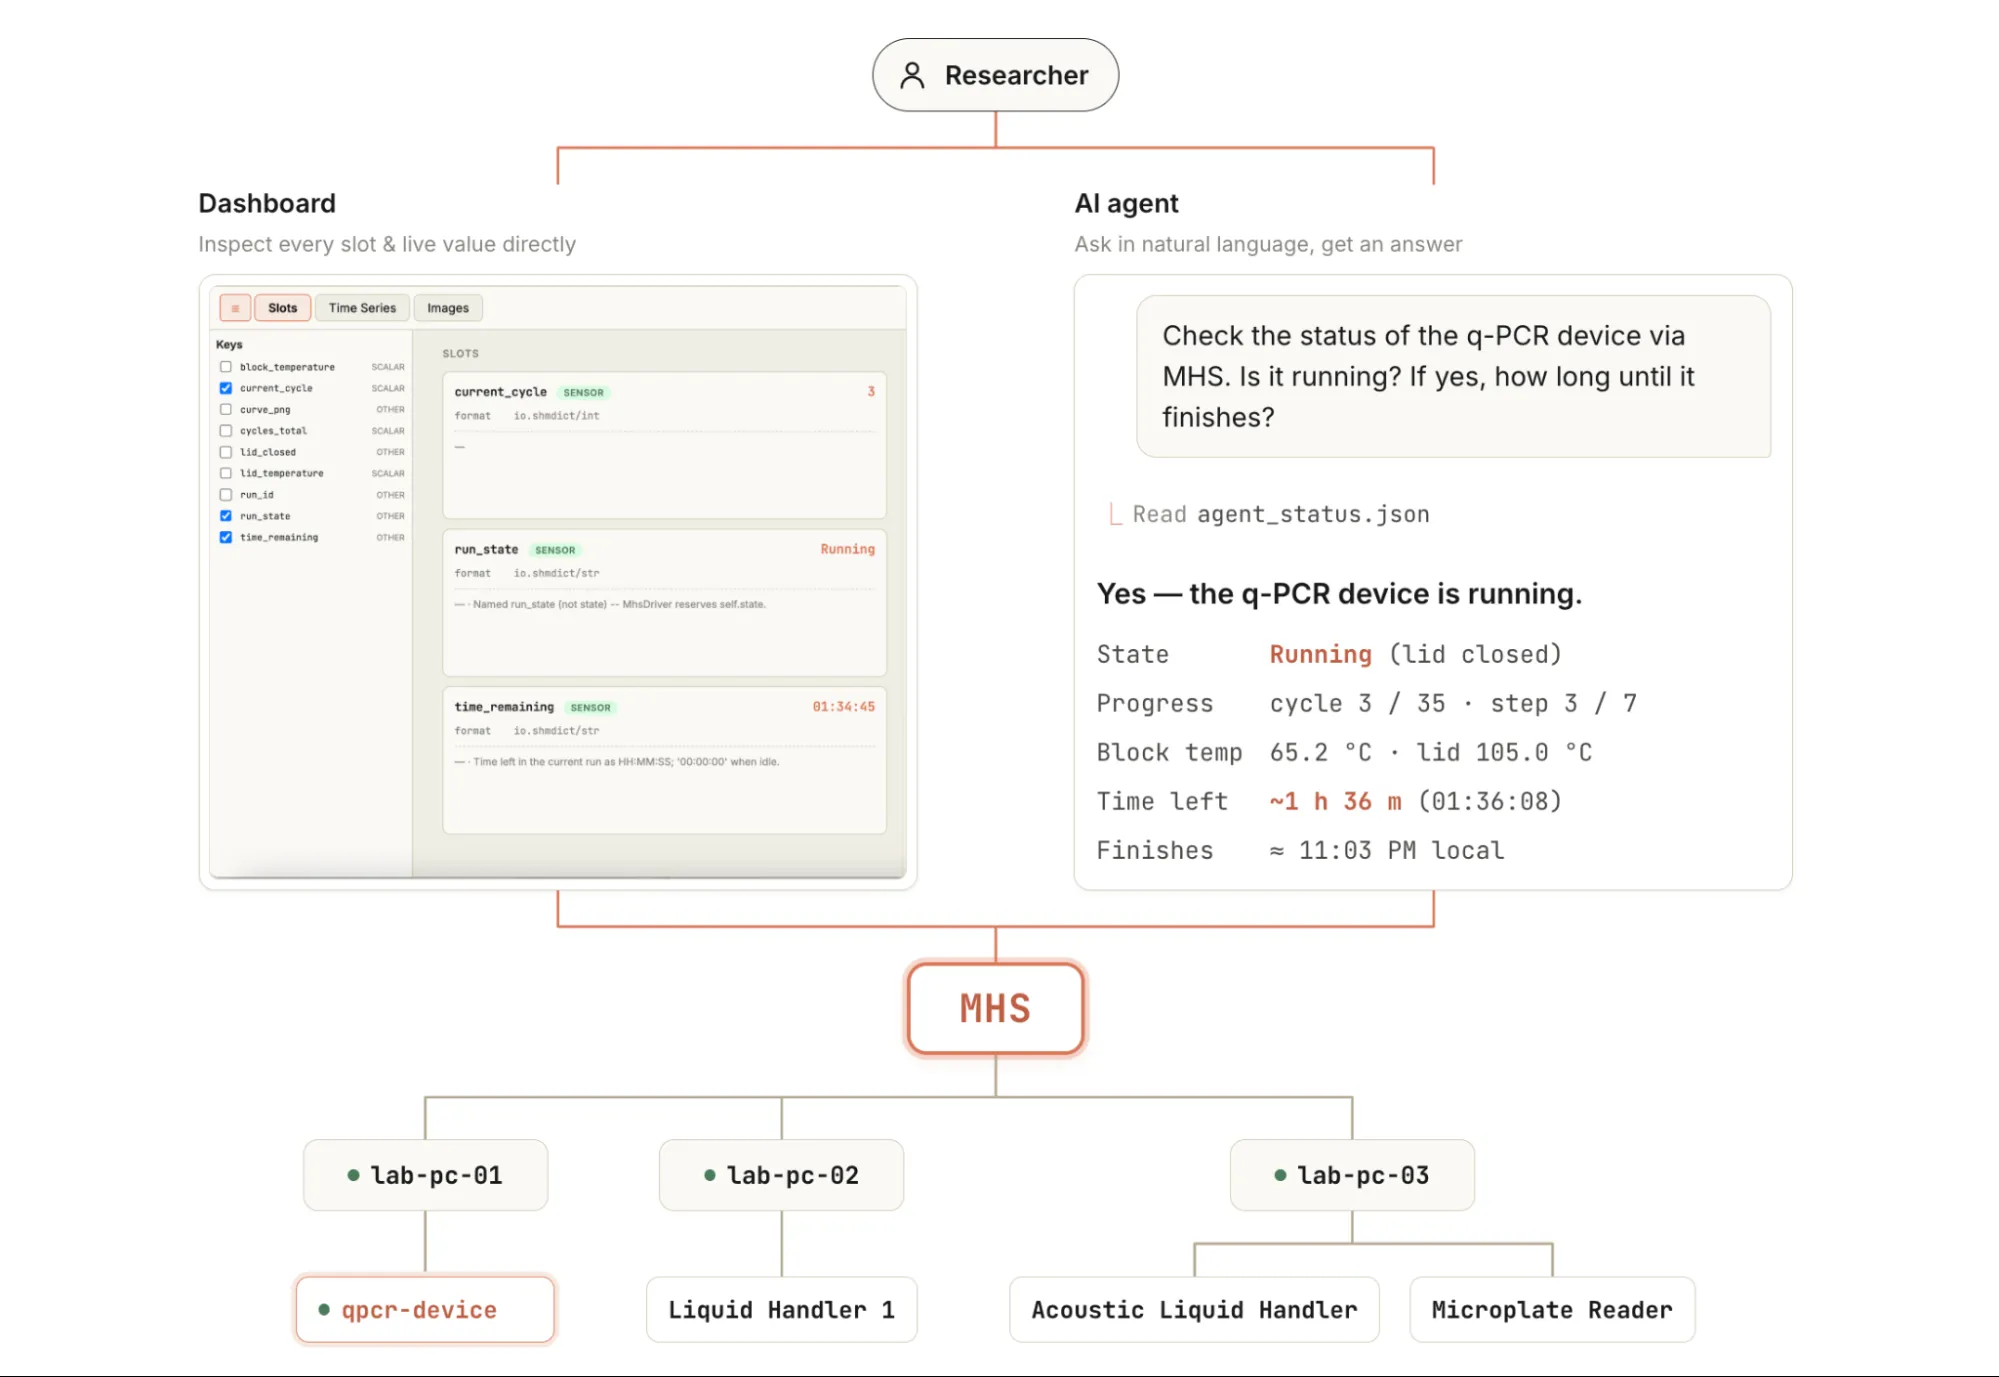
UWはqPCR装置を含む6装置をMHS経由でエージェントに遠隔監視させる構成(出典:Anthropic)
上段はライブテレメトリを可視化する管理ダッシュボード、下段は研究者が「qPCRは動いているか、あと何分で終わるか」と自然言語で問い合わせるAIエージェント画面です。MHSが lab-pc-01〜03 の3台のコンピュータにまたがる装置群を統一名前空間で束ねているため、研究者は物理的にラボにいなくても状態を確認して次の工程を仕込めます。
「6装置・1週間未満」という数字は、Anthropic公式が公開している比較図の従来値(1週間/装置)と比べても、MHS-based lab では1週間未満/装置の水準に短縮されていることを示す事例です。装置単位の内訳(1装置あたり何日か)は公開されておらず、既存SDKや API の有無で個別のばらつきが想定される点は前提として理解しておく必要があります。
Janelia——顕微鏡制御を単一ダッシュボード化
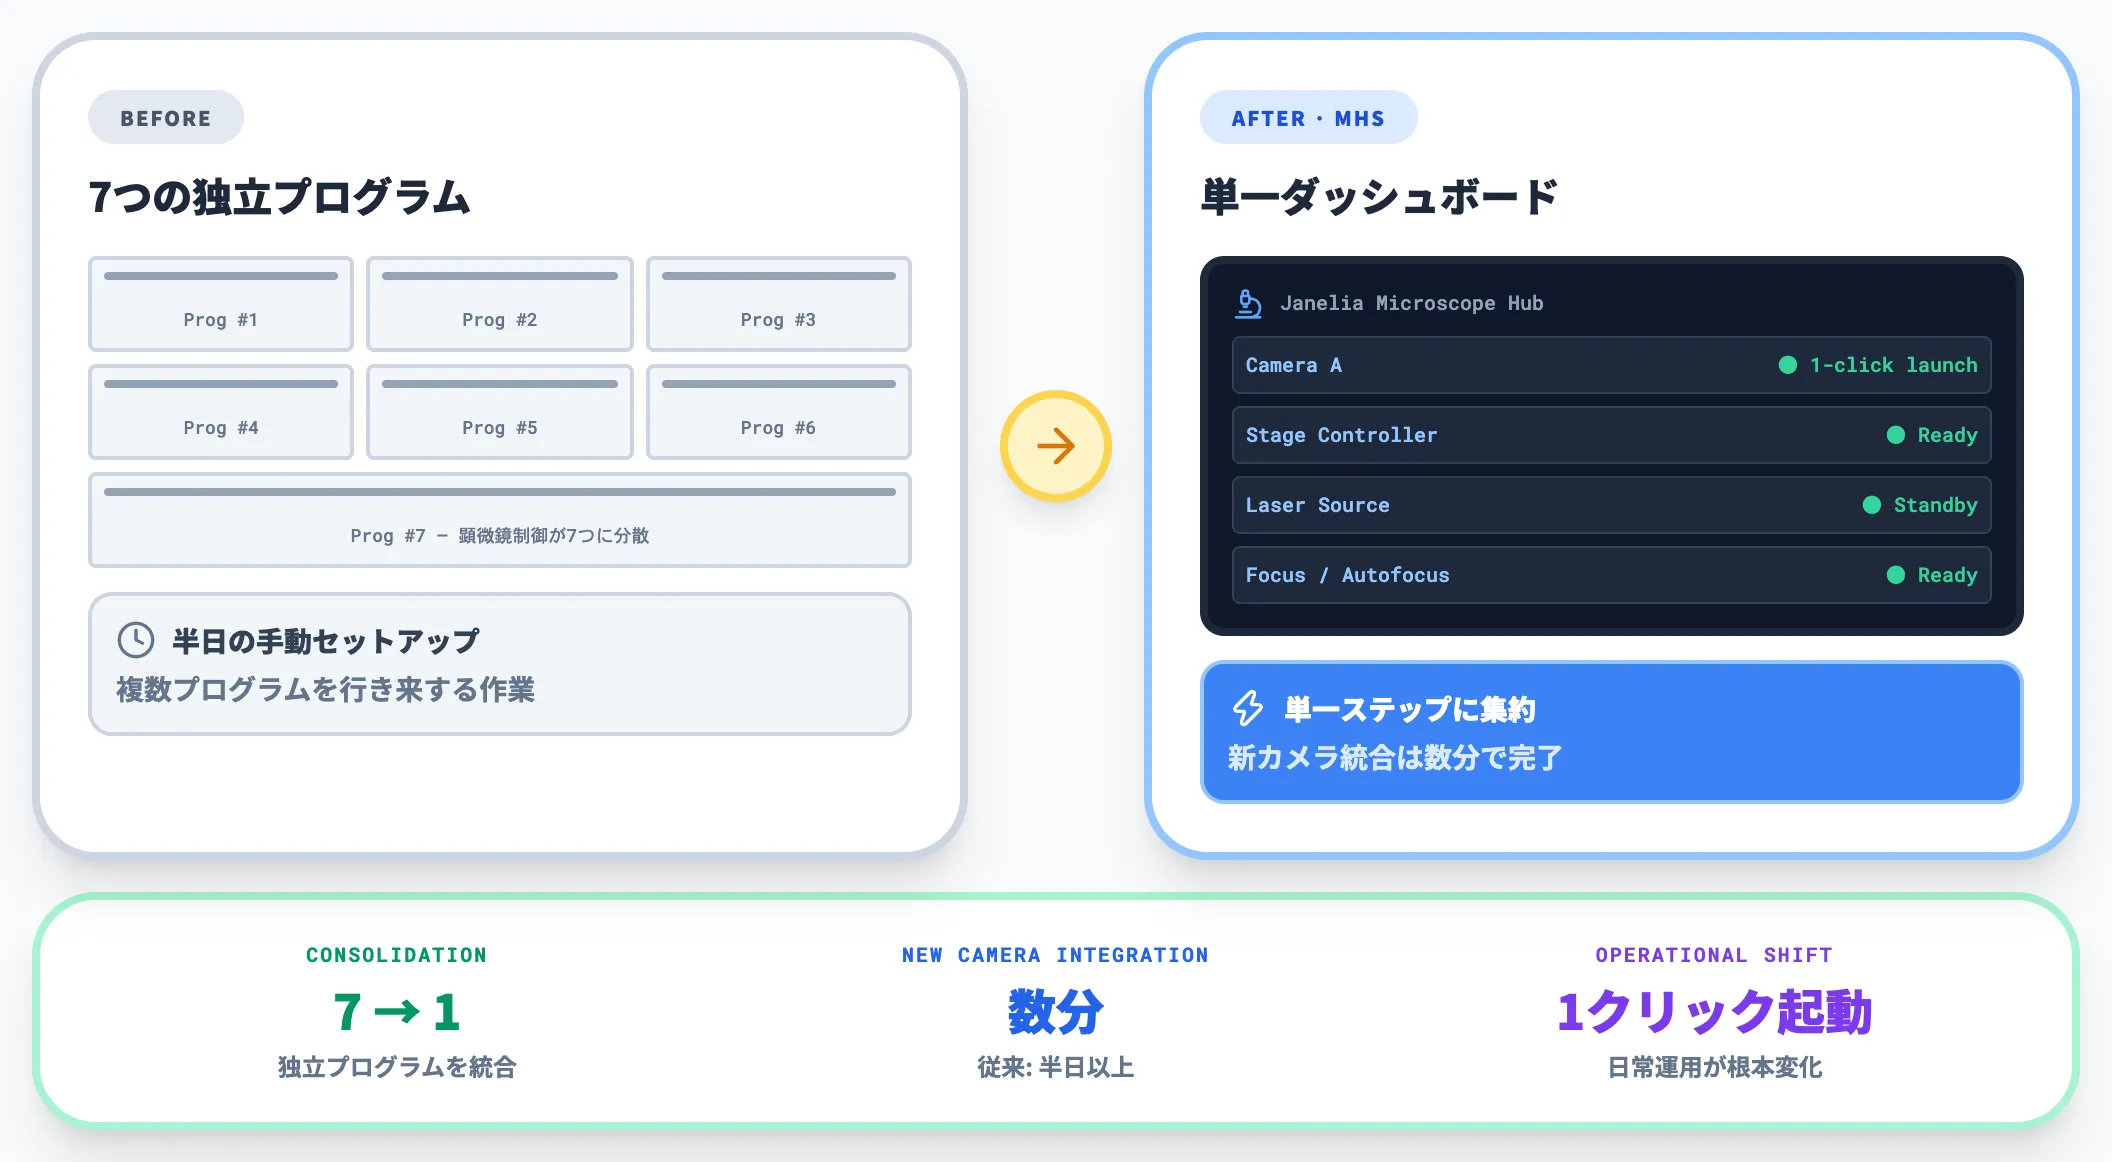
MHSの発端となったJanelia Research Campusは、これまで7つの独立プログラムに散らばっていた顕微鏡制御を、単一ダッシュボードから1クリックで起動できる形に統合しました。
新しいカメラを追加する統合は数分で完了し、別のリグでは従来半日かかっていた手動セットアップが単一ステップに置き換わったと報告されています。日常の実験オペレーションが「複数プログラムを行き来する作業」から「ダッシュボードから叩く作業」に切り替わった事例と位置づけられます。
Tetsuwan Scientific——MHS上に自然言語→自動化コードのDSLを構築
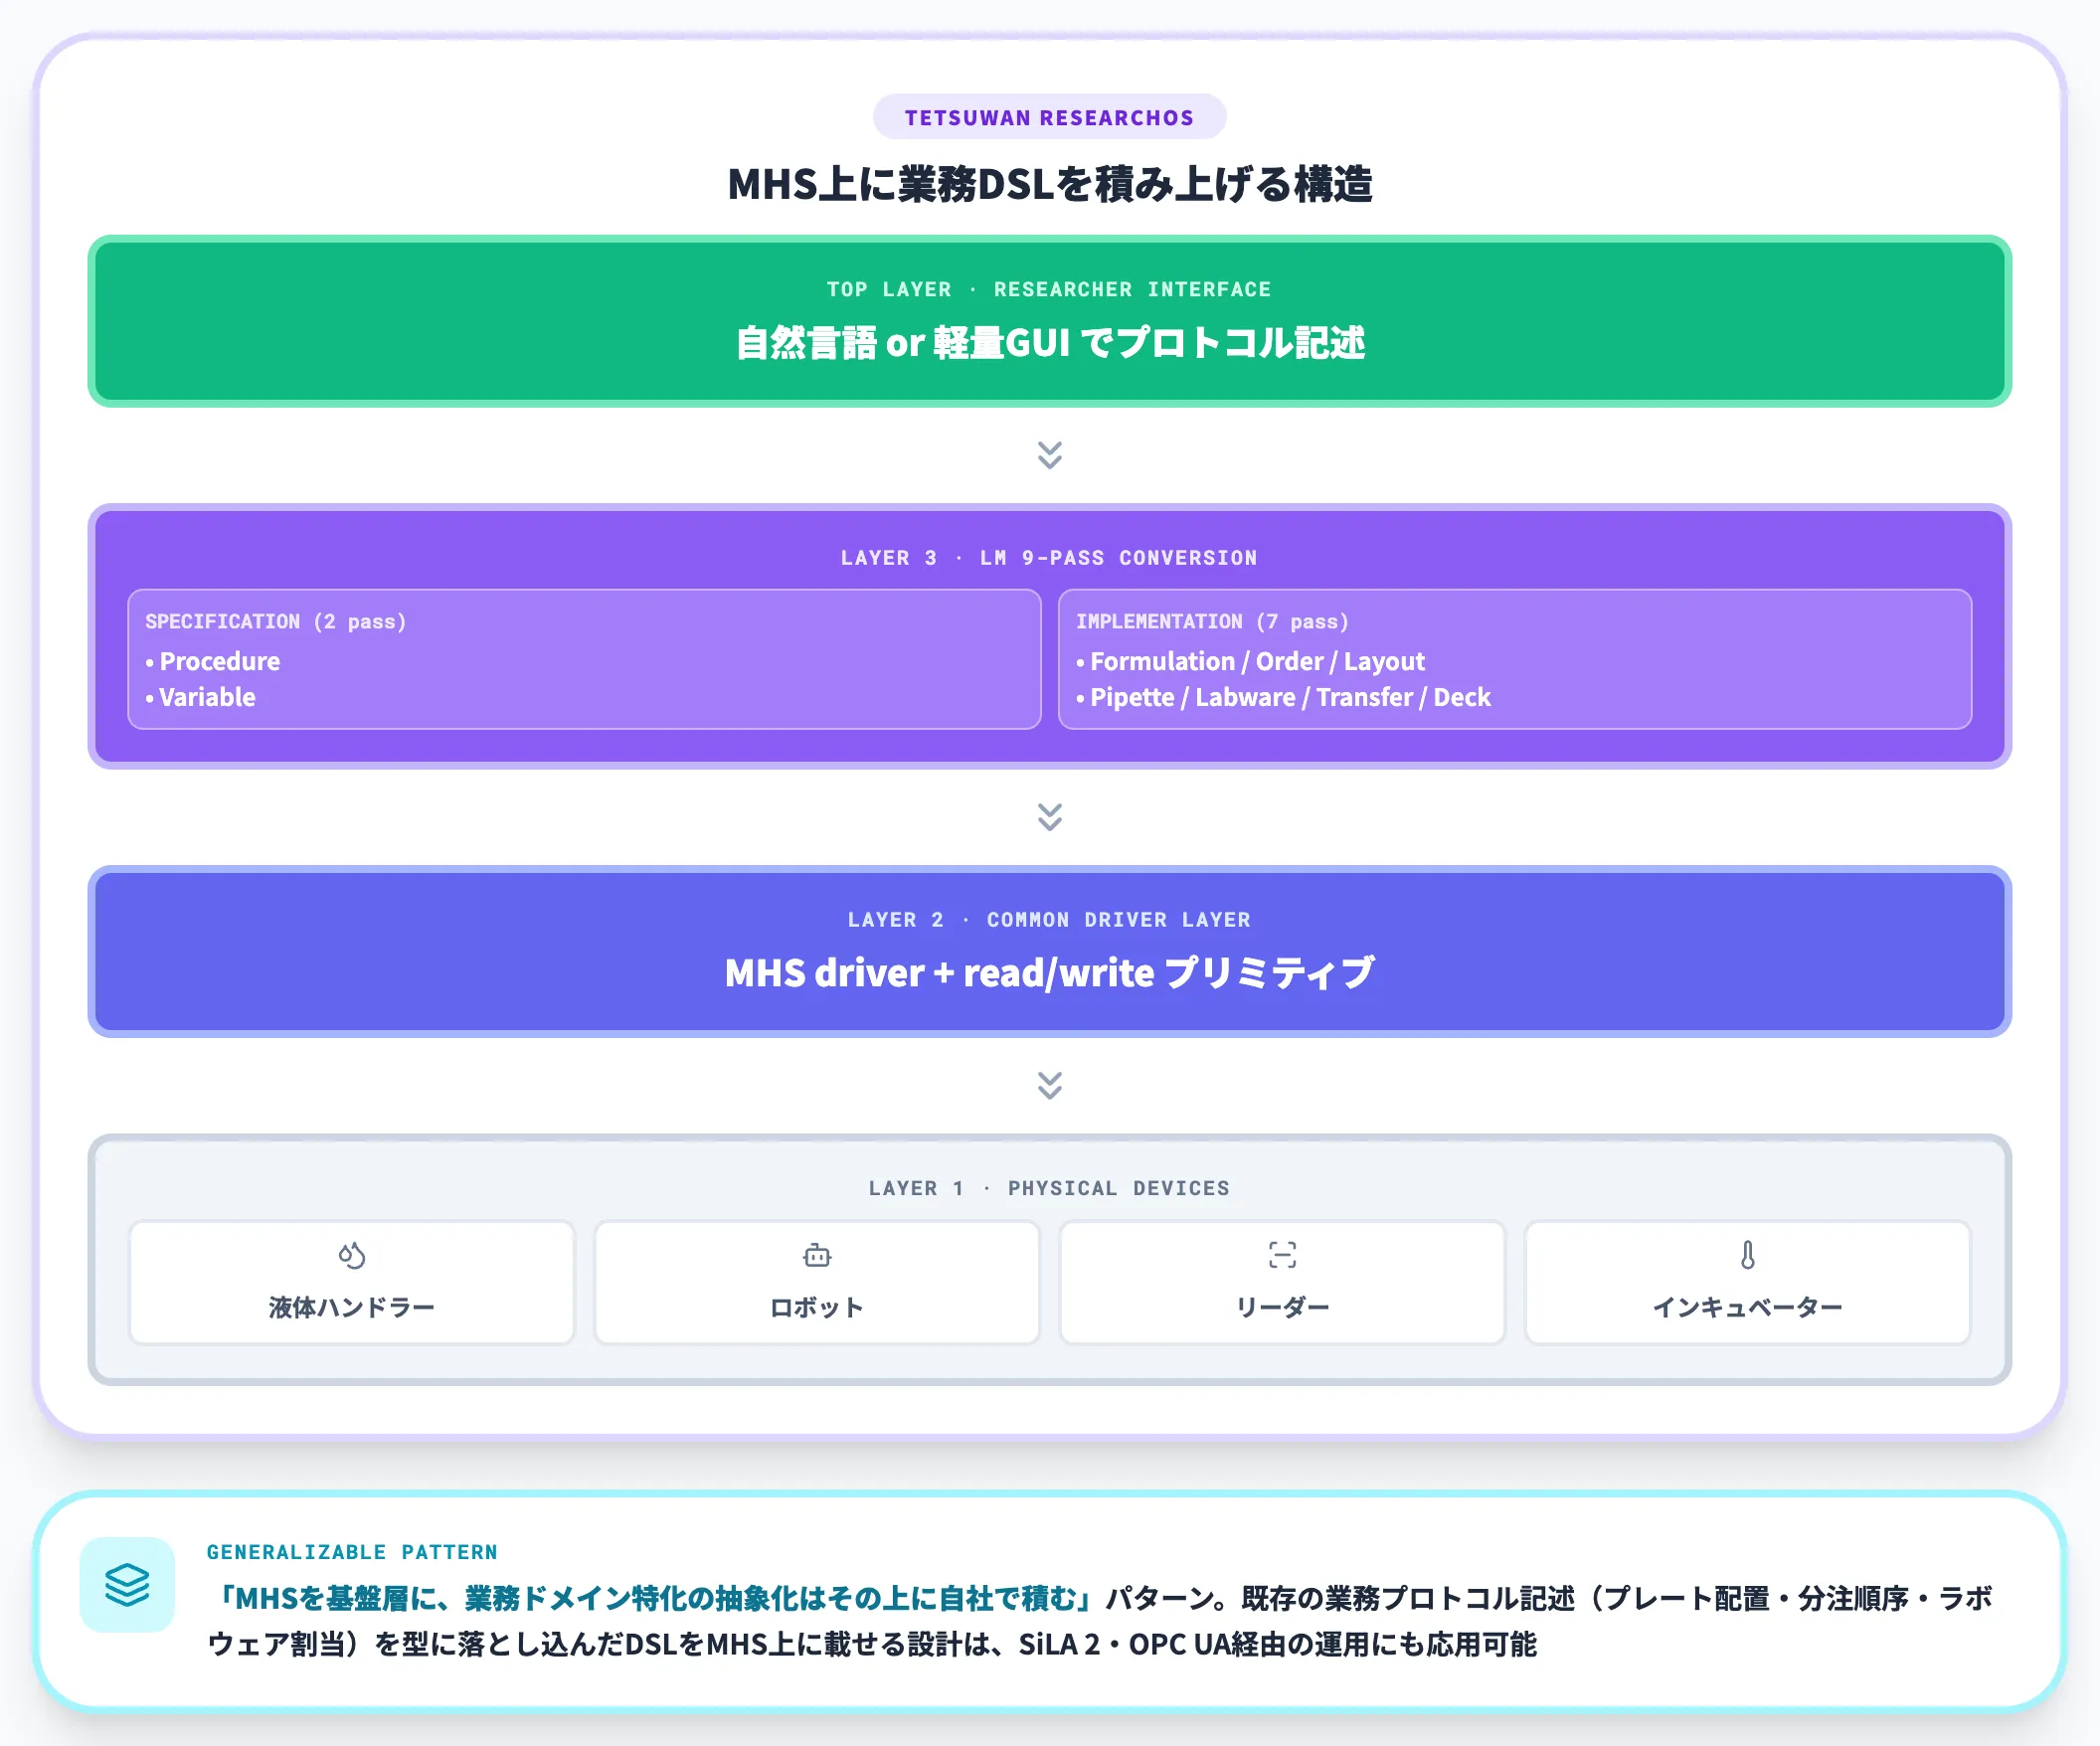
Tetsuwan Scientificは、MHSを共通ドライバ層として使いつつ、その上に「ResearchOS」という自社DSL層を積み上げた事例です。研究者は自然言語または軽量GUIでプロトコルを記述し、Language Modelが全9パス(Procedure・VariableのSpecification Pass 2つと、Formulation・Order・Layout・Pipette・Labware・Transfer・DeckのImplementation Pass 7つ)を経て自動化コードに変換します。
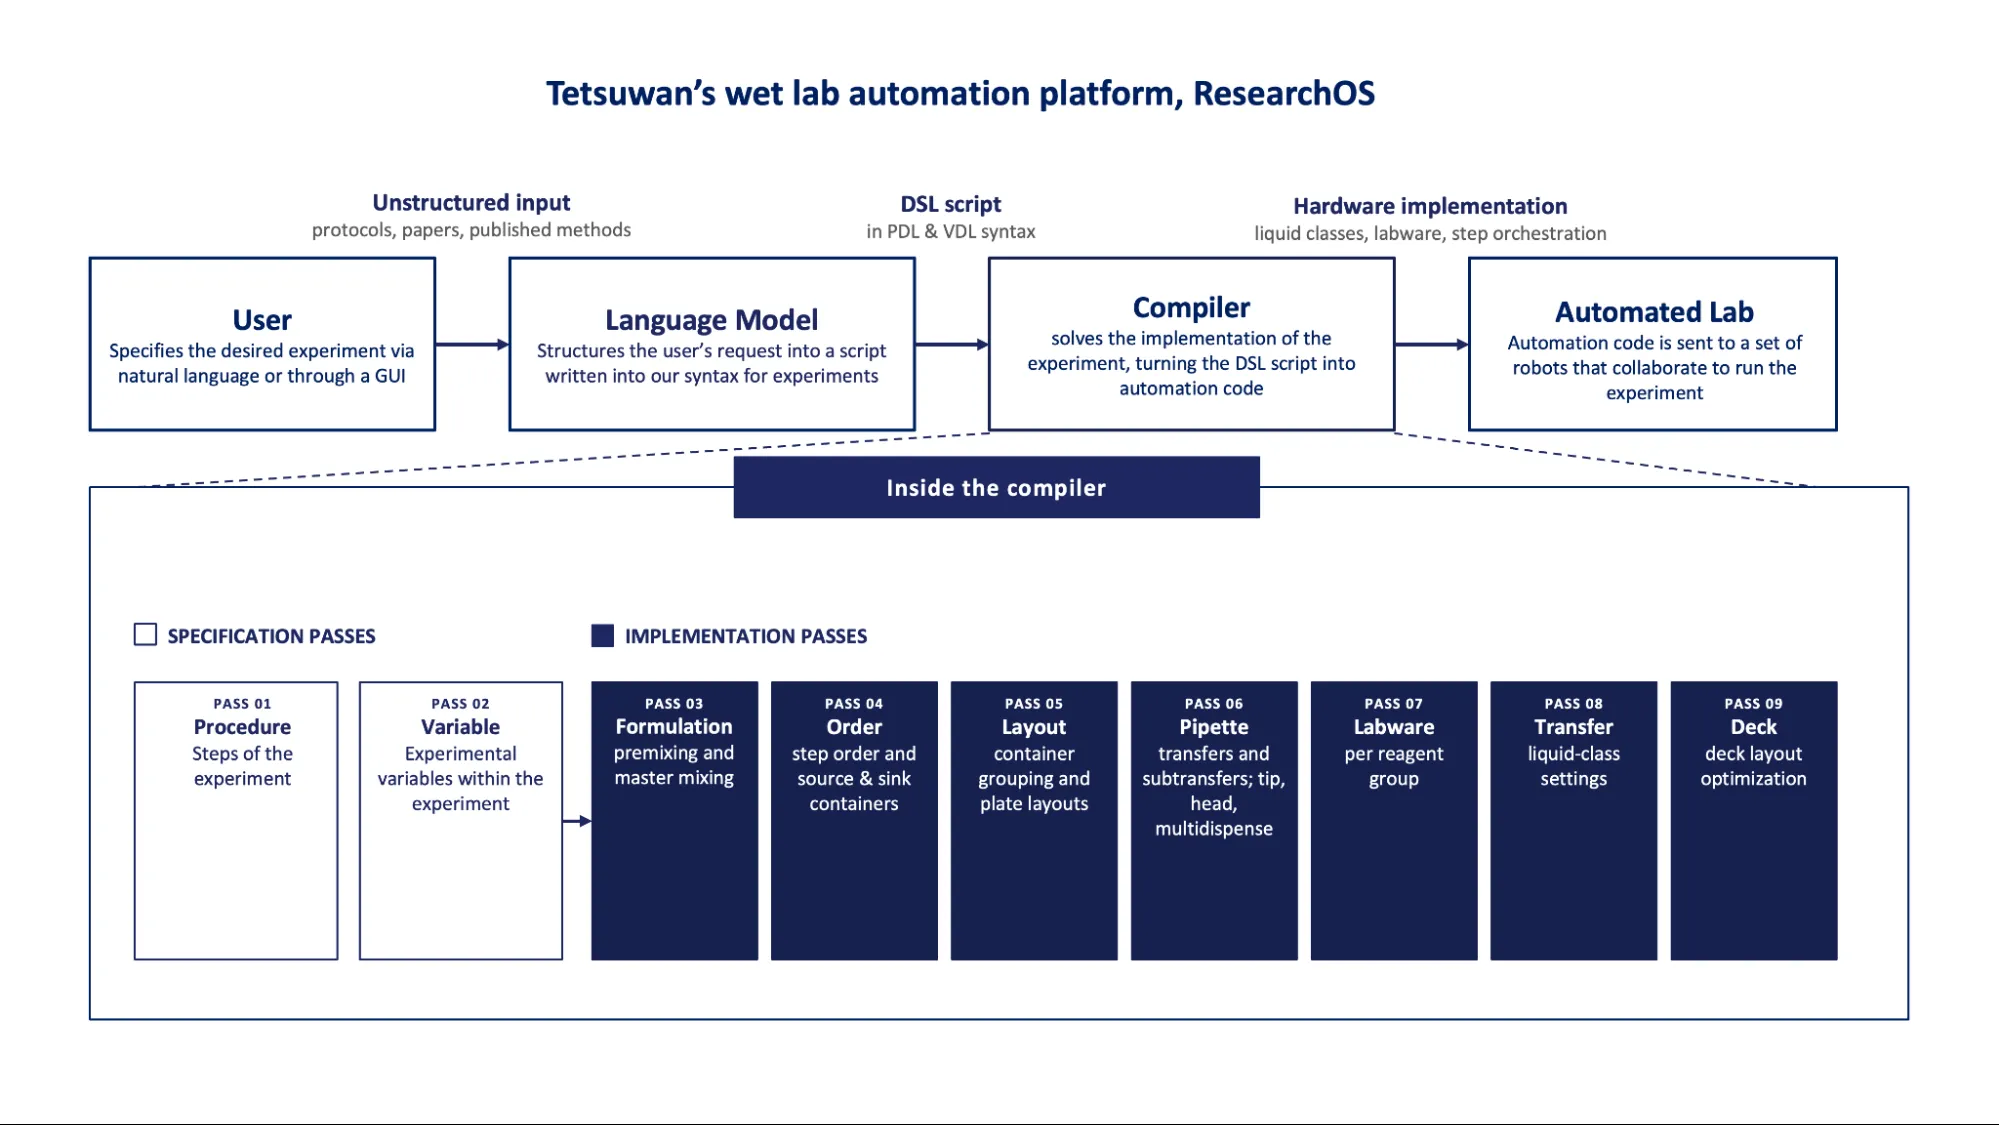
Tetsuwan ScientificはMHS上に自社ResearchOS(自然言語→DSL→自動化コード)を実装(出典:Anthropic)
Tetsuwanのアーキテクチャは「MHS を基盤層に置きつつ、業務ドメイン特化の抽象化はその上に自社で積む」パターンとして参考になります。MHS 単体で完結させるのではなく、既存の業務プロトコル記述(プレート配置・分注順序・ラボウェア割当)を型に落とし込んだ DSL を上に載せる設計は、SiLA 2・OPC UA 経由の運用にも応用できる考え方です。
既存の実験自動化規格との違い——SiLA 2・OPC UA・ROS 2との棲み分け
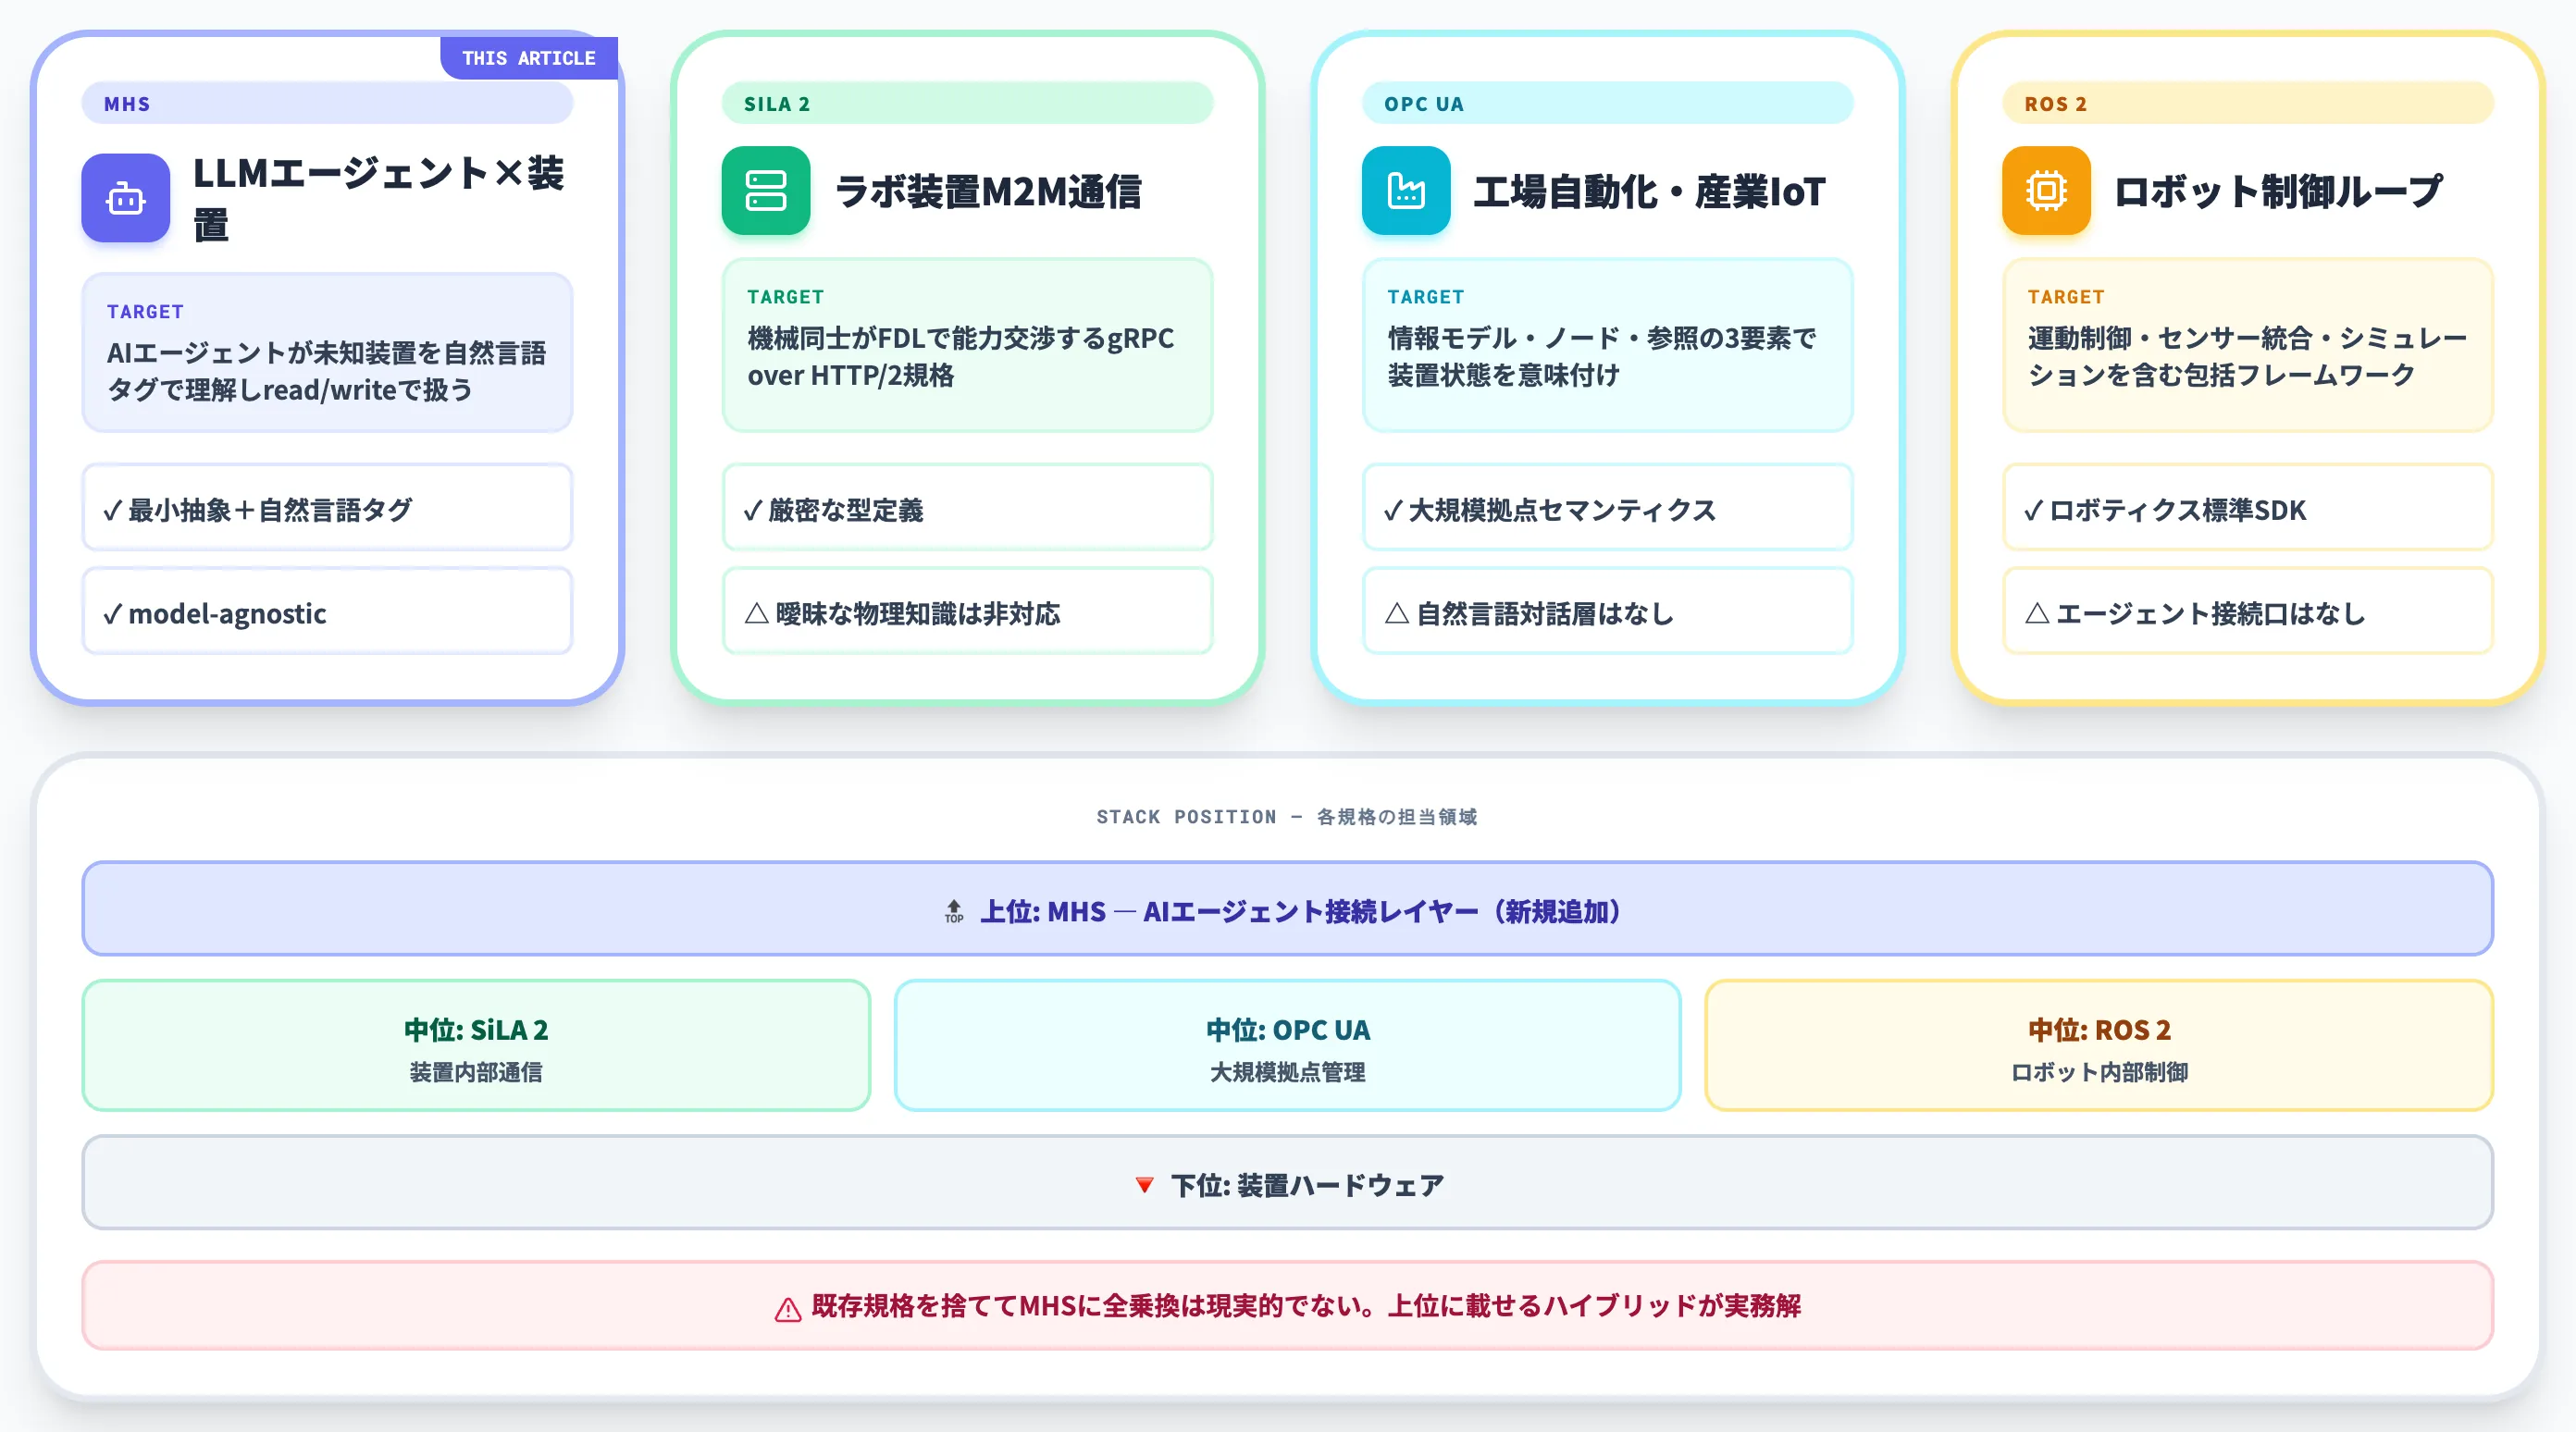
ラボ・製造現場には、既に確立した装置間通信の規格が複数存在します。MHSを新規に評価する際は、これら既存規格との違いを把握しておかないと「重複投資では?」という判断で止まりがちです。
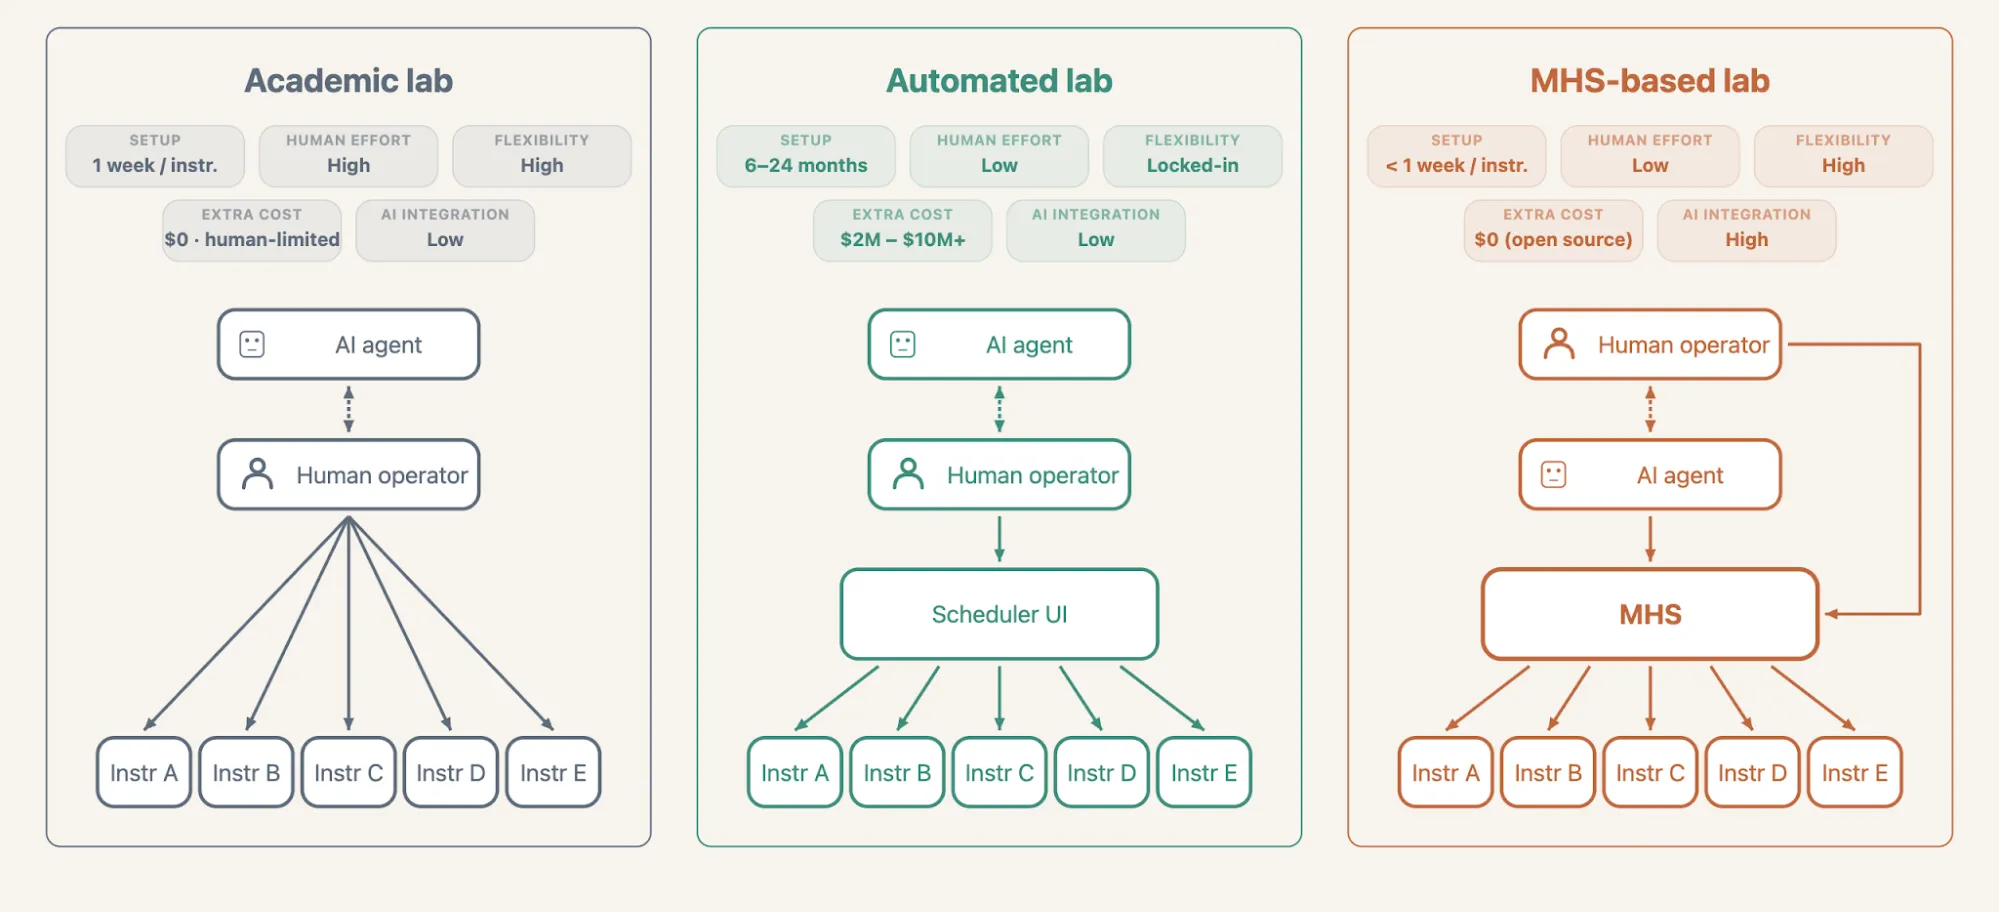
Academic lab / Automated lab / MHS-based lab の3構成比較——セットアップ工数・柔軟性・追加コスト(出典:Anthropic)
Anthropicが公開している3構成比較を見ると、既存の Automated lab(作り込んだ自動化スケジューラ層を持つタイプ)はセットアップ6〜24ヶ月・追加コスト$2M〜$10M・柔軟性ロックインと重い一方、MHS-based lab は1装置あたり1週間未満・追加コスト$0(オープンソース想定)・柔軟性高いと位置づけられています。
ただしこれはあくまでAnthropic側の整理で、SiLA 2 や OPC UA といった既存規格をどう扱うかはこの図には明示されておらず、実務では「既存の自動化基盤の上に MHS 層を薄く重ねる」ハイブリッドが現実解になりやすい点は本セクション末尾で改めて触れます。
SiLA 2との違い
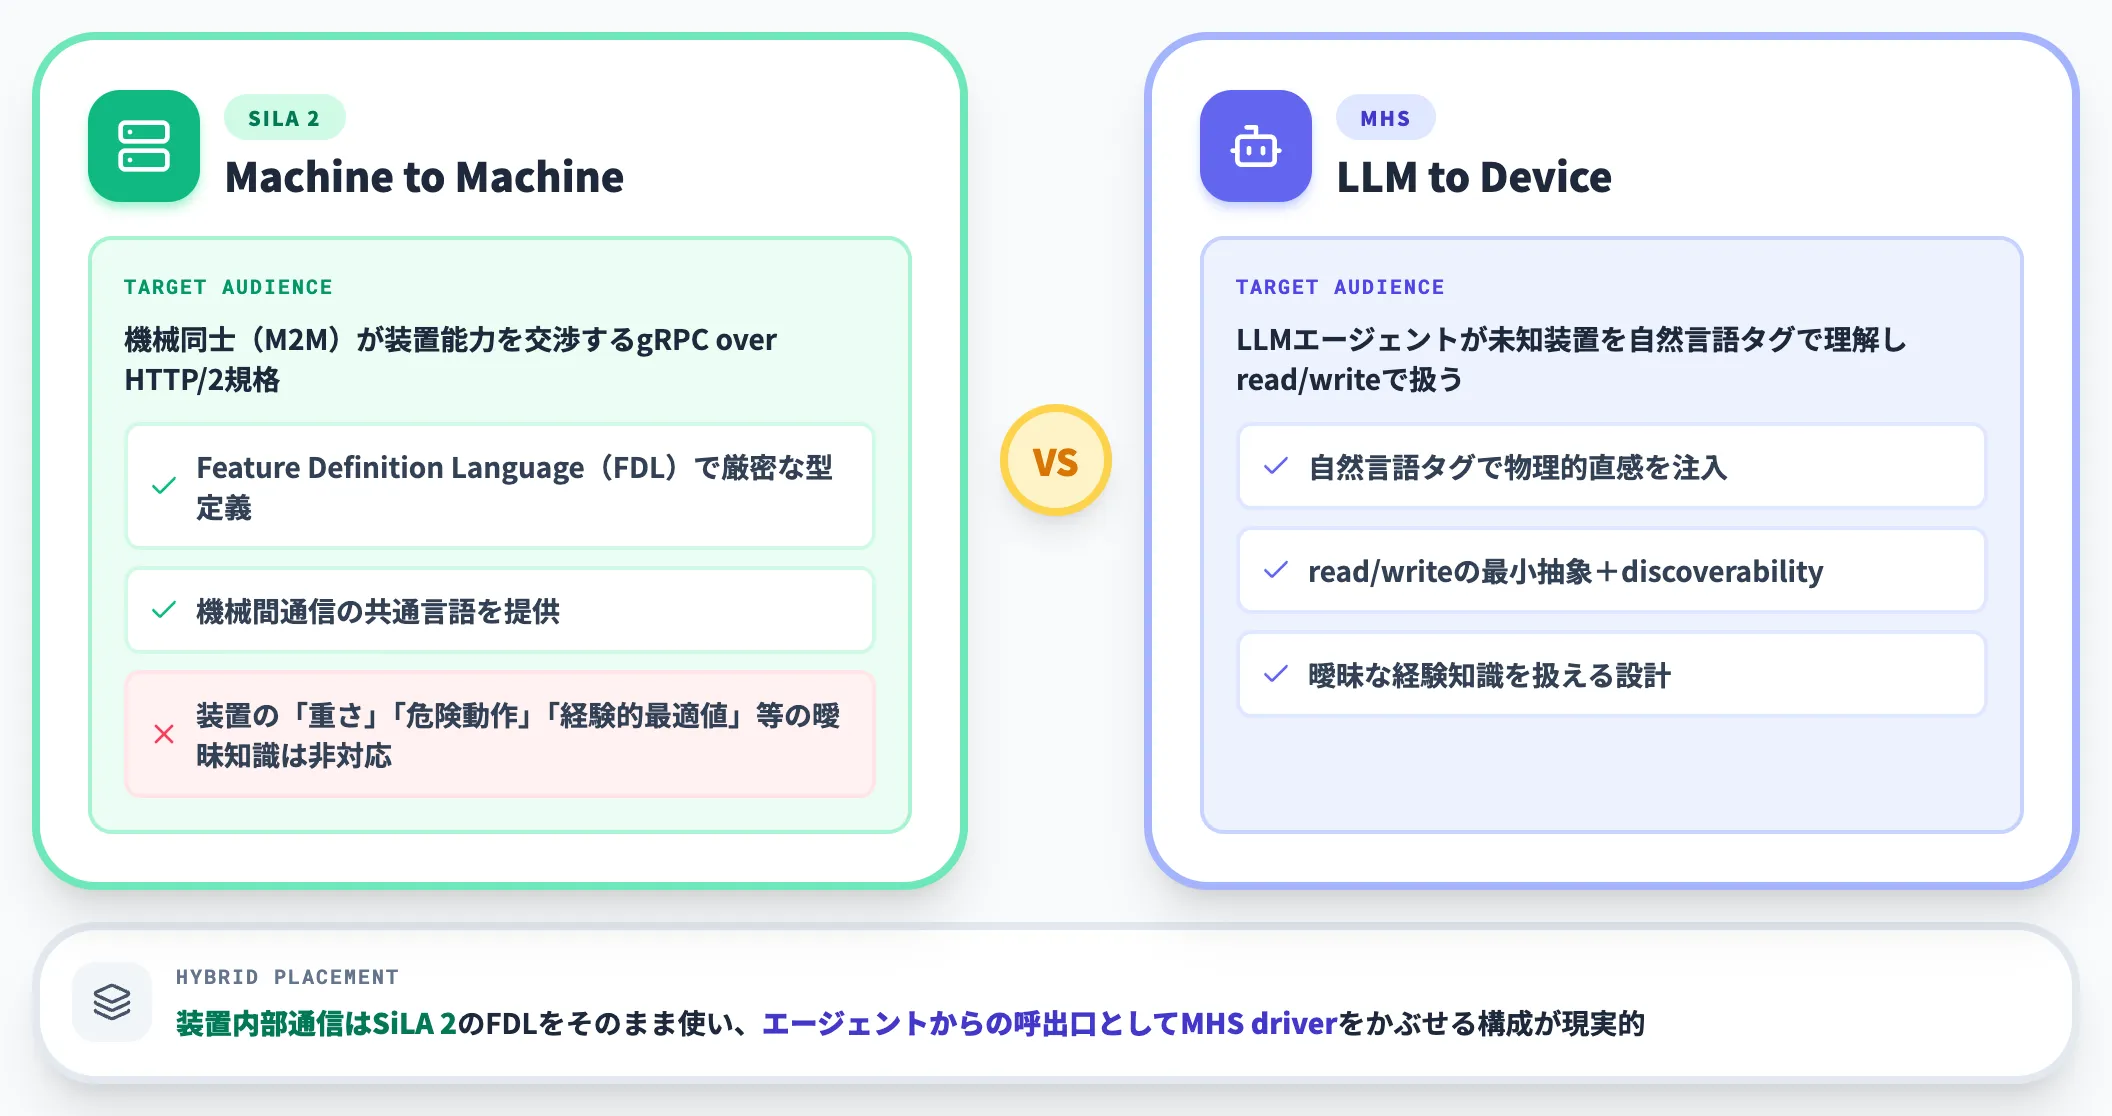
SiLA 2(Standardisation in Lab Automation)は、ラボ装置向けに設計された gRPC over HTTP/2 ベースの通信規格です。装置ごとに Feature Definition Language(FDL)で機能を記述し、機械間通信の共通言語を提供します。
MHSとSiLA 2はターゲット領域が重なる部分がありますが、設計思想は異なります。
- SiLA 2 機械同士(M2M)が装置能力を交渉することを想定した規格
- MHS LLMエージェントが未知の装置を「自然言語タグ」で理解し、read/writeで扱うことを想定した規格
SiLA 2のFDLは厳密な型定義がある反面、AIエージェントが装置の「重さ」「危険な動作」「経験的な最適値」といった曖昧な知識を扱うことは想定されていません。
MHSは自然言語タグでこの情報層を持たせることで、エージェントが装置の物理的直感を持てるように設計されています。
OPC UAとの違い
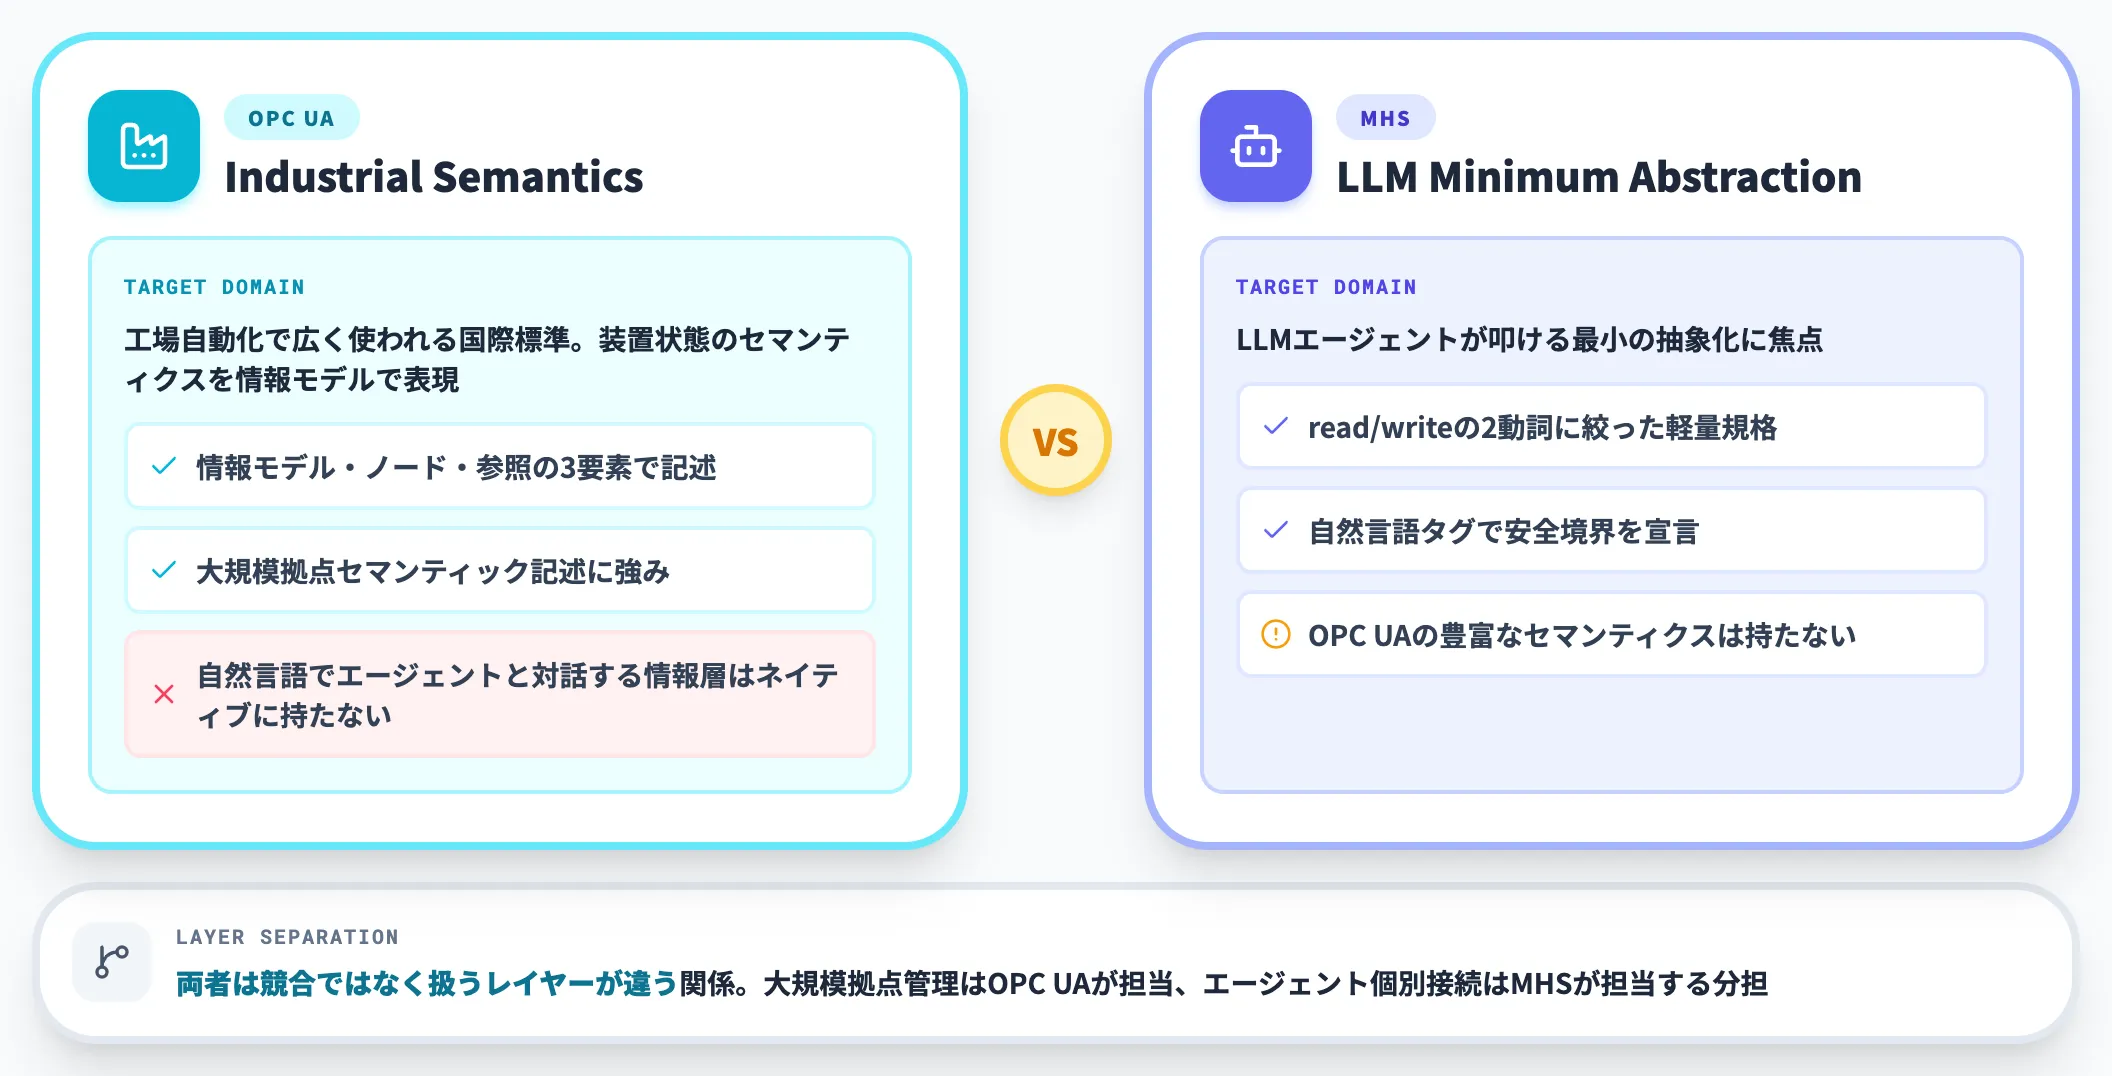
OPC UA(Open Platform Communications Unified Architecture)は工場自動化で広く使われている国際標準で、装置状態のセマンティクス(意味付け)を情報モデルベース(情報モデル・ノード・参照の3要素で記述)で表現する枠組みが強みです。
MHSは「LLMエージェントが叩ける最小の抽象化」に焦点を絞っており、OPC UAの豊富なセマンティック記述までは持っていません。
逆に、OPC UAはエージェントが自然言語で装置と対話するための情報層をネイティブには持ちません。両者は競合というより、扱うレイヤーが違う関係として整理するのが実務的です。
ROS 2との違い
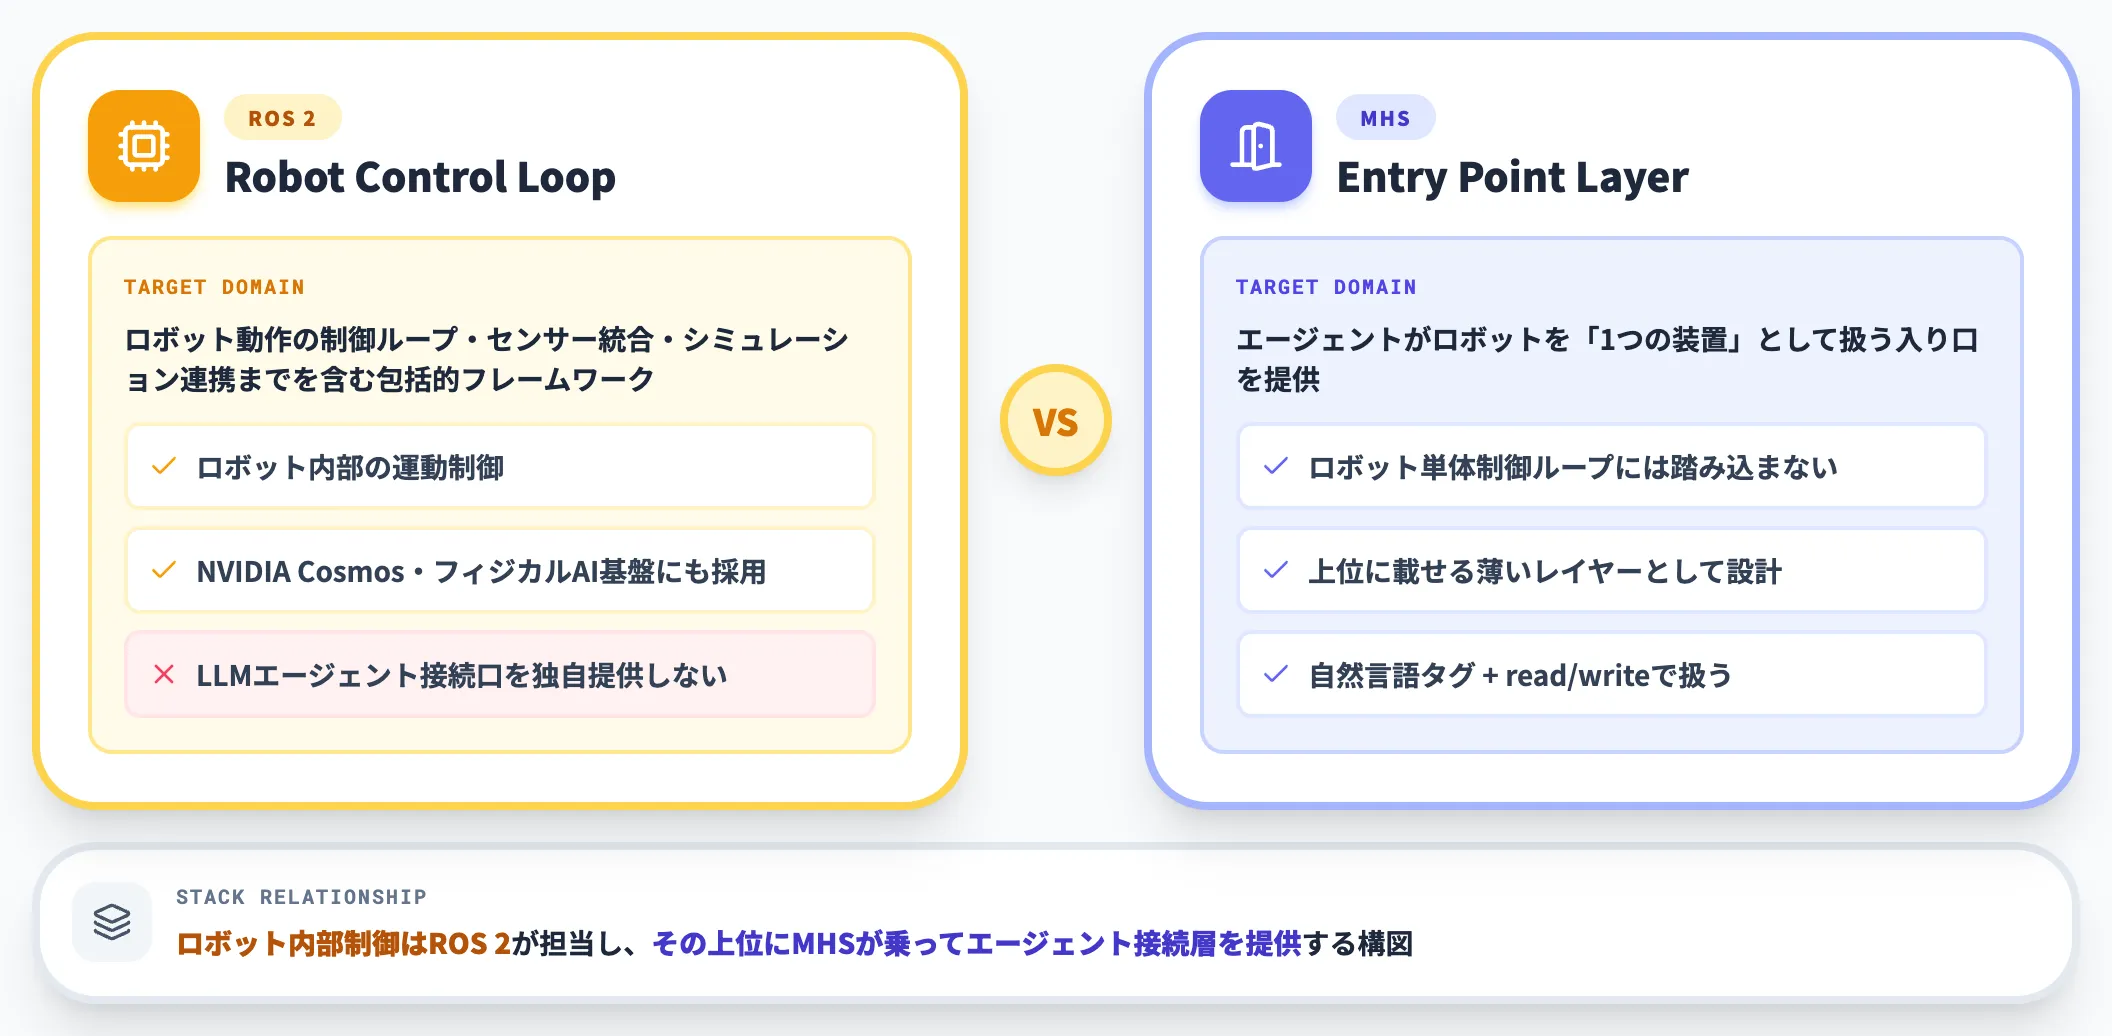
ロボット制御の世界では ROS 2(Robot Operating System 2)がロボティクス向けの主要なオープンソースSDKとして広く採用されています。
ロボット動作の制御ループ・センサー統合・シミュレーション連携までを含む包括的なフレームワークで、NVIDIA CosmosやフィジカルAI関連の基盤としても採用が広がっています。
MHSはロボット単体の制御ループには踏み込まず、エージェントがロボットを1つの装置として扱う入り口を用意するレイヤーに集中しています。
ロボット内部の運動制御は ROS 2 等の既存スタックが担当し、その上位に MHS が乗る構図が想定される役割分担です。
3規格との棲み分けまとめ
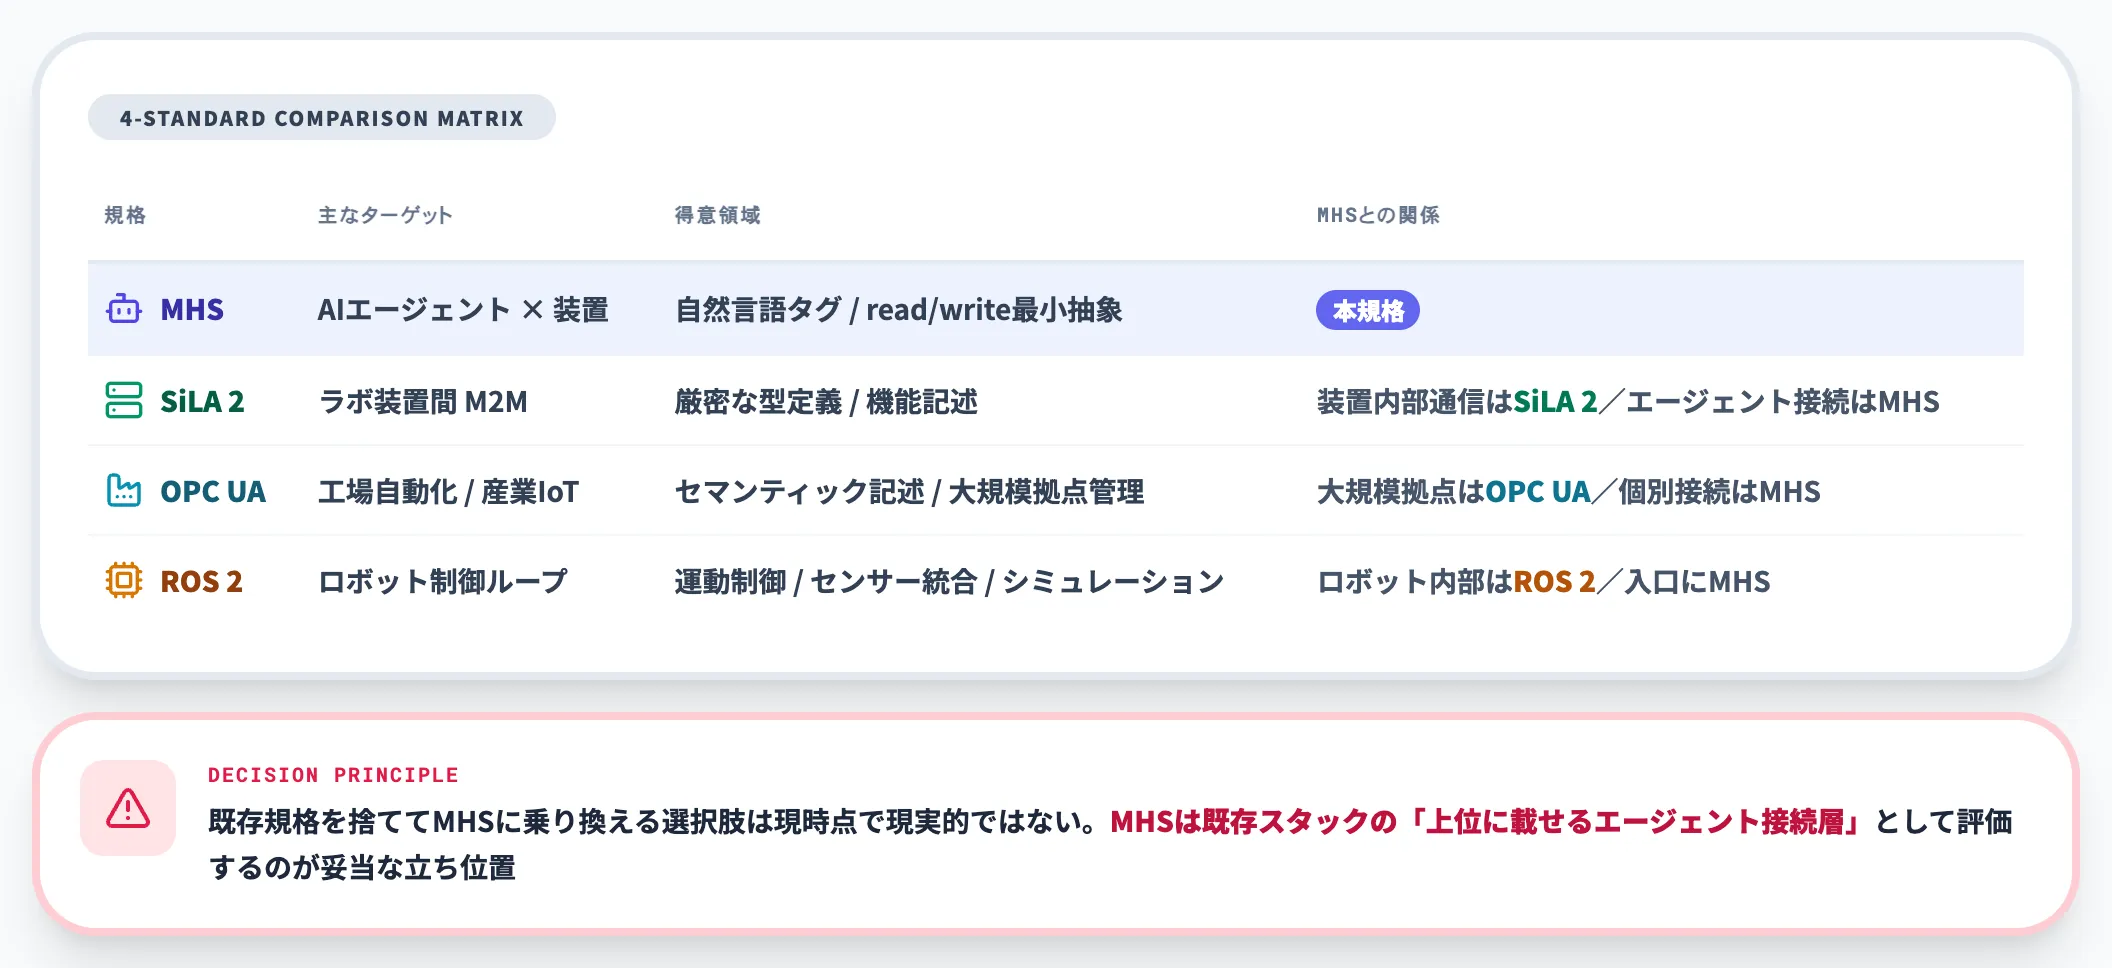
以下の表で、MHSと既存3規格の担当領域を整理しました。同じ工程で複数規格が併存するのが自然です。
| 規格 | 主なターゲット | 得意領域 | MHSとの関係 |
|---|---|---|---|
| MHS | AIエージェント×装置 | 自然言語タグ、read/writeの最小抽象 | 本規格 |
| SiLA 2 | ラボ装置間の M2M 通信 | 厳密な型定義、機能記述 | 装置内部通信はSiLA 2、エージェント接続はMHS |
| OPC UA | 工場自動化・産業IoT | セマンティック記述、大規模拠点管理 | 大規模拠点はOPC UA、エージェント個別接続はMHS |
| ROS 2 | ロボット制御ループ | 運動制御、センサー統合、シミュレーション | ロボット内部はROS 2、エージェントとの入口にMHS |
既存規格を捨ててMHSに乗り換えるという選択肢は現時点で現実的ではありません。MHSは既存スタックの上位に載せるエージェント接続層として評価するのが妥当な立ち位置です。
MHSの利用条件と関連コスト——research previewの応募方法
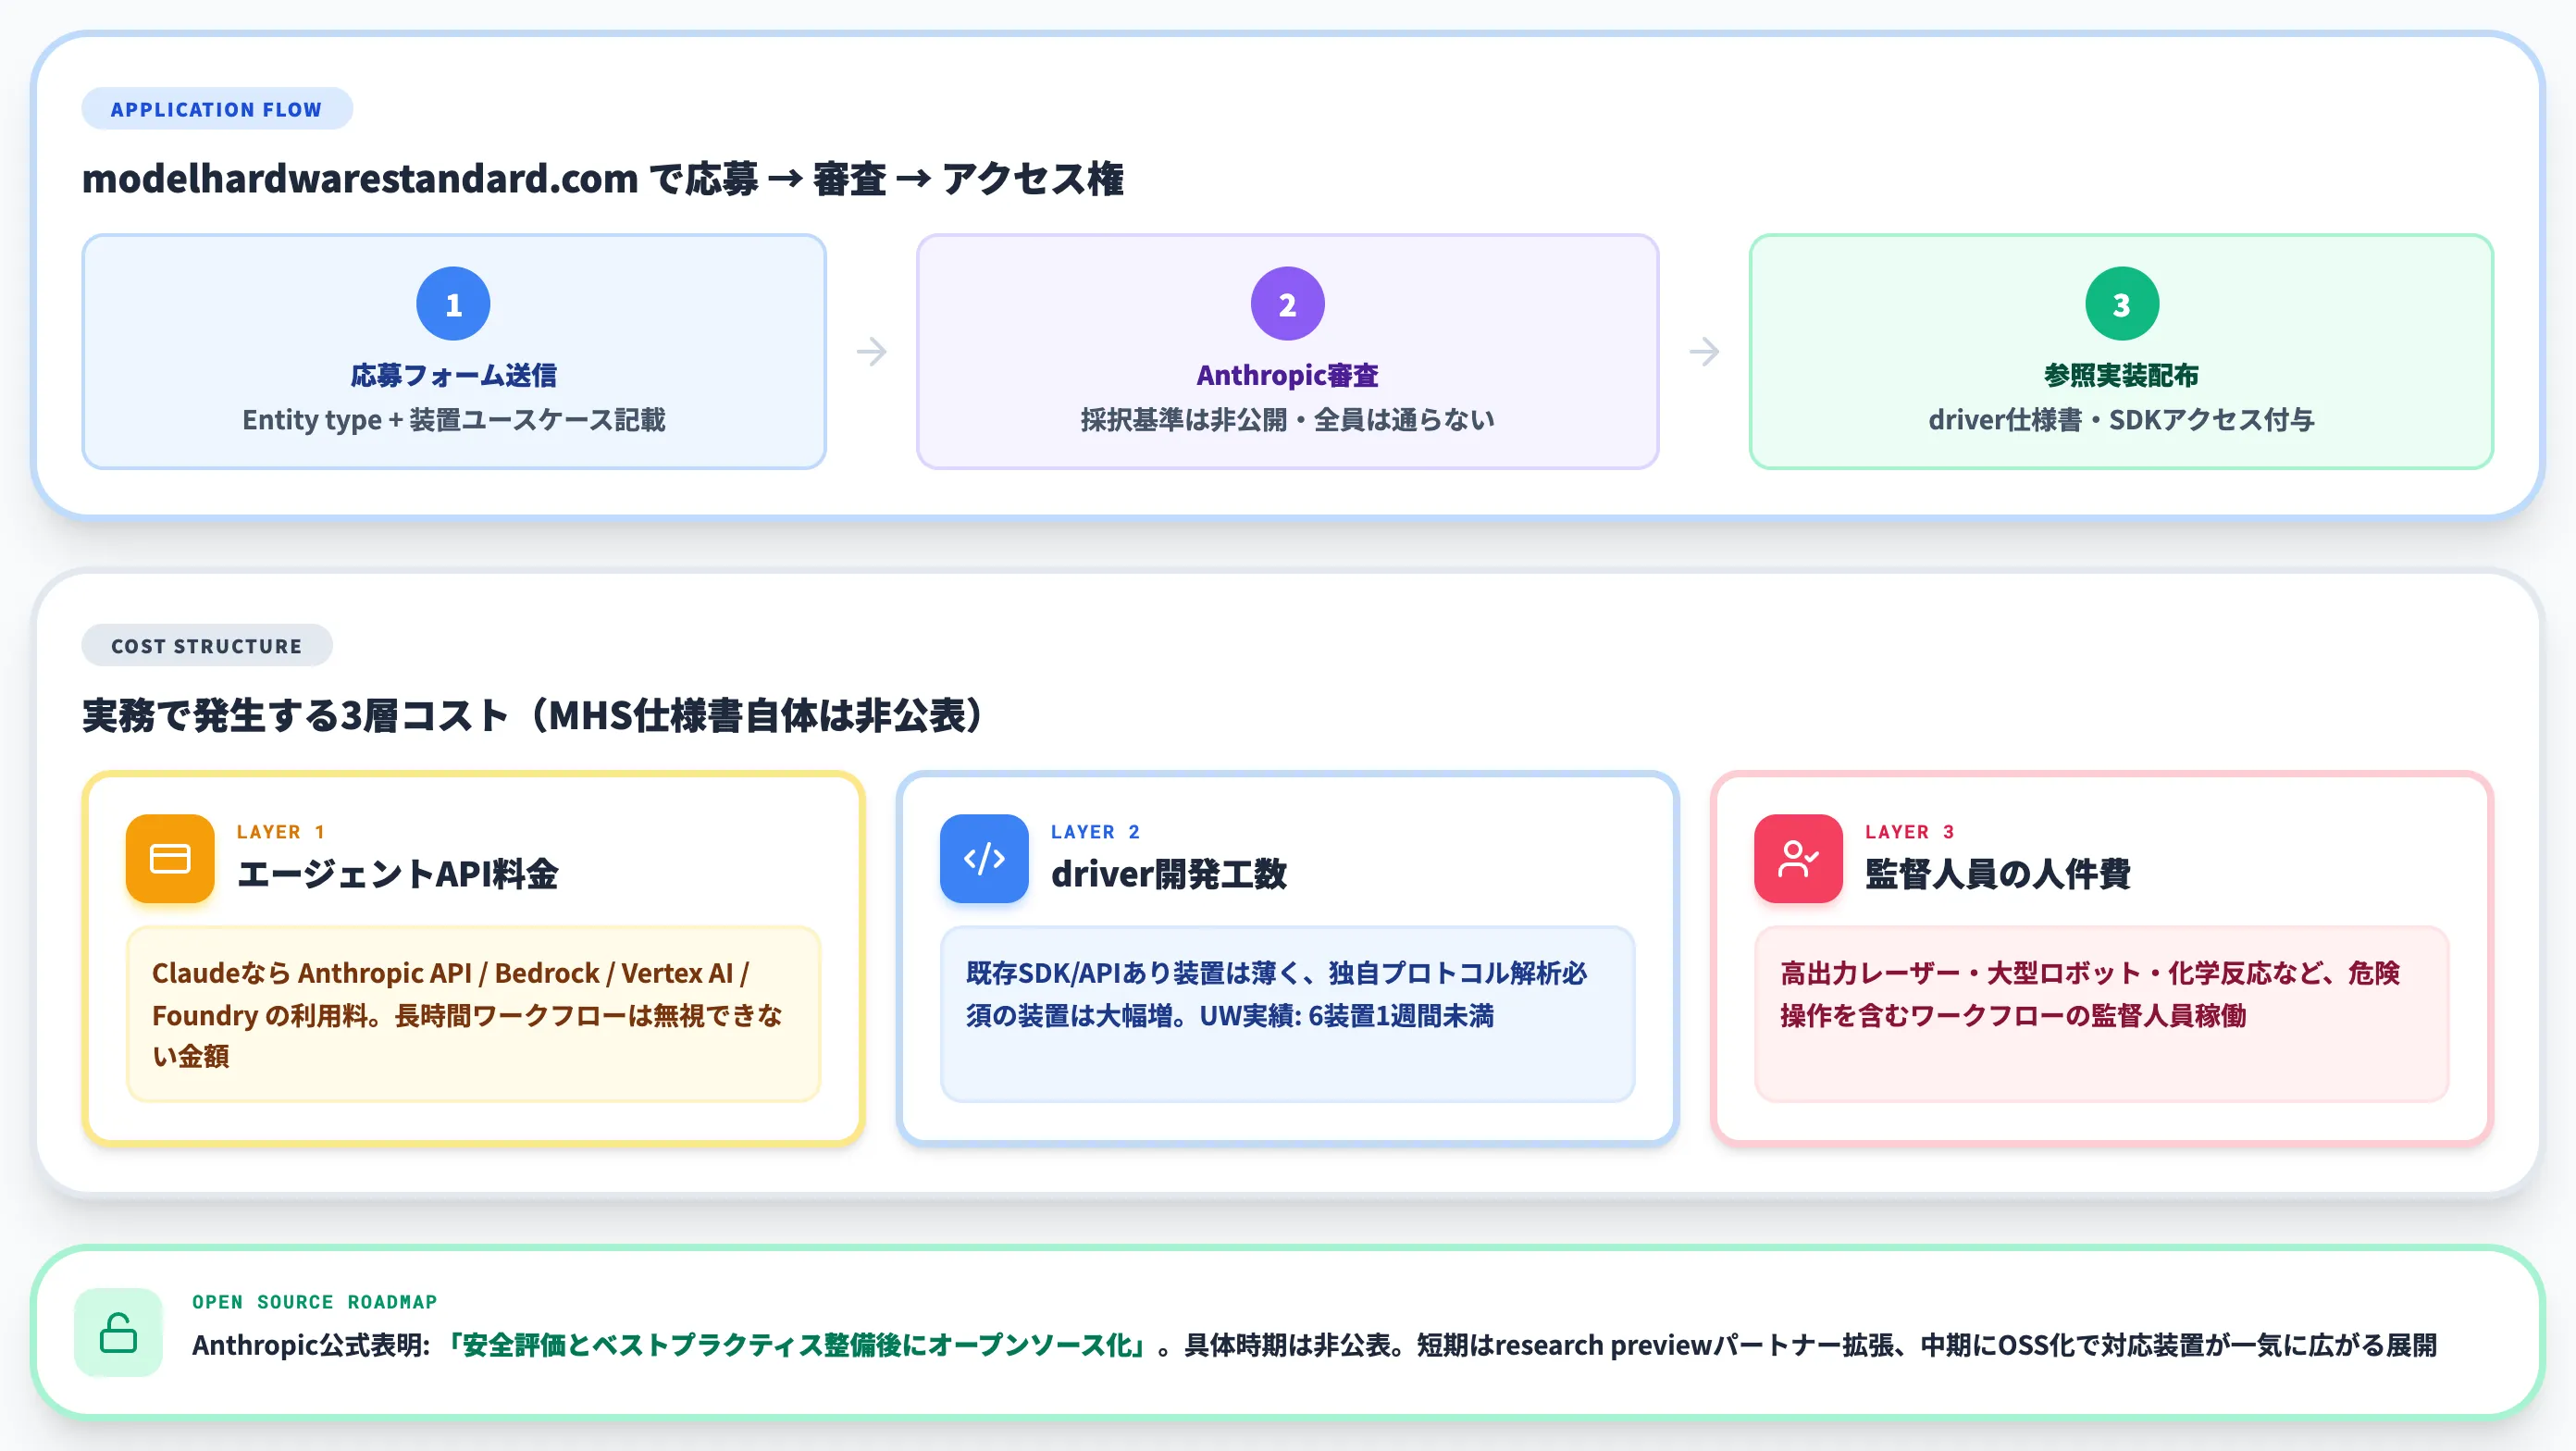
MHSは現時点で research preview 段階で、料金体系は公表されていません。ここでは応募方法・現時点で発生する周辺コスト・オープンソース化の見通しを整理します。
応募サイトと審査の考え方
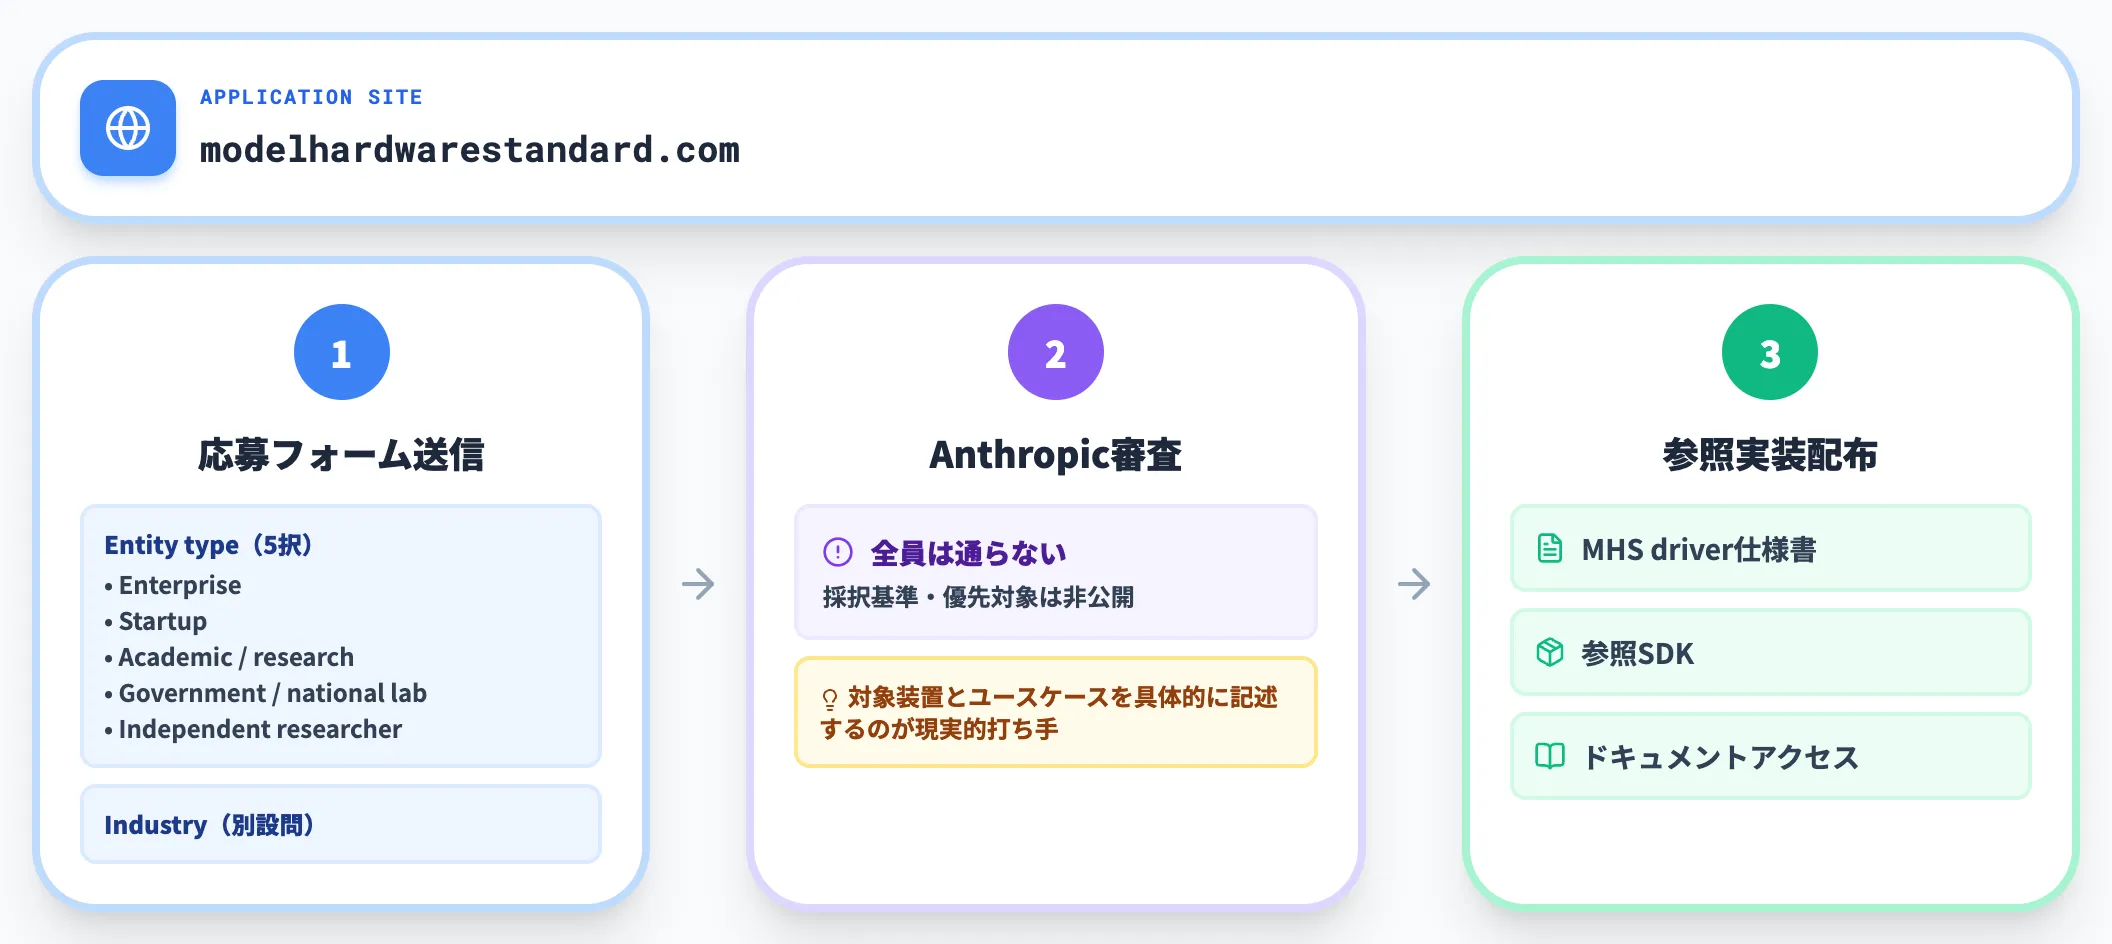
MHS driverの参照実装・ドキュメントへのアクセスは、専用サイト modelhardwarestandard.com からの応募制です。応募フォームの Entity type は「Enterprise/Startup/Academic or research institution/Government or national lab/Independent researcher or engineer」から選択する形式で、業界カテゴリ(Industry)は別設問として用意されています。
Anthropic側で審査した上でアクセス権が付与される運用で、応募すれば必ず通るというものではありません。
優先対象や採択基準は現時点で公開されていないため、応募段階では対象装置とユースケースを具体的に記述しておくことがまず現実的な打ち手になります。
現時点で発生する3層のコスト
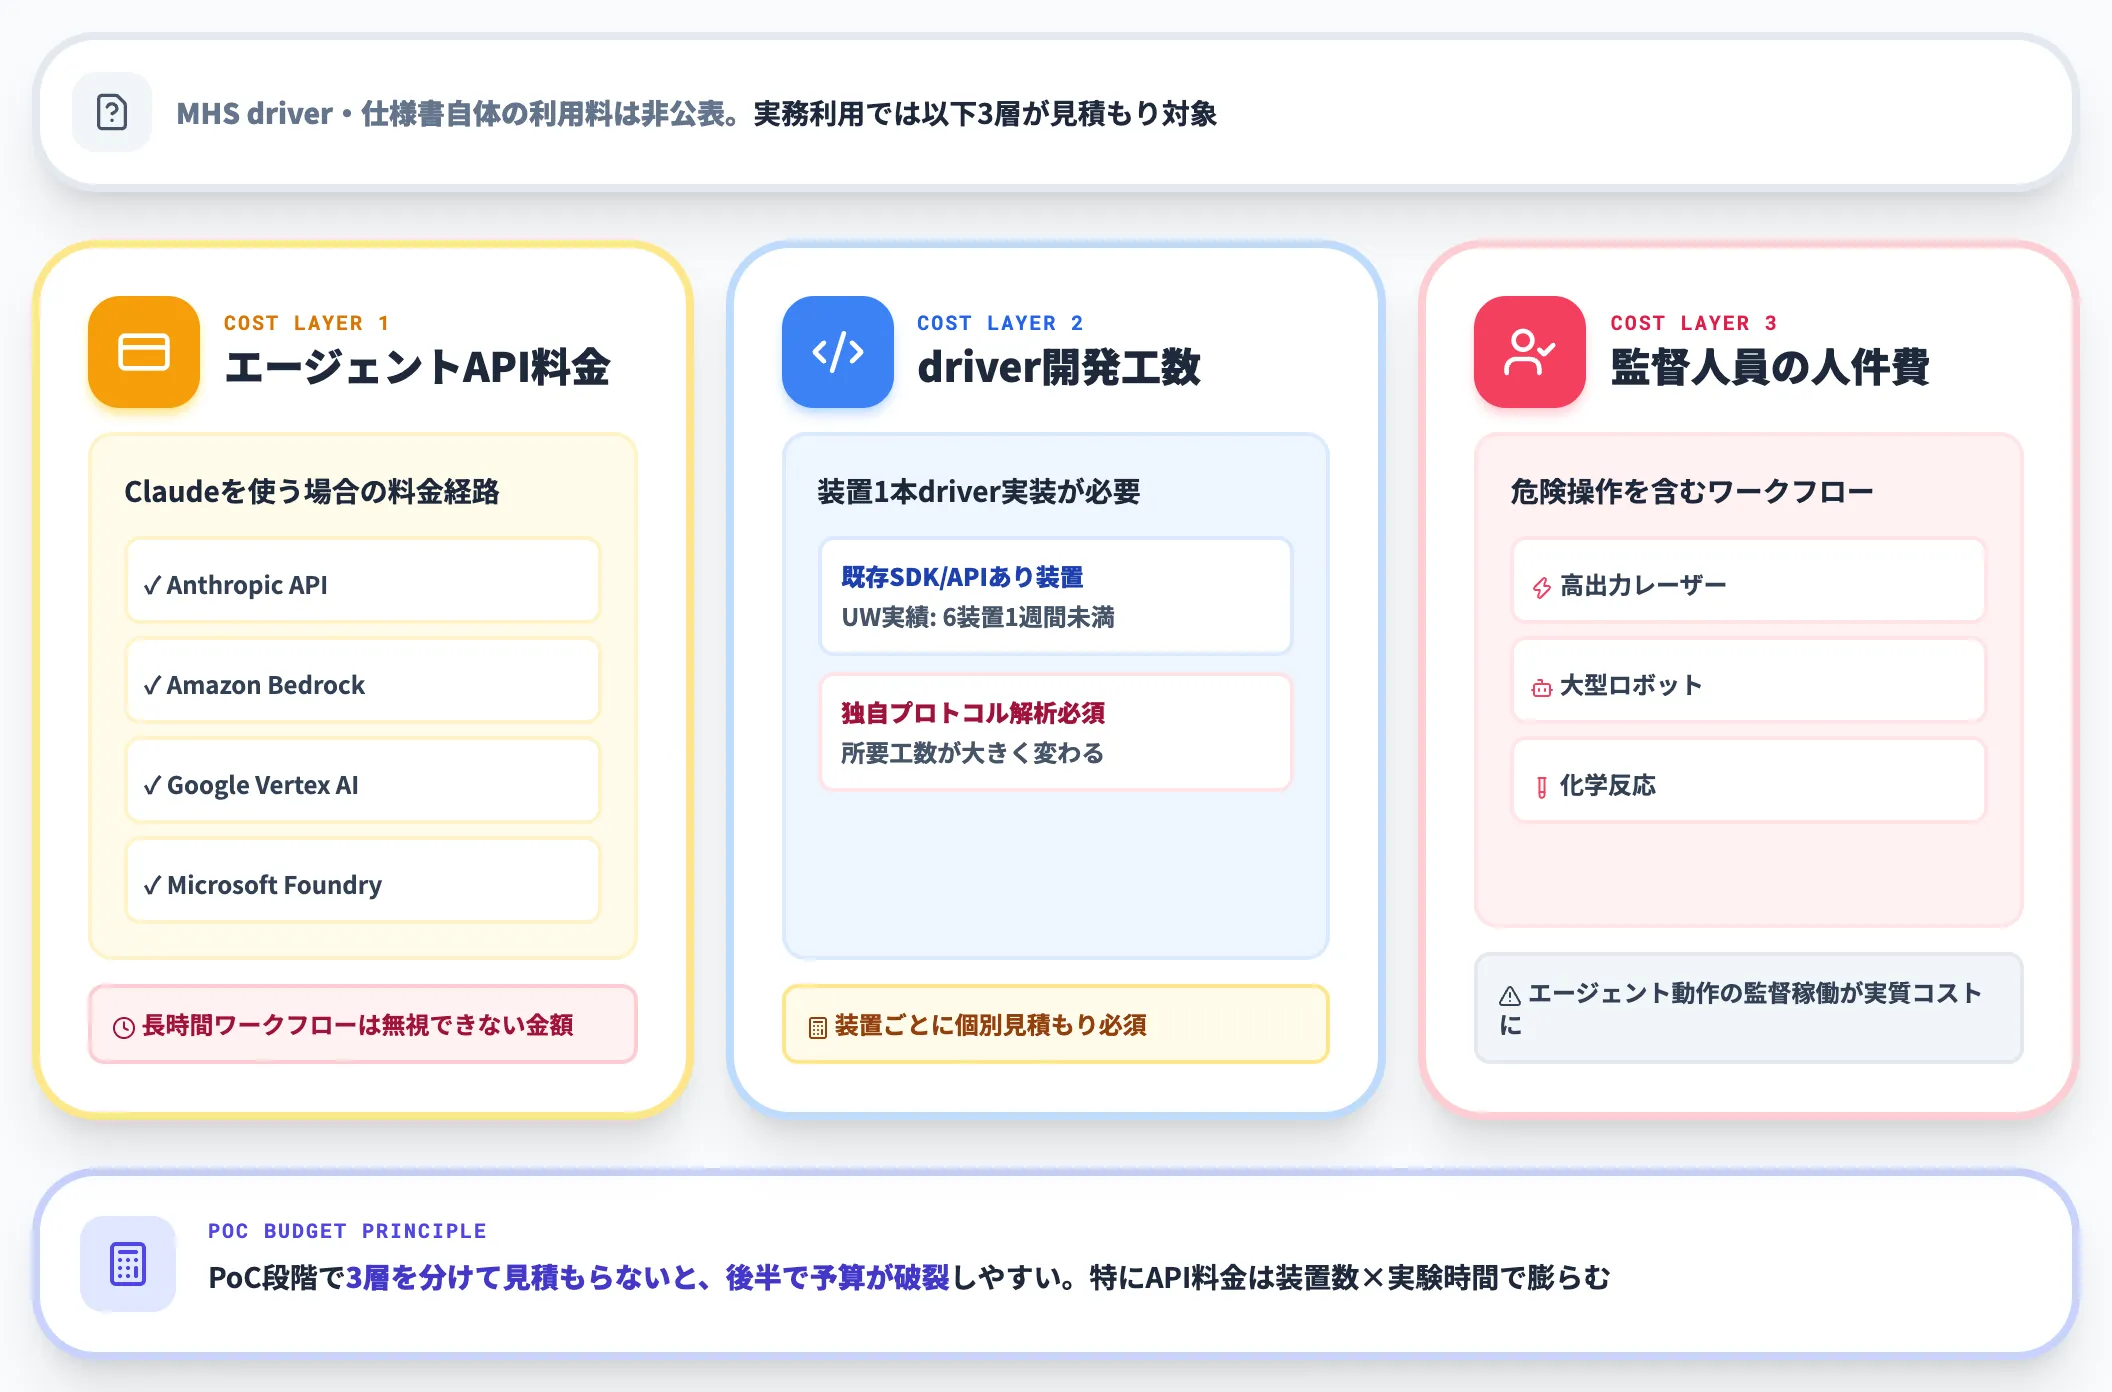
MHS driver・仕様書そのものの利用料は現時点で公表されていませんが、実際に業務利用する際に発生し得る主なコストは次の3層で整理できます。
-
エージェント側の利用料
Claudeを使うなら Anthropic API・Amazon Bedrock・Google Vertex AI・Microsoft Foundry などの利用料が乗る。長時間ワークフローでは無視できない金額になる
-
driver開発工数
既存装置をMHS対応にするには、装置ごとに1本driverを実装する必要がある。UW事例では6装置を1週間以内にMHS対応化した実績が公開されているが、これは既存SDKや API がある前提のケースで、独自プロトコルを解析する必要がある装置では所要工数が大きく変わる。一般的な所要期間は公開されていないため、社内で扱う装置ごとに個別見積もりを取ることが前提になる
-
監督人員の人件費
特に危険操作(高出力レーザー・大型ロボット・化学反応)を含むワークフローでは、エージェント動作の監督人員の稼働時間が実質コストとして乗る
MHS 側の料金体系そのものは非公表ですが、実務でエージェントを回す際はエージェント側API料金+driver開発工数+監督人員の3要素が見積もり対象になります。PoC段階でこの3層を分けて見積もらないと、後半で予算が破裂しやすい点に注意が必要です。
オープンソース化のタイミング
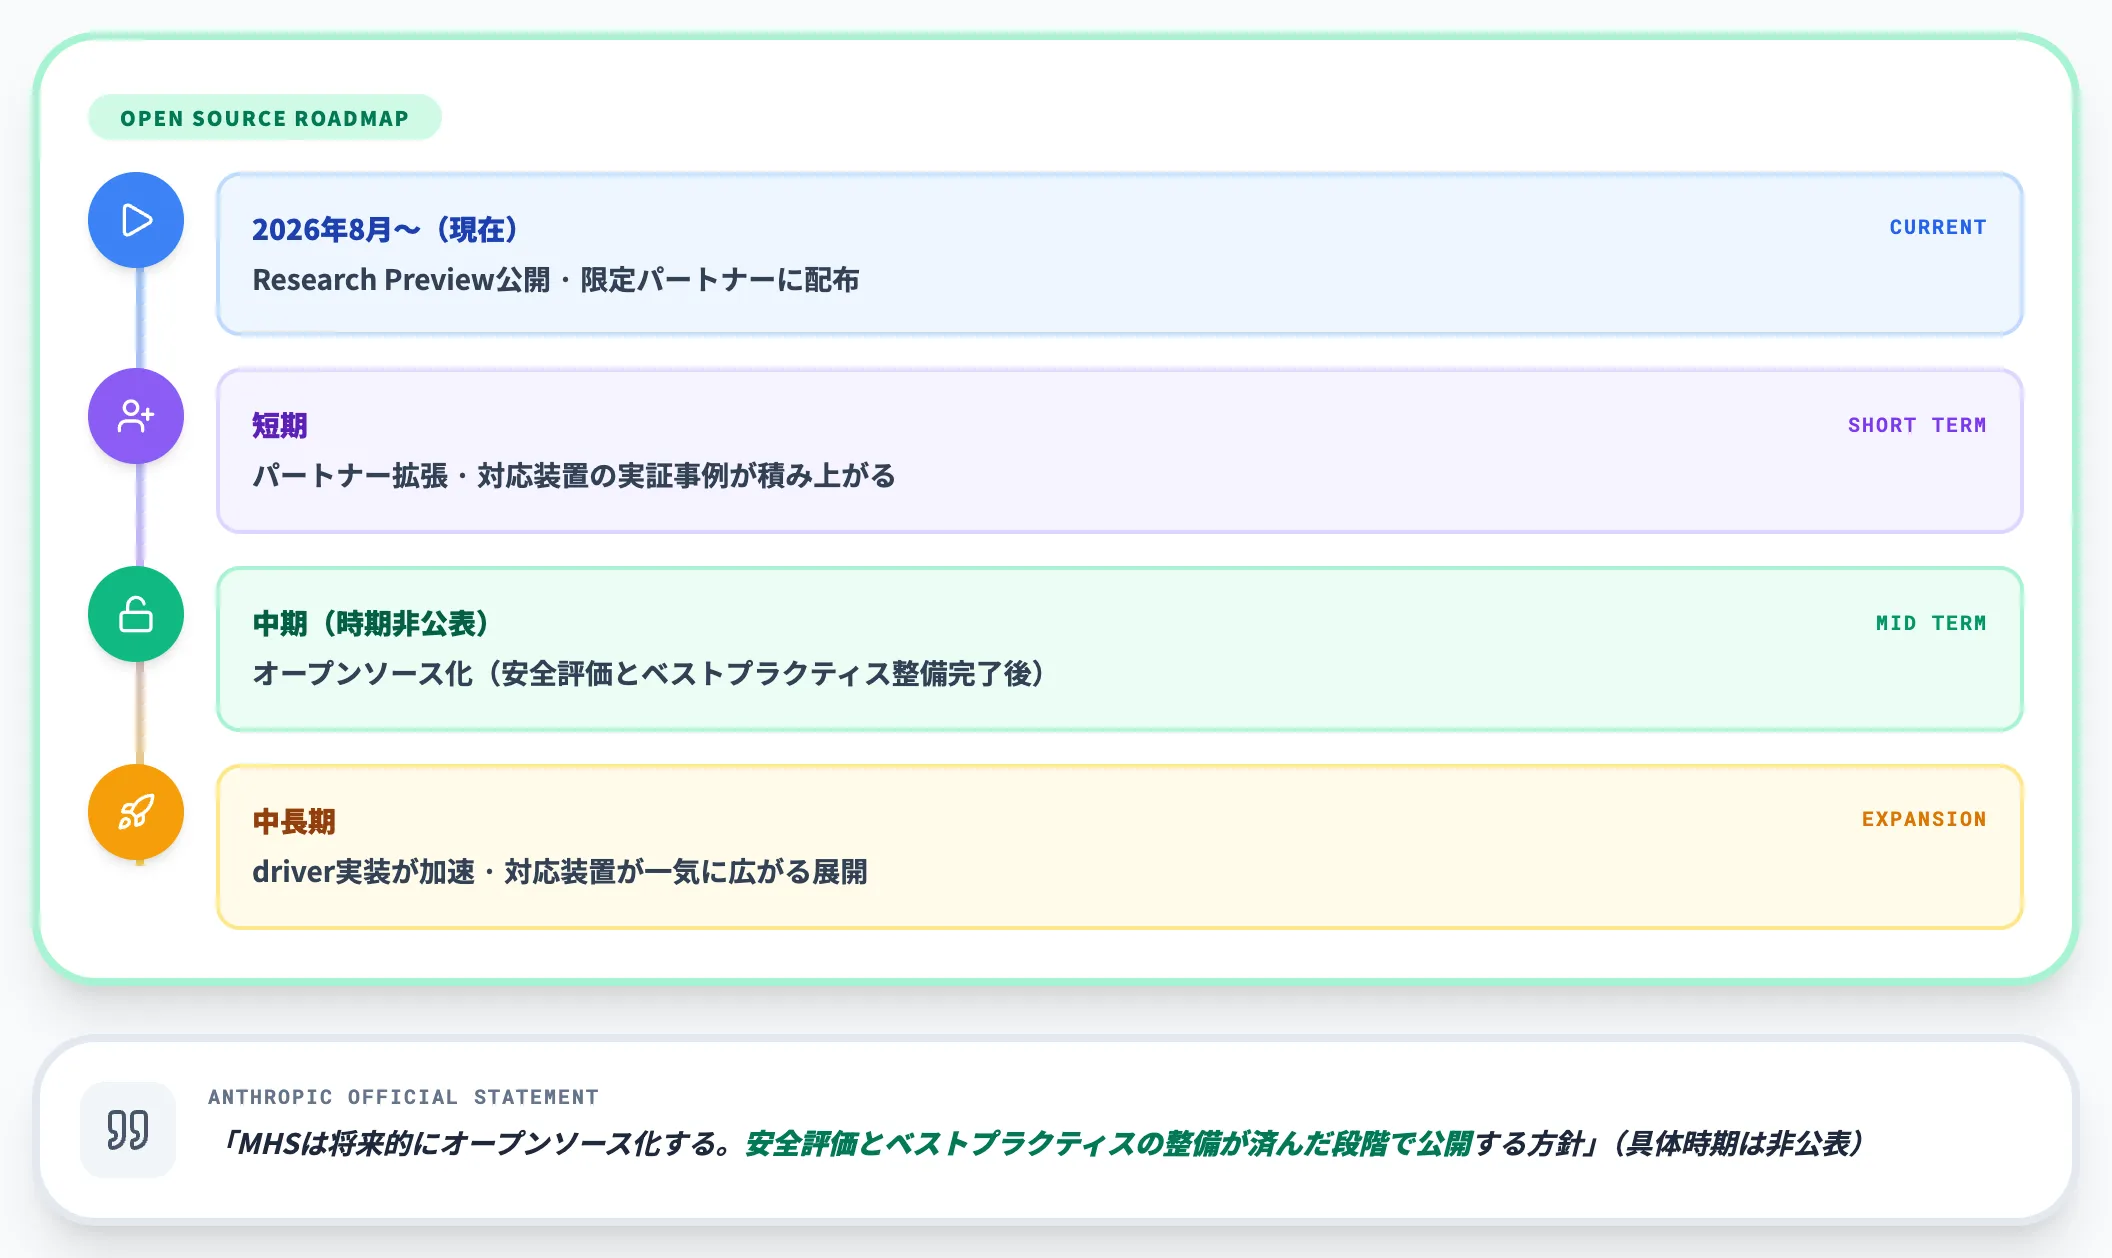
Anthropicは公式ページで「MHSは将来的にオープンソース化する」と明言していますが、具体的な時期は公表されていません。安全評価とベストプラクティスの整備が済んだ段階で公開する方針です。
短期的には research preview のパートナーが増える形で拡張が続き、中期的にオープンソース化される、というロードマップを前提に判断するのが現実的です。オープンソース化後は driver 実装が加速し、対応装置が一気に広がる展開が想定されます。
MHSの導入判断
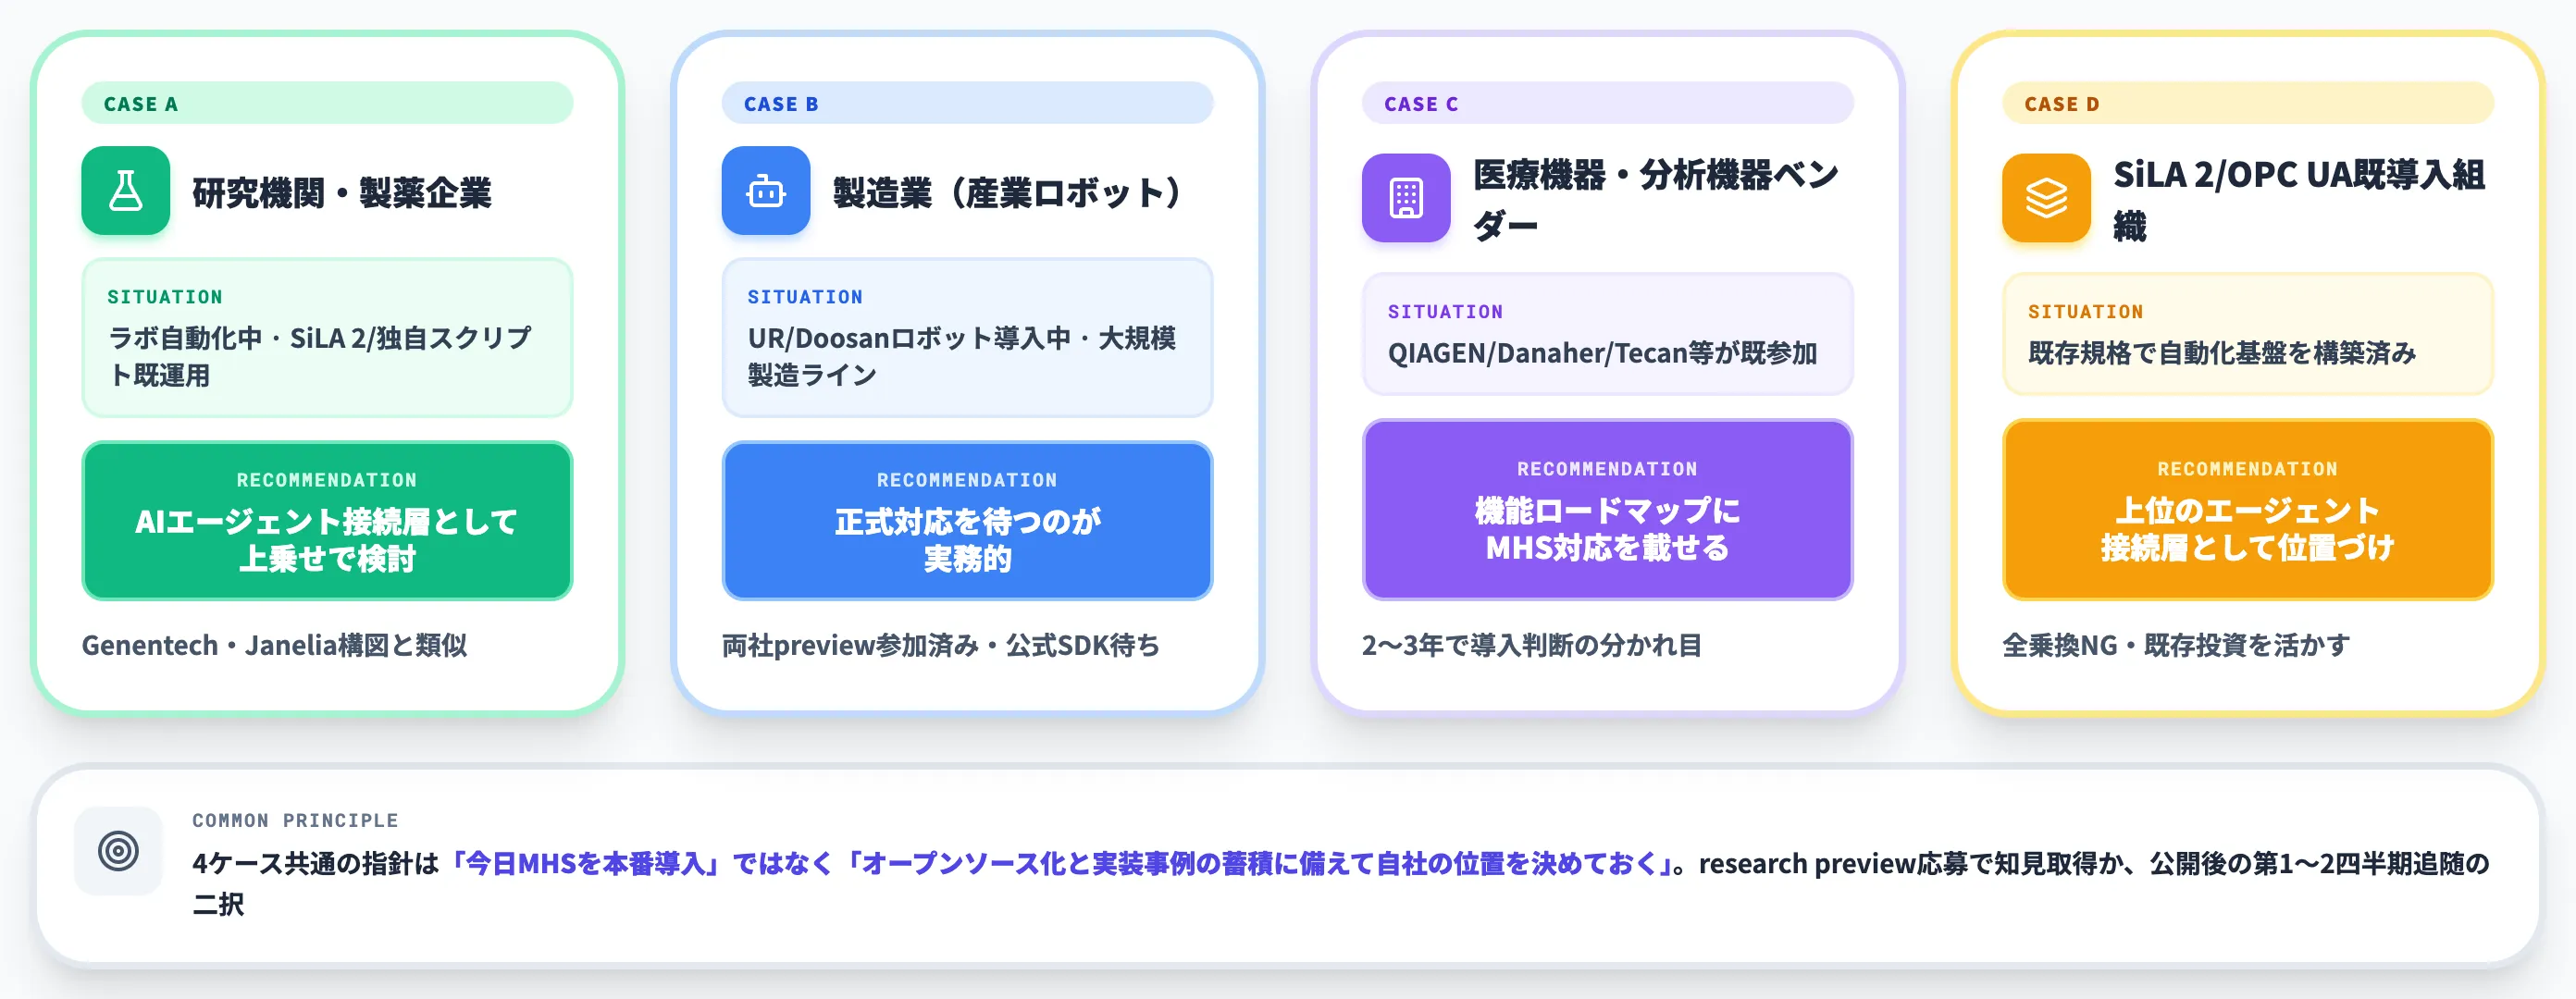
ここまでMHSの仕組みと実証事例、既存規格との違いを整理してきました。ここからは、企業がMHSにいつ・どう向き合うべきかを、代表的な4つのケース別に整理します。
ラボ自動化中の研究機関・製薬企業
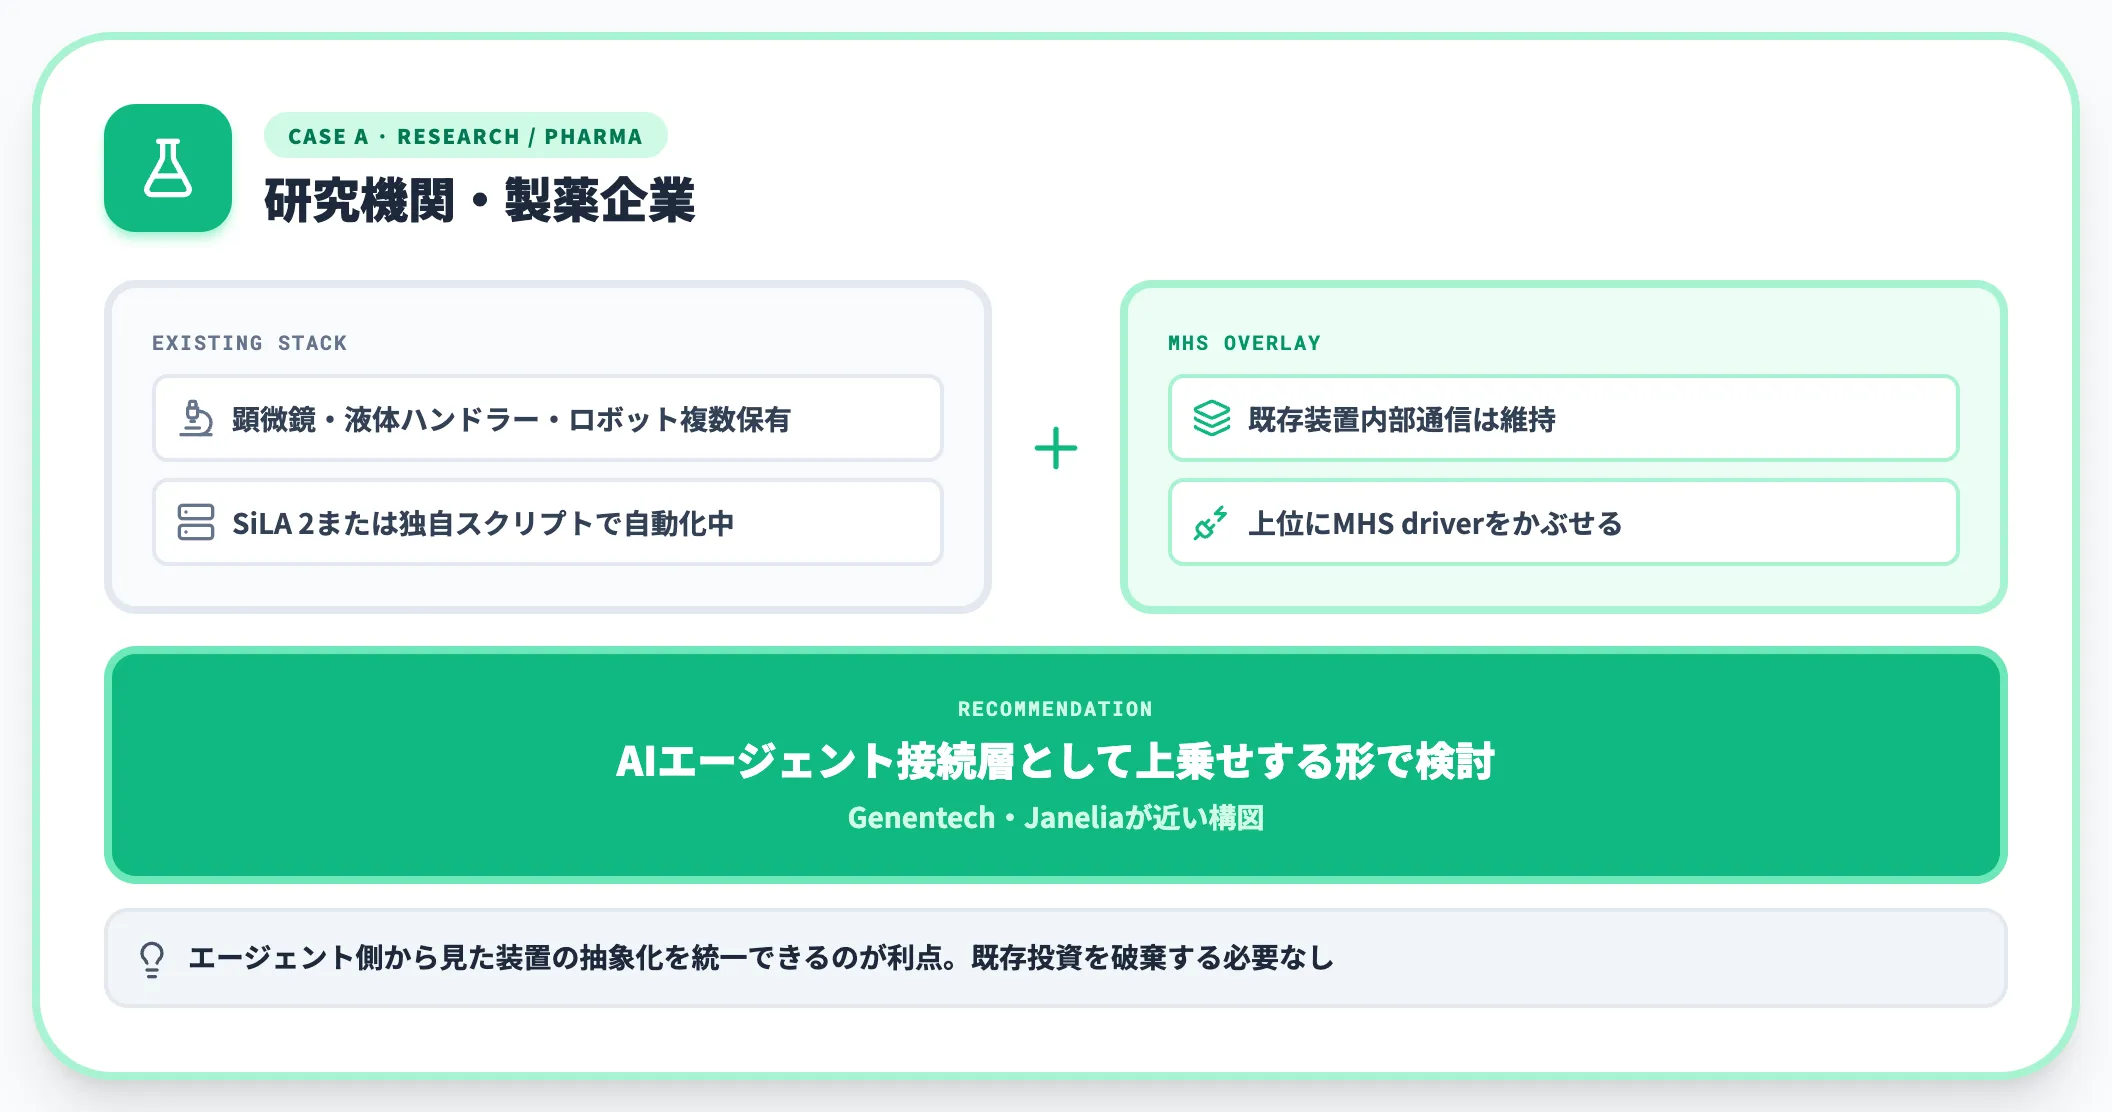
自社に顕微鏡・液体ハンドラー・ロボットアームを複数抱え、既に SiLA 2 や独自スクリプトで自動化を進めている研究機関・製薬企業は、MHSを「AIエージェント接続層として上乗せする」形で検討する価値があります。
既存の装置内部通信は SiLA 2 のままにしつつ、上位に MHS driver をかぶせることで、エージェント側から見た装置の抽象化を統一できます。Genentech・Janelia の事例が近い構図です。
産業用ロボット導入中の製造業
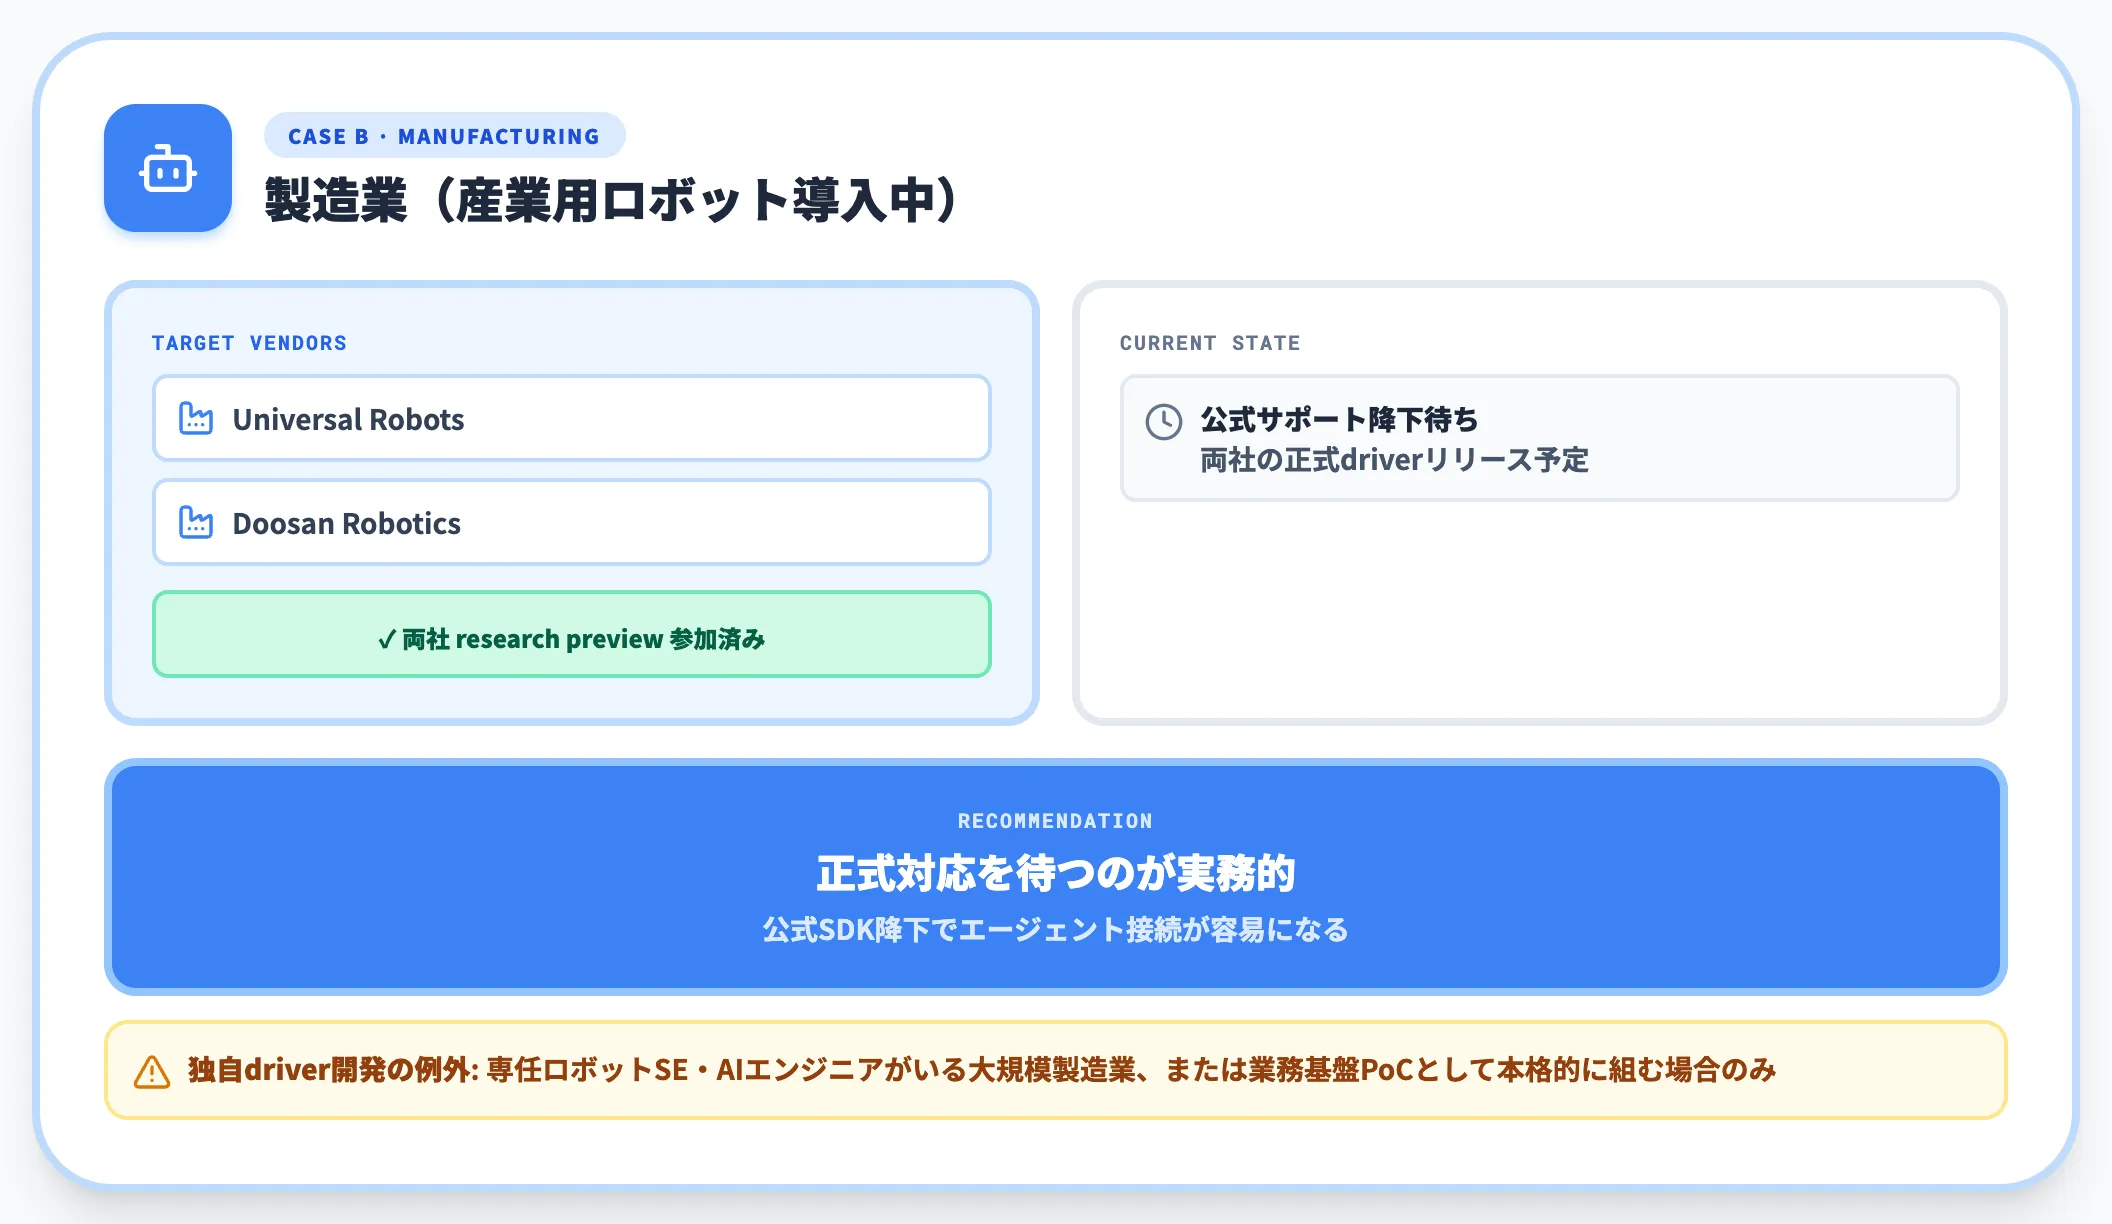
Universal Robots や Doosan Robotics のアームを製造ラインに導入している製造業は、MHSの正式対応を待つのが実務的です。両社は research preview のパートナーに入っており、公式サポートが降りてきた段階でエージェント接続が容易になります。
現時点で自社独自にdriverを書くのは、専任のロボットSE・AIエンジニアがいる大規模製造業か、製造業のAIエージェントを業務基盤として本格的に組む前提のPoCに限られます。
医療機器・分析機器ベンダー
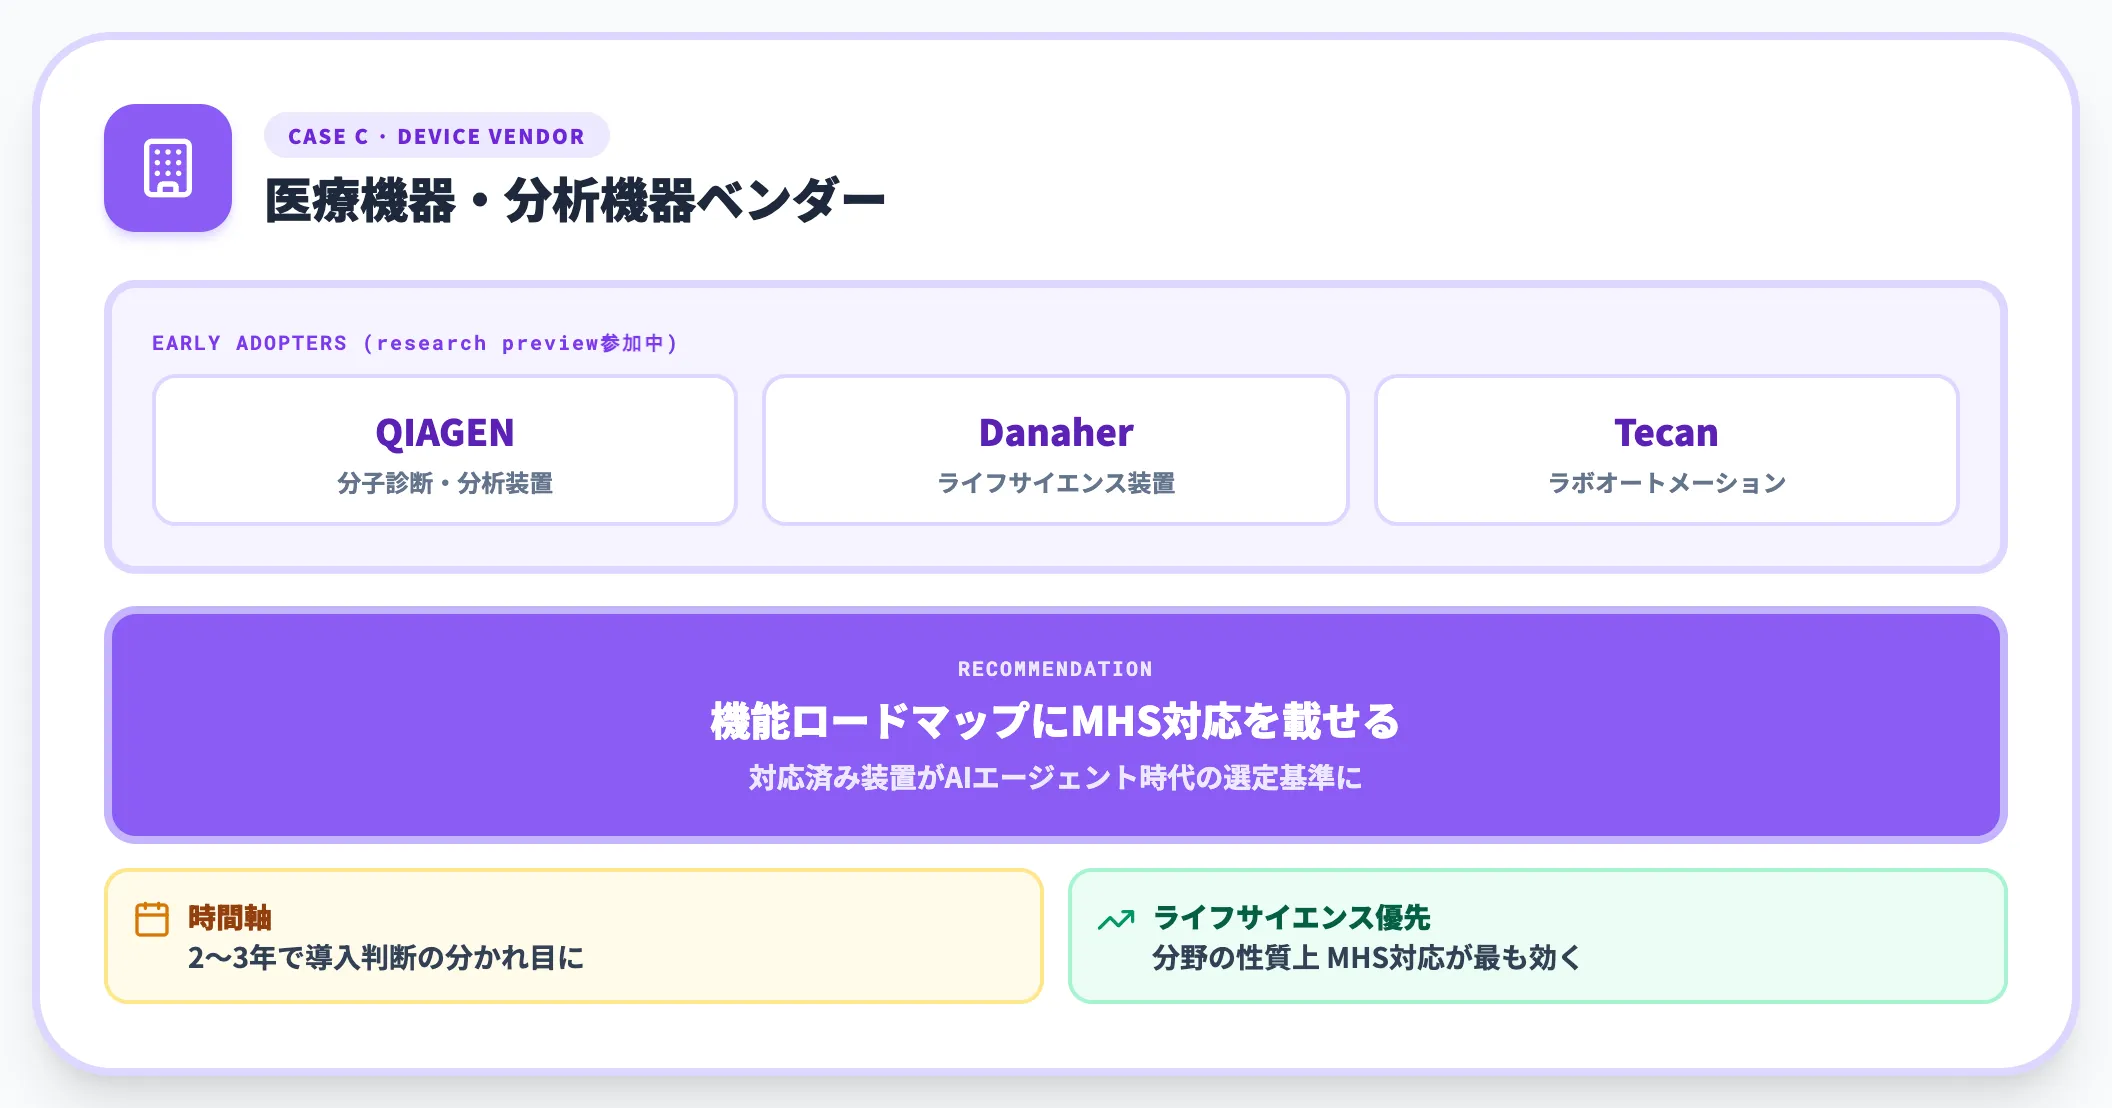
QIAGEN・Danaher・Tecan などの分析機器ベンダーが research preview に参加しています。装置メーカー側にとっての判断軸は「自社装置を MHS driver 経由でエージェントから叩ける状態にするかどうか」です。
対応済み装置がAIエージェント時代の選定基準になっていく可能性があります。特にライフサイエンス分野の装置は、MHS対応の有無が今後2〜3年で導入判断に効く要素になる想定で、機能ロードマップに載せておくべきタイミングです。
SiLA 2 / OPC UA 既導入の組織
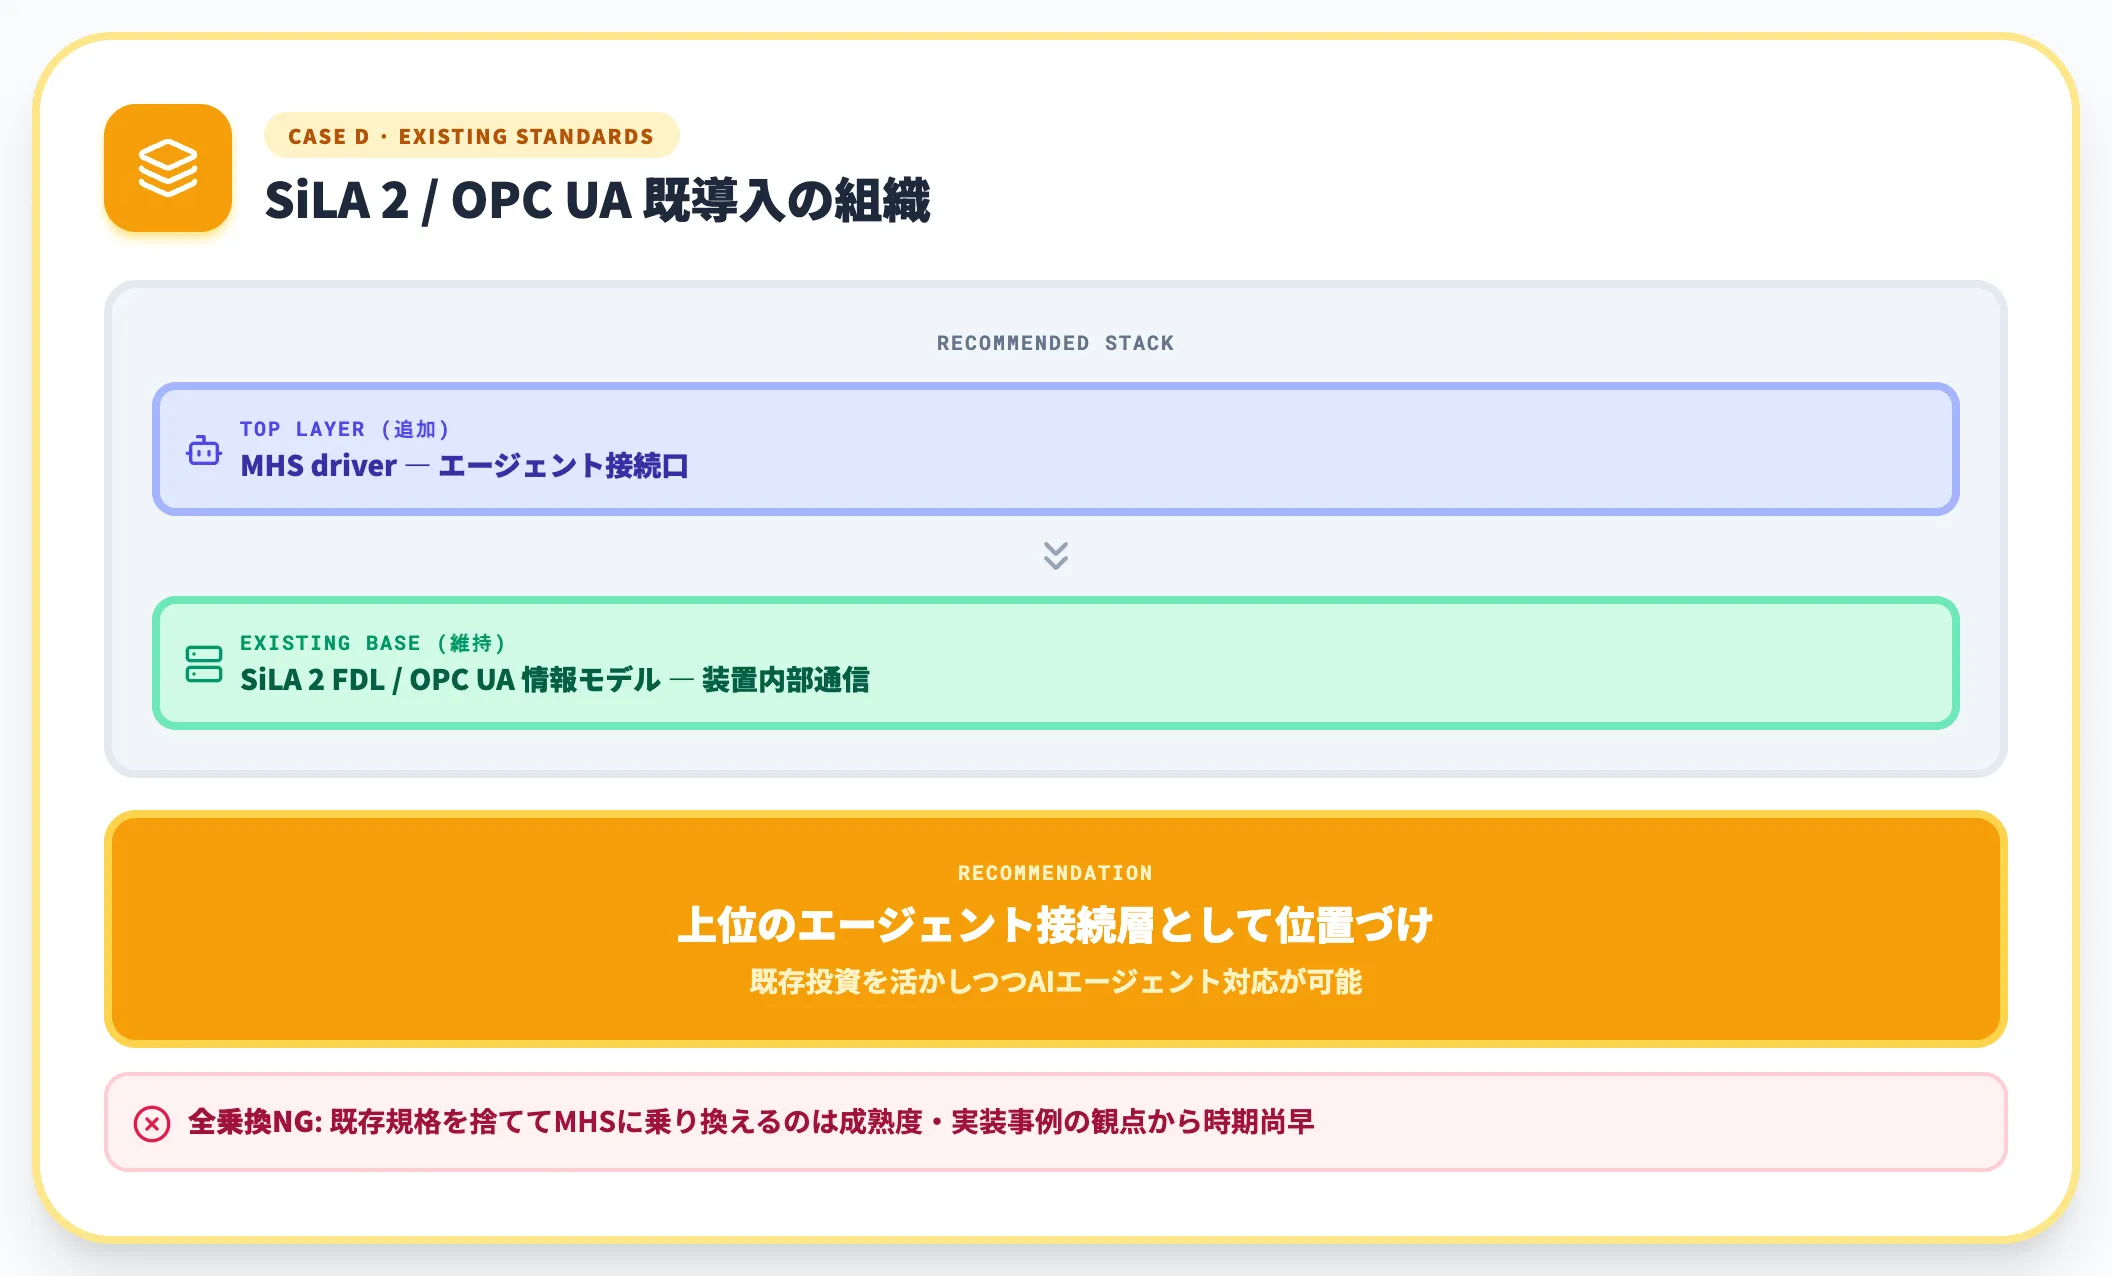
既存規格で自動化基盤を築いている組織は、MHSを既存規格の代替ではなく「上位のエージェント接続層」として位置づける判断が現実的です。
SiLA 2 のFDLはそのまま装置間通信で使い、エージェントからの呼び出し口として MHS driver をかぶせる構成にすれば、既存投資を活かしつつAIエージェント対応が可能になります。既存規格を捨ててMHSに全乗換するのは、成熟度・実装事例の観点からも時期尚早です。
4ケースに共通するのは、今日MHSを本番導入するのではなく、オープンソース化と実装事例の蓄積に備えて自社の位置を決めておくのが実務的な指針だという点です。research preview 段階で応募して知見を得ておくか、公開後の第1〜2四半期で追随するかの二択で構いません。
MHSを本番導入する前に押さえておきたい制約
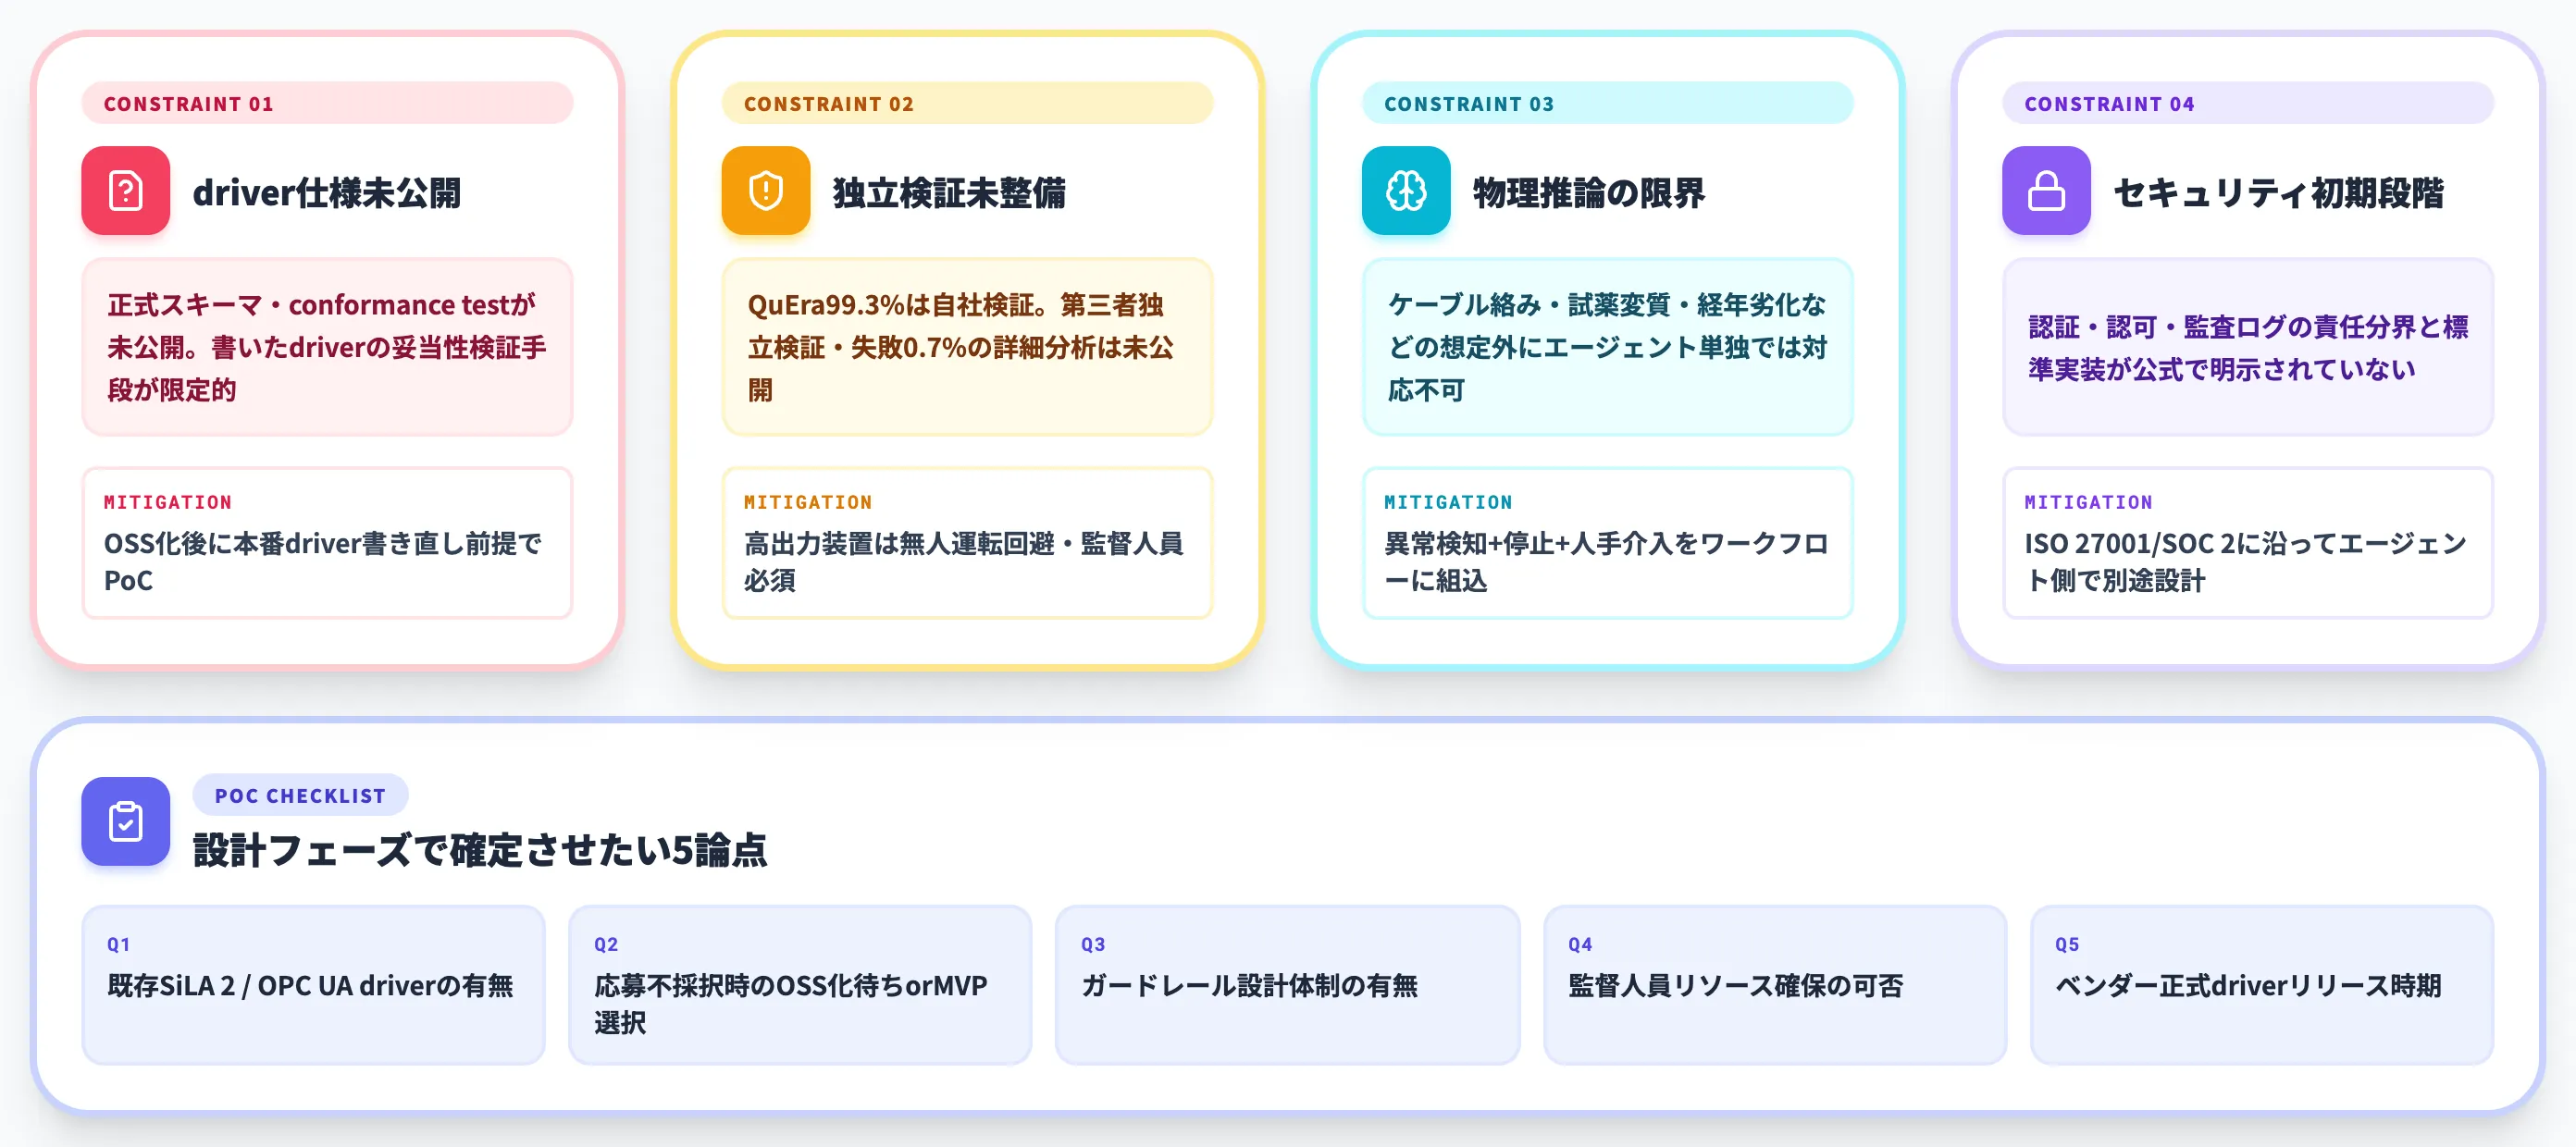
MHSは有望な規格ですが、research preview 段階特有の制約が複数残っています。ここを理解せずに本番投入を計画すると、後半でひっくり返るリスクがあるため、判断前に確認しておく項目を整理します。
driver仕様と conformance test が未公開
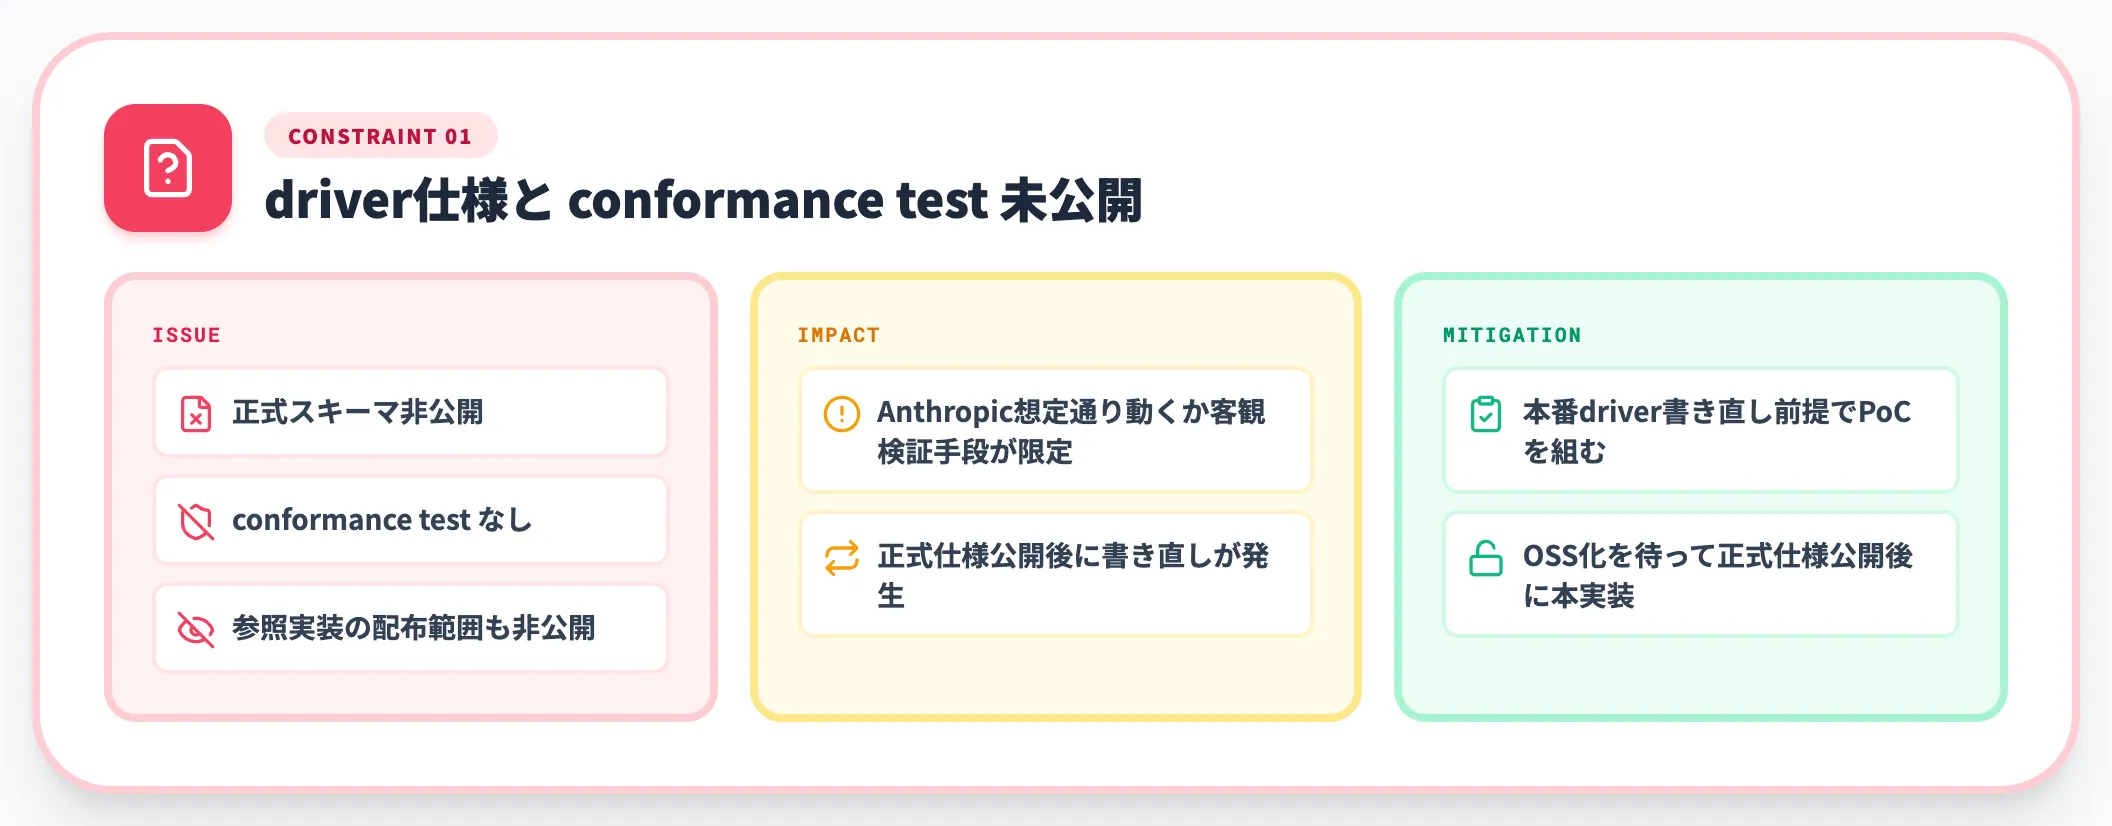
現状、MHS driverが満たすべきスキーマの正式仕様と、実装が規格に準拠しているかを検証する conformance test は、公開情報の範囲では確認できません。参照実装が今後どのタイミングで一般公開されるか、パートナー範囲でどこまで配布されているかも、公式ページには明記されていません。
このため、自社で書いた driver が Anthropic 側の想定通りに動くかを客観的に検証する手段は現時点で限定的です。オープンソース化を待って正式仕様が公開されてから、本番用 driver を書き直す前提でPoCを組むのが安全です。
安全性の独立検証がまだ揃っていない
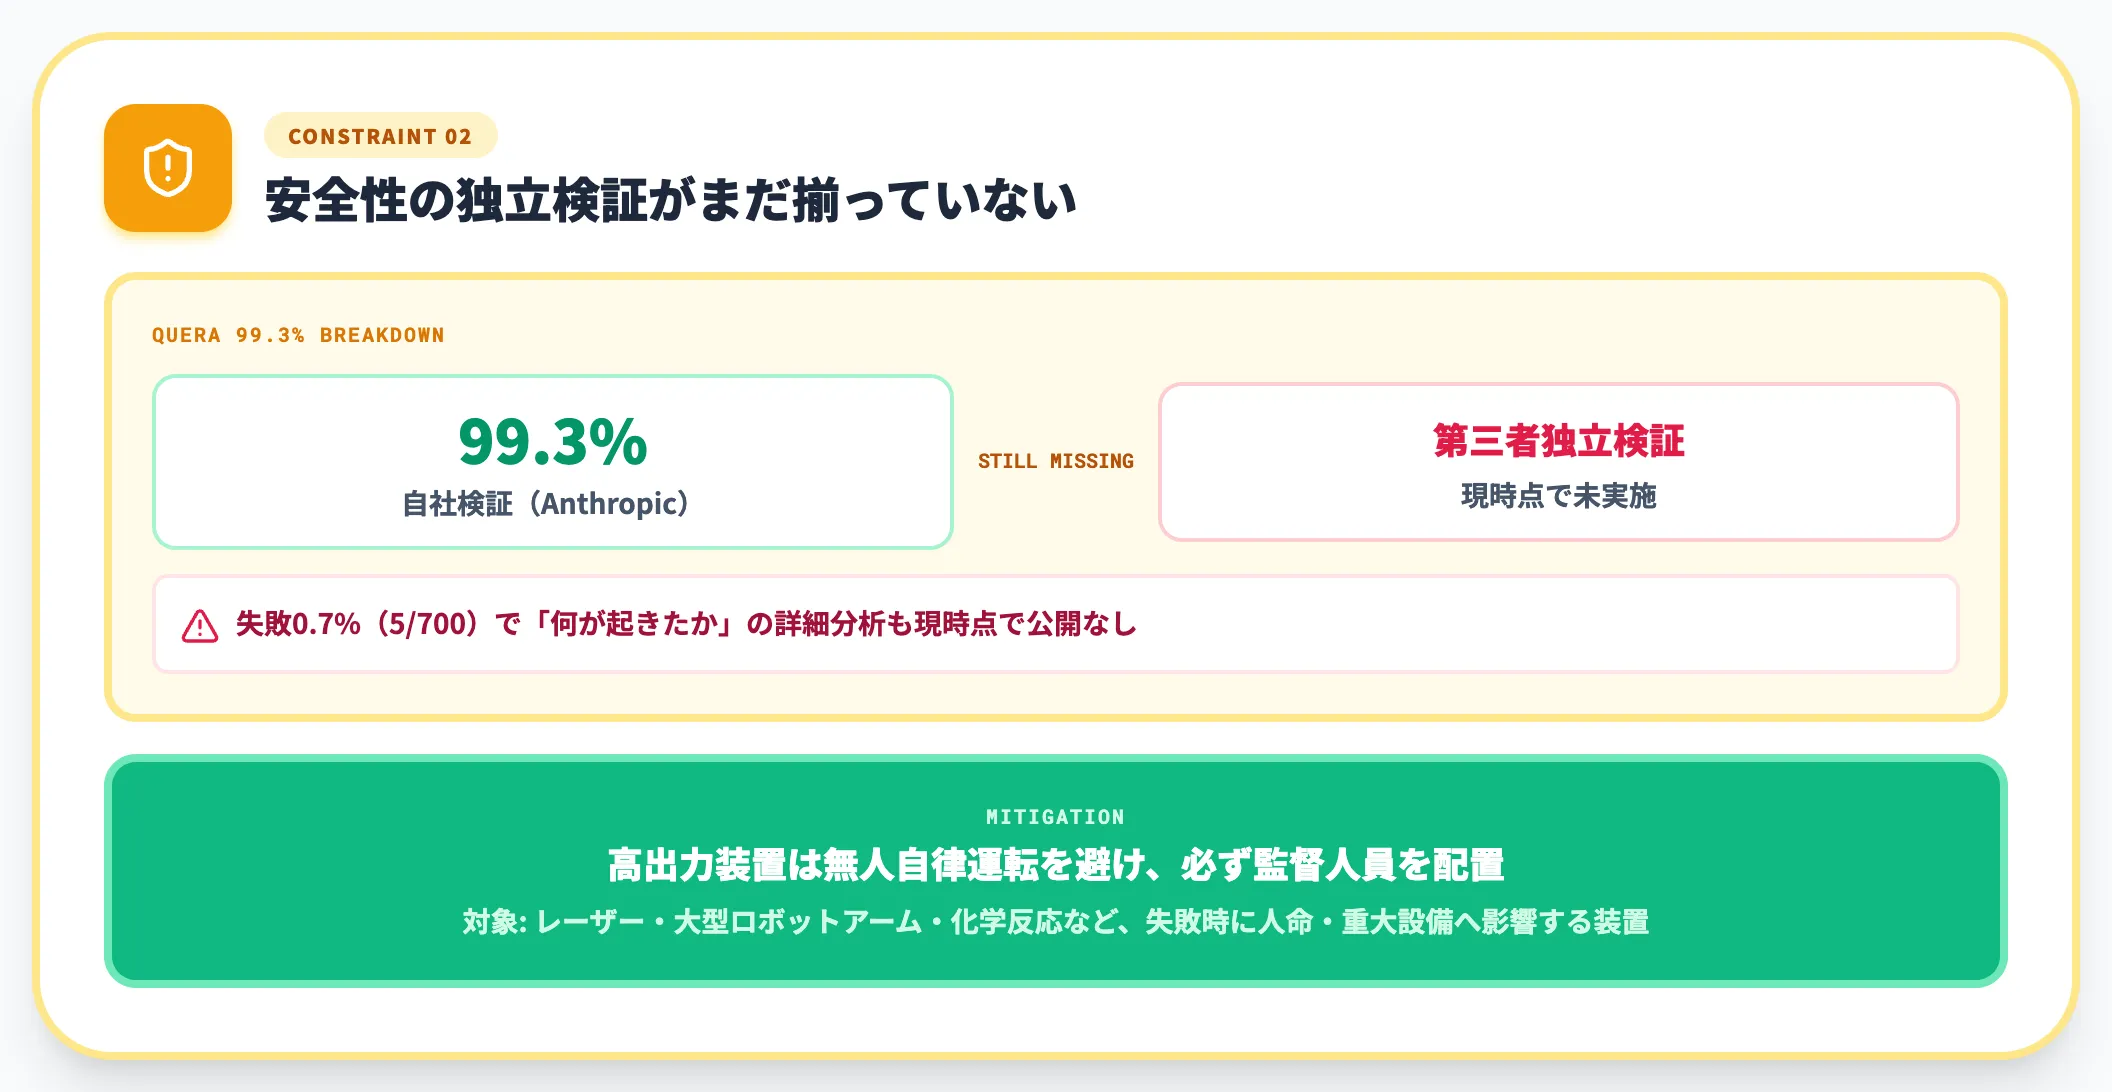
QuEra 事例の99.3%成功率は自社検証の数字で、第三者機関による独立検証はまだ揃っていません。物理装置の安全性は、統計上の成功率だけでなく「失敗した0.7%で何が起きたか」の詳細分析が必要ですが、この情報は現時点で公開されていません。
高出力レーザー・大型ロボットアーム・化学反応など、失敗時に人命や重大設備に影響する装置では、独立検証の結果が出るまで無人自律運転を避け、必ず監督人員をつける運用が前提になります。
エージェントの物理的推論には限界が残る
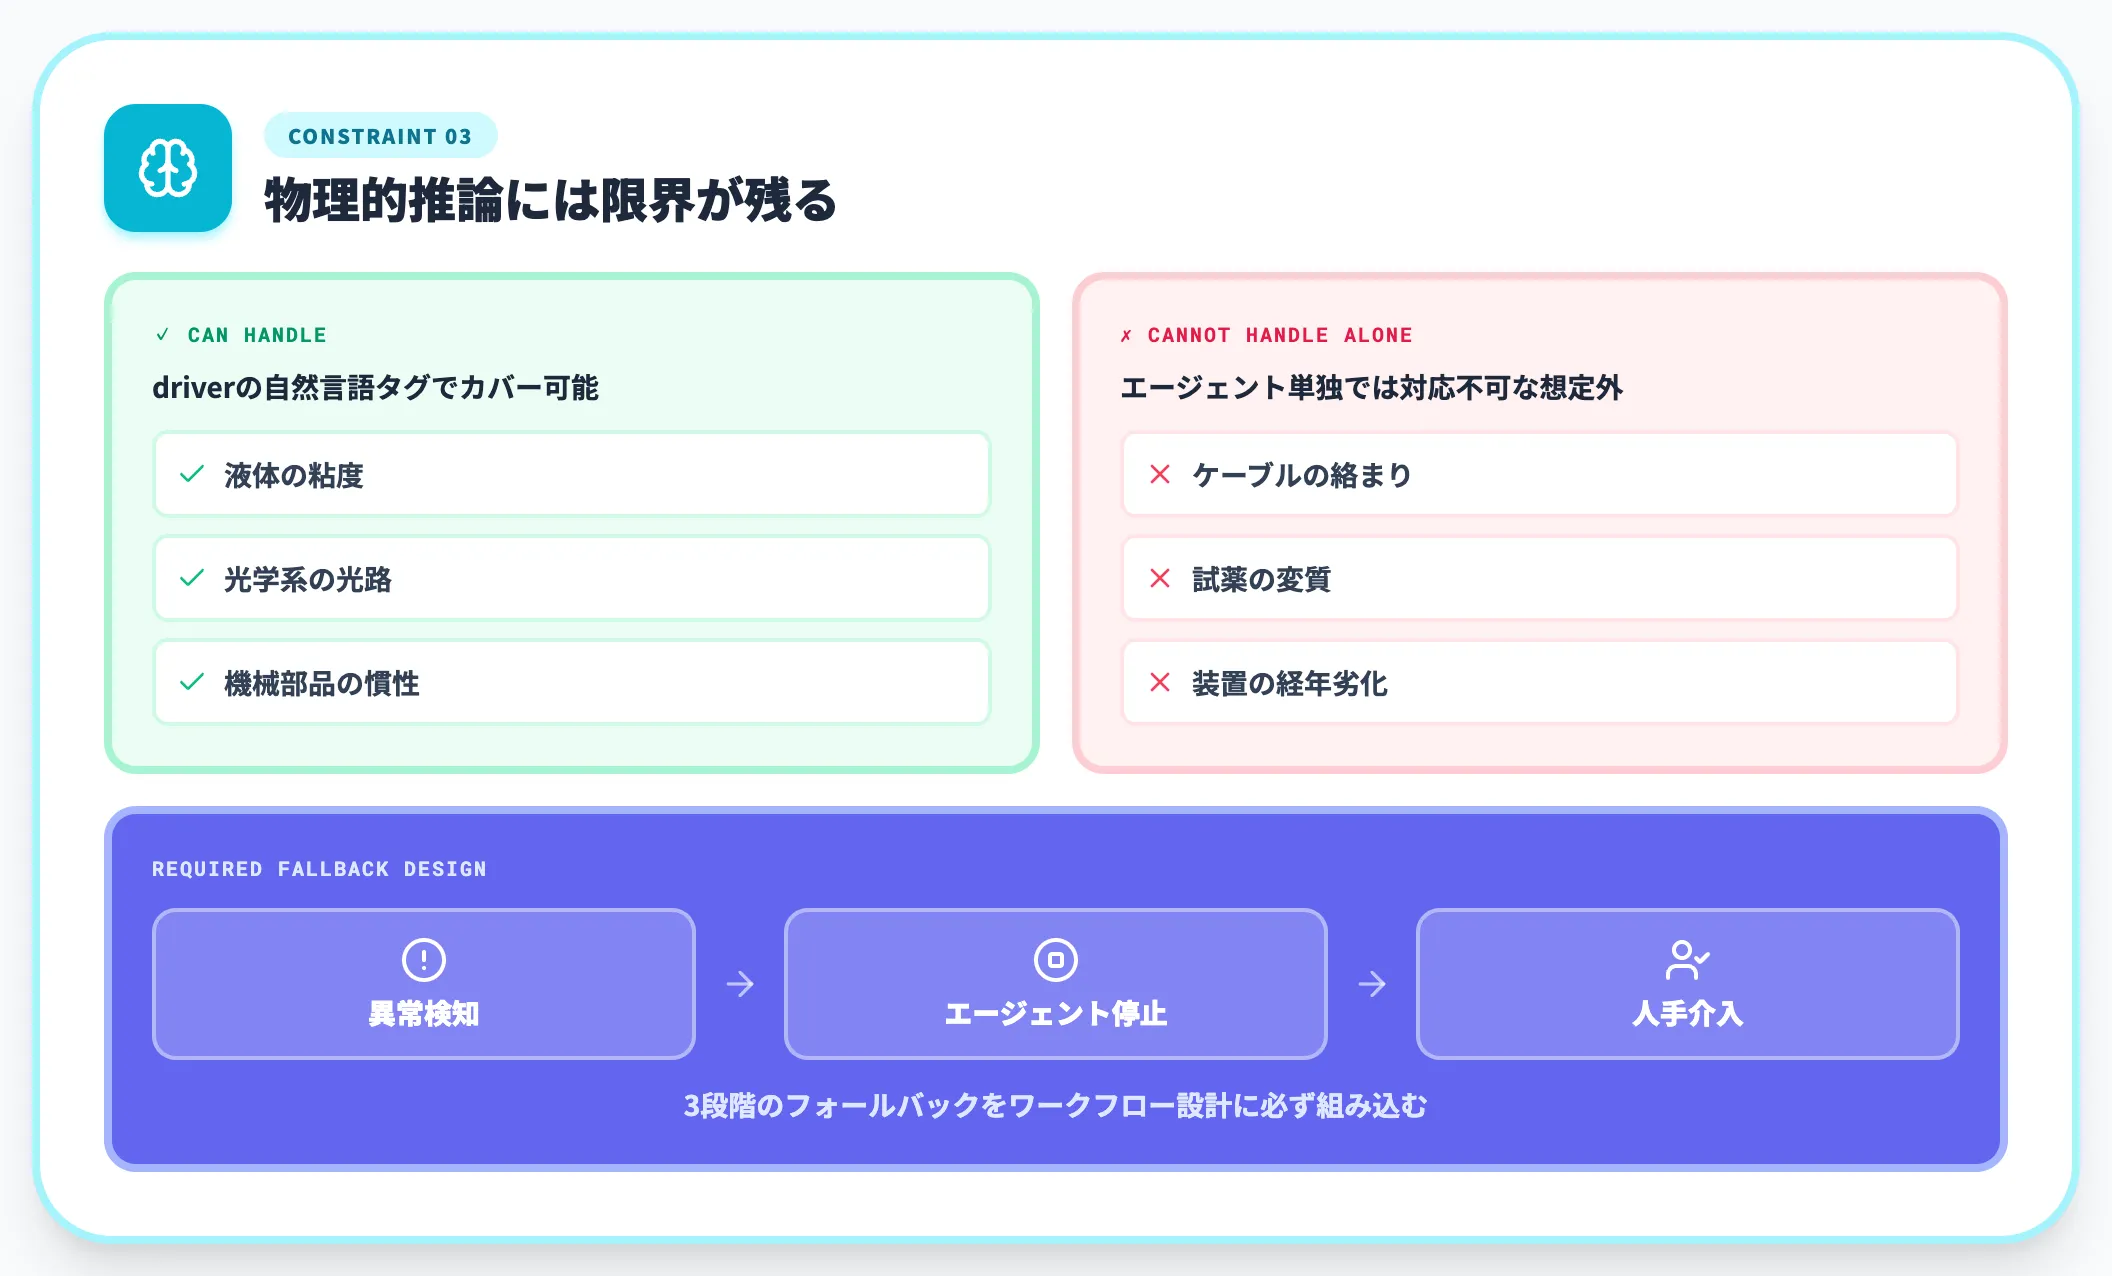
Anthropic公式でも「AIエージェントには物理・化学的制約の理解に限界がある」と明記されています。液体の粘度・光学系の光路・機械部品の慣性といった物理直感は、driverの自然言語タグである程度カバーできますが、想定外の状況(ケーブルの絡まり、試薬の変質、装置の経年劣化)にはエージェント単独では対応できません。
MHSを使う実験・製造ワークフローには、必ず「異常検知+エージェント停止+人手介入」のフォールバックを設計に組み込む必要があります。
セキュリティ設計はまだ初期段階
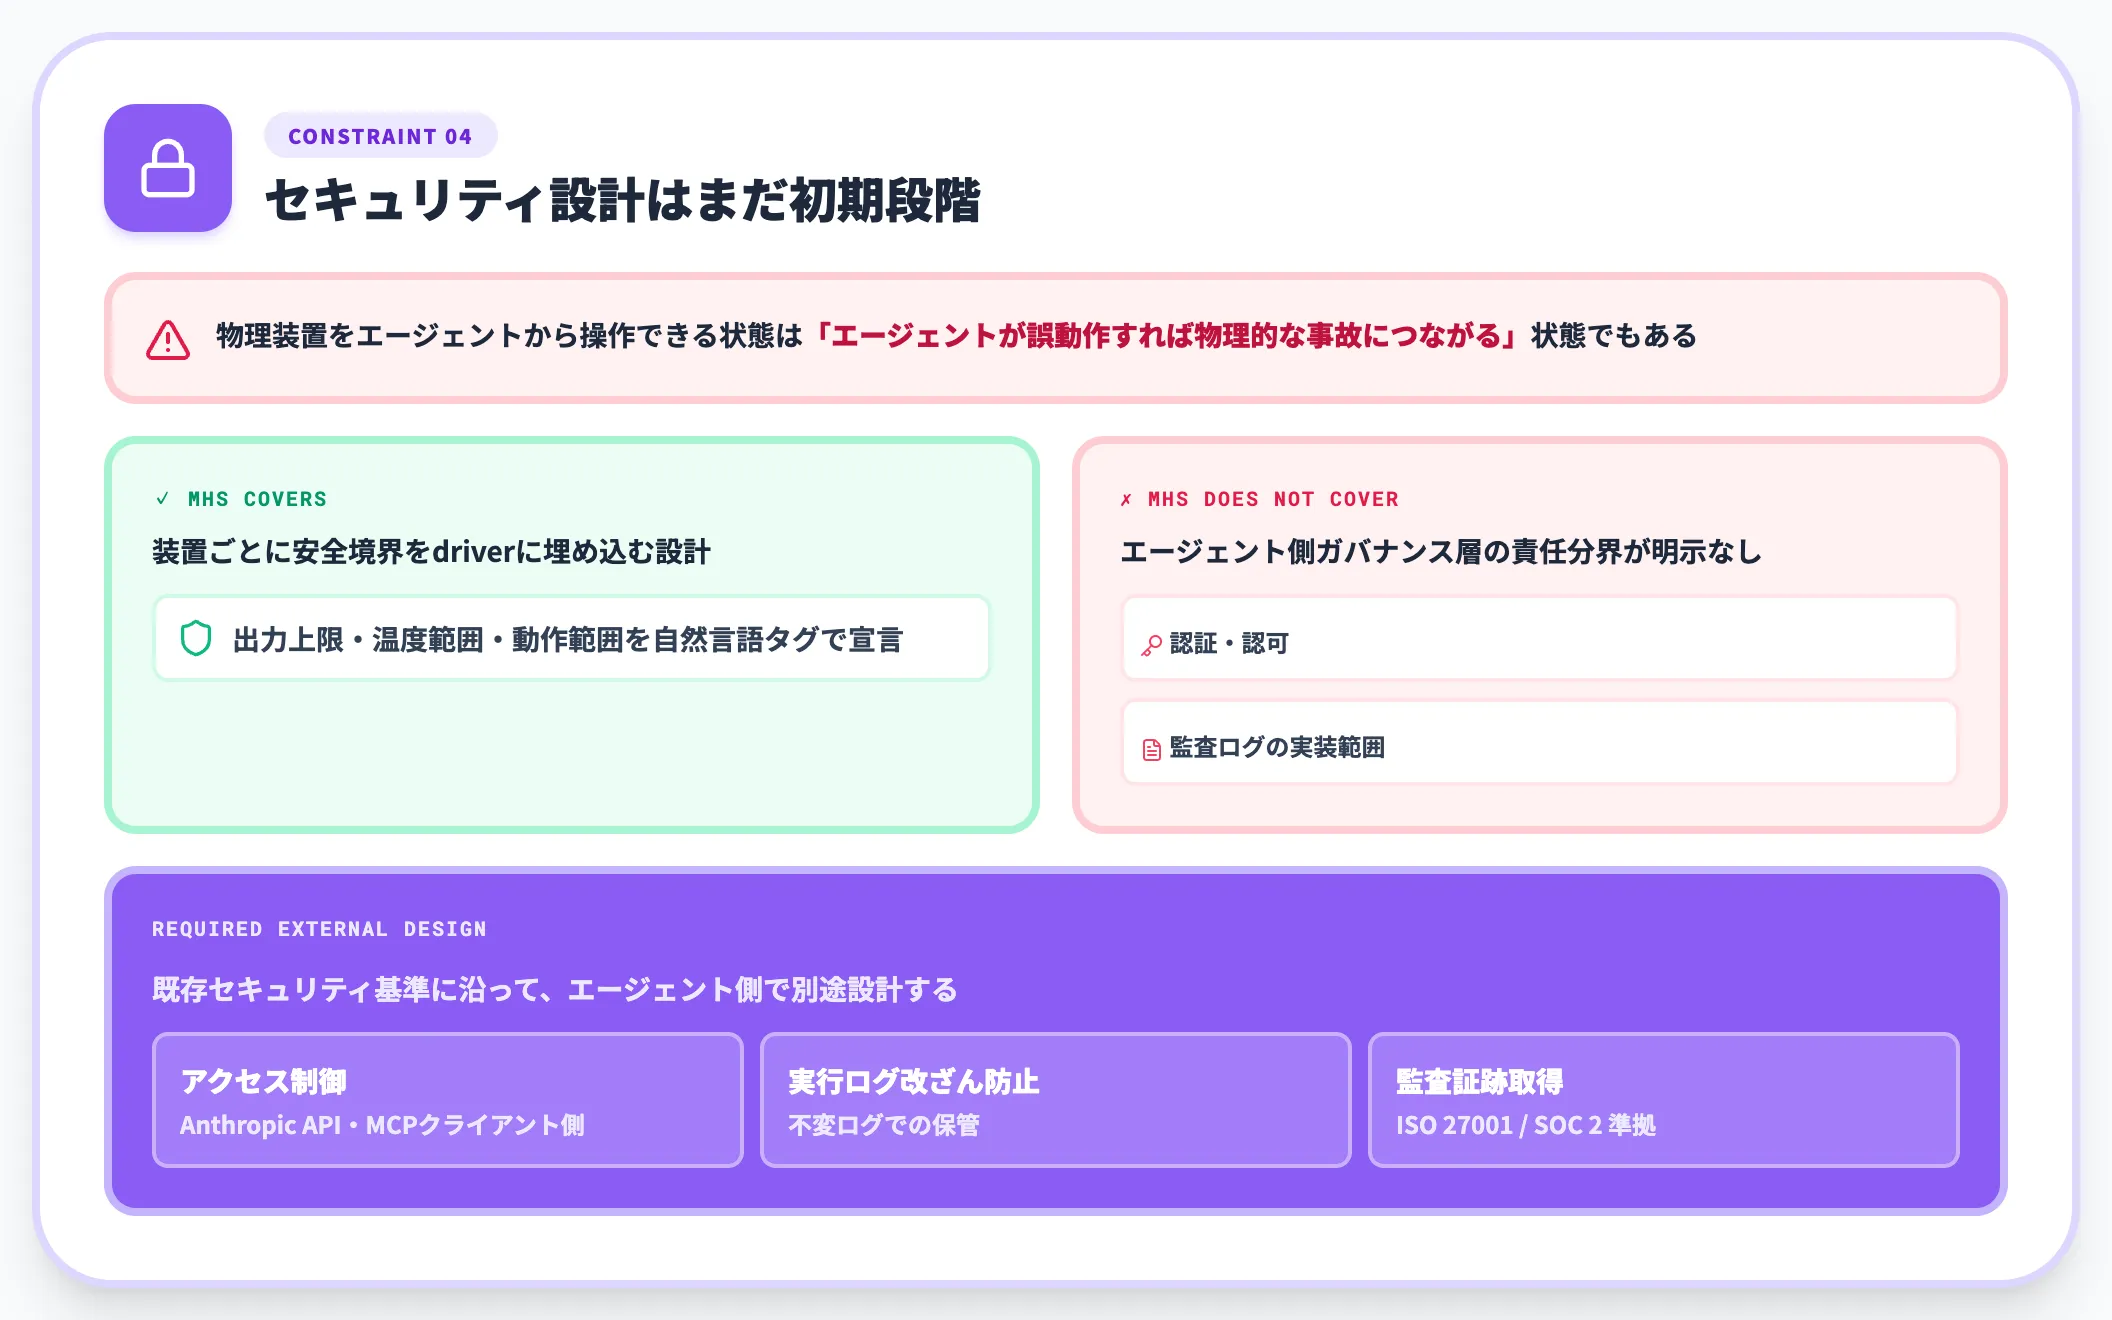
物理装置をエージェントから操作できる状態は、裏を返すと「エージェントが誤動作すれば物理的な事故につながる」状態でもあります。MHSは装置ごとに安全境界を driver に埋め込む設計を採用していますが、認証・認可・監査ログといったエージェント側のガバナンス層について、公式ページでは責任分界や標準実装の範囲が明示されていません。
このため社内ネットワークにMHS対応装置を接続する場合は、Anthropic APIやMCPクライアントに対するアクセス制御、実行ログの改ざん防止、監査対応の証跡取得を、既存のセキュリティ基準(ISO 27001・SOC 2など)に沿って別途設計する必要が出てきます。
PoC設計フェーズで確定させたい5つの論点
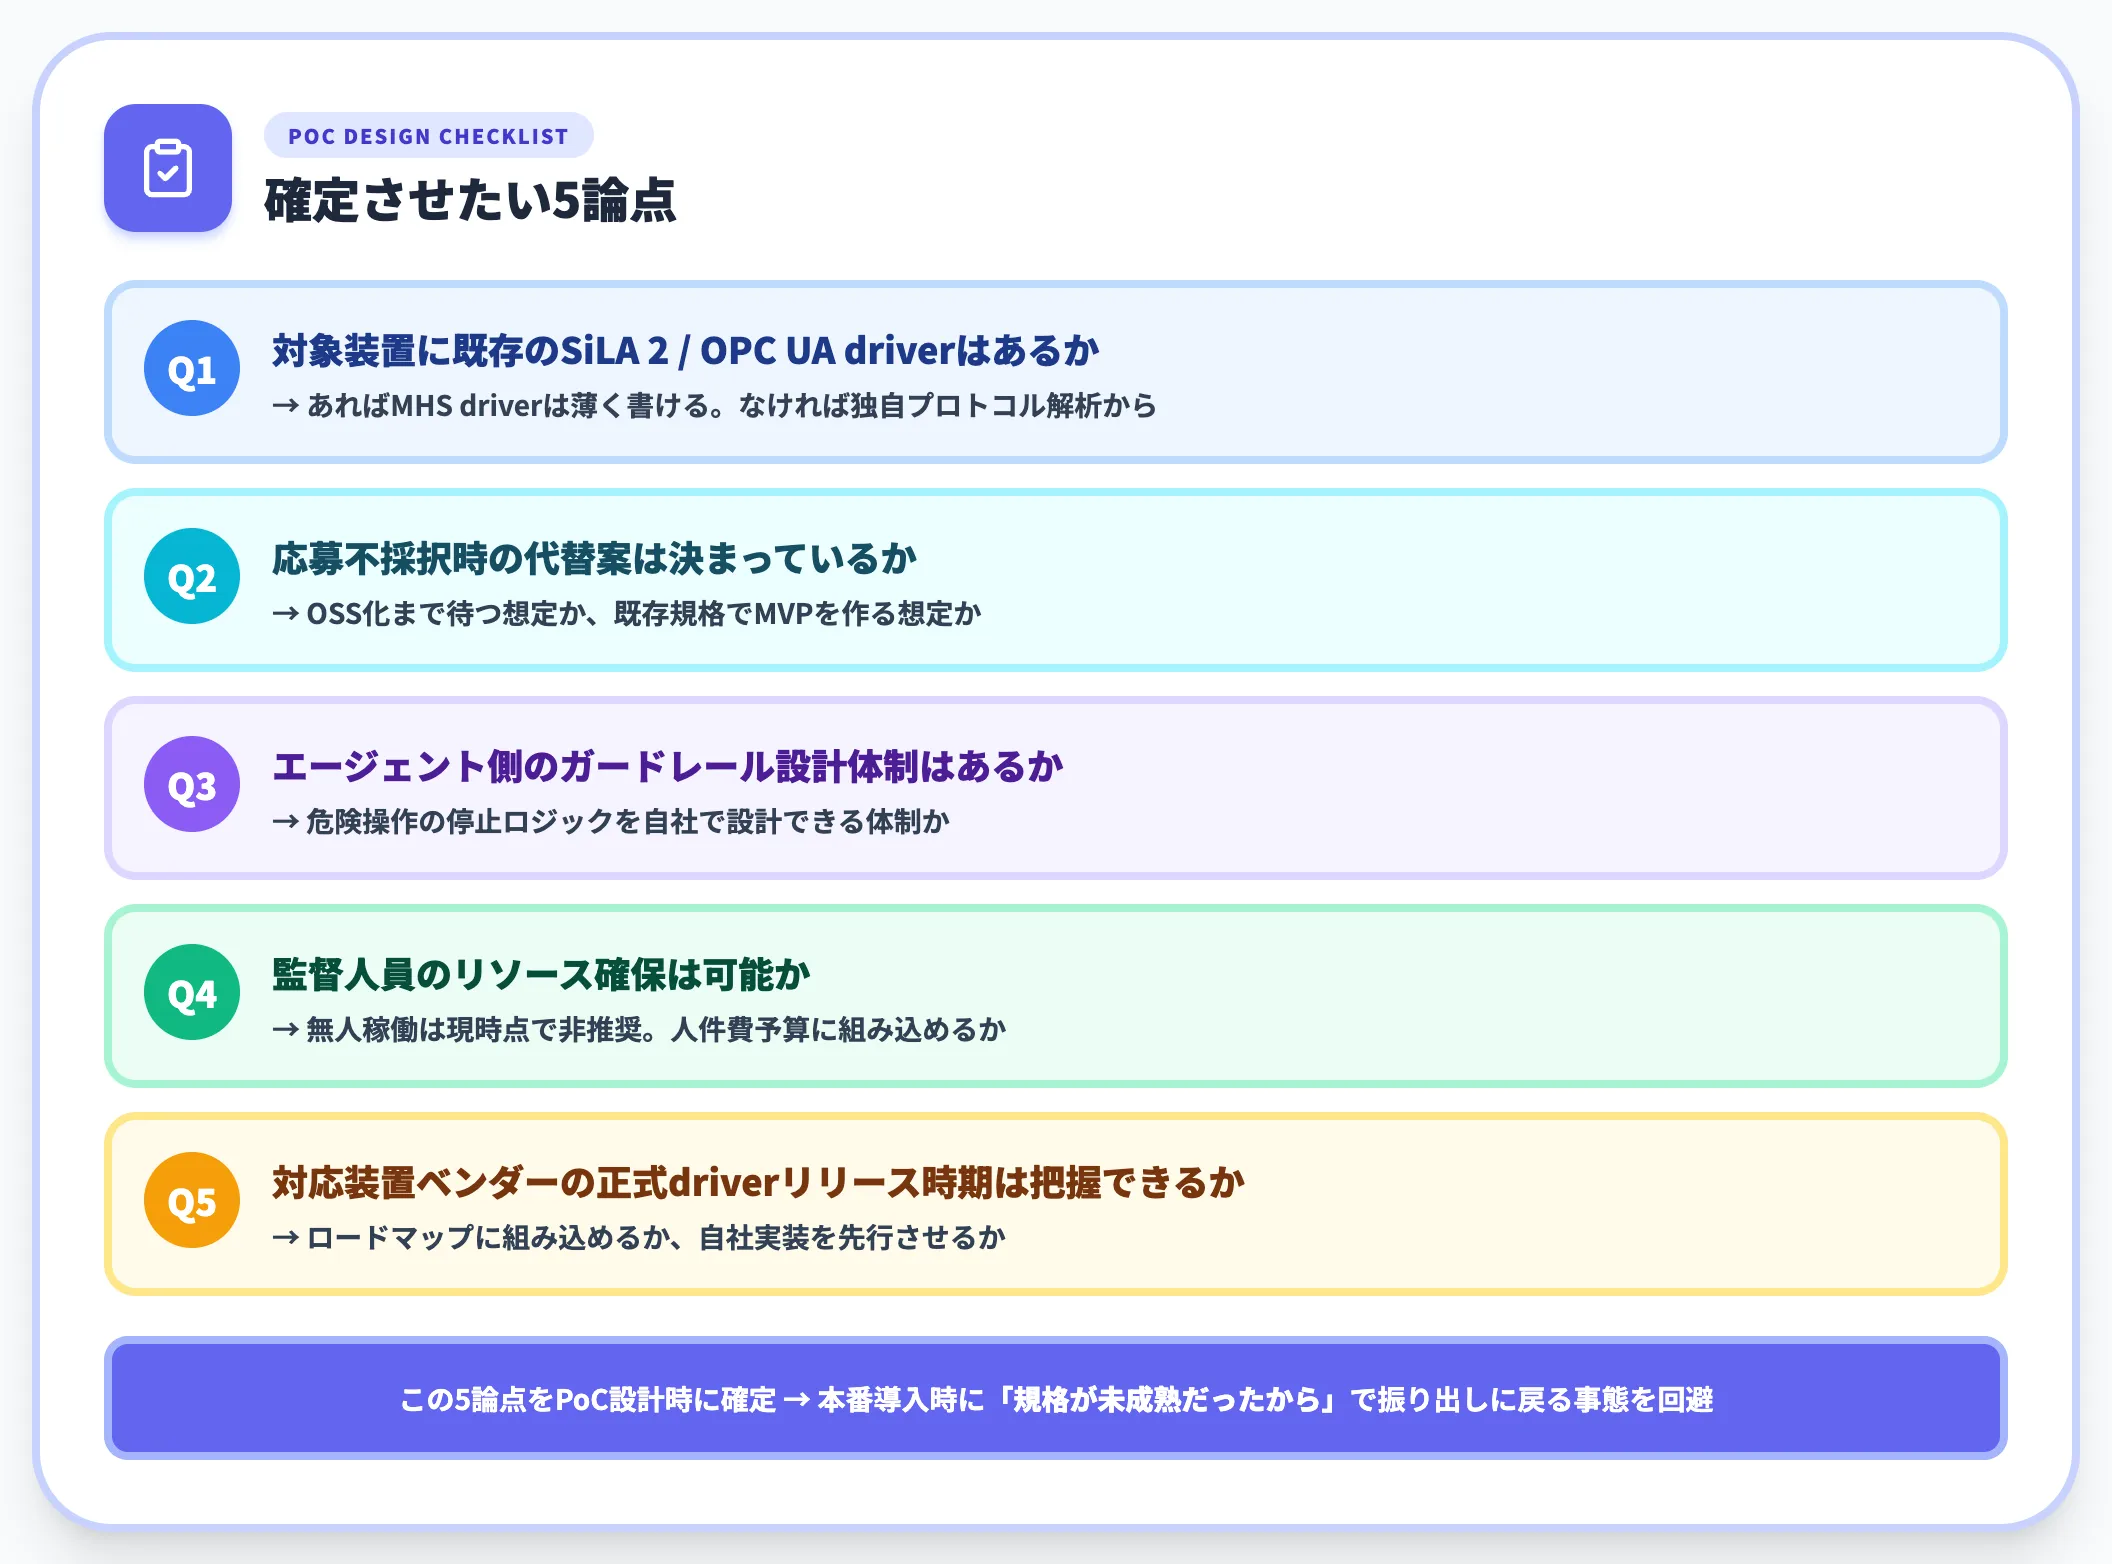
以下の5点は、MHSを検討する現場で判断が止まりがちなポイントです。事前に自社の答えを用意しておくと、PoC設計がスムーズになります。
- 対象装置に既存の SiLA 2 / OPC UA driver があるか(あればMHS driver は薄く書ける)
- 応募が通らなかった場合、オープンソース化まで待つ想定か、既存規格でMVPを作る想定か
- エージェント側のガードレール(危険操作の停止ロジック)を自社で設計できる体制があるか
- 監督人員のリソース確保が可能か(無人稼働は現時点で非推奨)
- 対応装置ベンダーからの正式driverリリース時期をロードマップに組み込めるか
これらの論点をPoC設計フェーズで確定させておけば、本番導入時に「規格が未成熟だったから」という理由で振り出しに戻る事態を避けやすくなります。
MHS導入で詰まる論点を、実装事例から逆算して整理する
Model Hardware Standardを検討する現場では、公式ドキュメントだけでは決めきれない論点が並びます。
- 既存SiLA 2・OPC UA・ROS 2の装置内部通信を保ったまま、MHS driverを上位エージェント接続層としてどう重ねるか
- research preview応募・driver開発工数・監督人員の3層コストを、どの装置カテゴリから優先してPoC見積もりに落とすか
- driver仕様とconformance test未公開段階で、オープンソース化後の正式driverに書き直す前提のPoCをどう設計するか
- 認証認可・監査ログ・異常検知→停止→人手介入のフォールバックを、既存セキュリティ基準(ISO 27001・SOC 2等)とどう整合させるか
既存規格×MHS重畳設計・PoCコスト3層見積もり・書き直し前提PoC・ガバナンス整合まで含めてMHS導入の実装可能性を棚卸ししたいなら、単体機能の解説記事ではなく、実装事例と組み合わせて話せる相手と一度整理するのが早道です。
AI Agent Hubは、MCP・MHS対応エージェントを業務Agent単位で統合管理するエンタープライズAI基盤で、既存規格×MHS重畳設計・PoCコスト3層見積もり・書き直し前提PoC・ガバナンス整合のいずれの入口からでも、実装から逆算した論点整理をご相談いただけます。
MHS導入の論点を実装から逆算

既存規格×MHS重畳設計・PoCコスト3層見積もり・書き直し前提PoC・ガバナンス整合
MHS導入は、既存規格×MHS重畳設計・PoCコスト3層見積もり・書き直し前提PoC・ガバナンス整合が絡み合います。AI Agent Hubのサービスページで、MCPとMHSを束ねた物理AIエージェント基盤の実装例をご確認ください。
まとめ
本記事では、Anthropicが2026年8月27日に research preview 公開したModel Hardware Standard(MHS)について、生まれた背景・仕組み・実証事例・既存規格との違い・応募方法と関連コスト・導入判断・制約までを、2026年8月時点の最新情報で解説しました。
2026年時点で押さえておくべきポイントは次の3つです。
- 物理装置向けの標準ドライバ仕様、装置ごとに1本driverを書けば任意エージェントからMCP/CLI/API経由のread/writeで扱える
- QuEra 99.3%・CMU 約8時間統合・Genentech 流速自動最適化・Tetsuwan ResearchOSなど実務レベルの実証事例が公開時点で6件揃う
- driver仕様の未公開と既存規格(SiLA 2・OPC UA・ROS 2)との棲み分けが残る、本番全面導入より自社の位置決めが現実的
MHSがオープンソース化される時期には、対応装置とdriver実装が一気に広がる展開が想定されます。オープンソース化までの期間は現時点で公表されていないため、その間は自社が扱う装置カテゴリの動向をウォッチしながら、エージェント側の業務基盤とガバナンス層を先に整えておくと、規格公開の波に乗り遅れずに済みます。
まずは対象装置ベンダーの research preview 参加状況と、社内の既存自動化基盤(SiLA 2・OPC UA・ROS 2)との棲み分けラインを整理するところから始めるのが、最も実用的な第一歩になります。